
Model Donanım Standardını Önizleme
Yapay zeka ajanlarının fiziksel cihazları güvenli bir şekilde çalıştırması için paylaşılan bir şartname olan Model Donanım Standardı'nın (MHS) bir araştırma önizlemesini birinci grup bilimsel araştırma laboratuvarlarına ve gelişmiş üreticilere açıyoruz.
Yapay zeka aracılarının fiziksel cihazları güvenli bir şekilde çalıştırmasına yönelik ortak bir spesifikasyon olan Model Donanım Standardının (MHS) araştırma ön izlemesini, bilimsel araştırma laboratuvarlarından ve ileri düzey üreticilerden oluşan ilk gruba açıyoruz. MHS, AI ajanlarının mikroskoplar, sıvı işleyiciler ve robotik kollar gibi birden fazla laboratuvar ve üretim cihazını paralel olarak çalıştırmasına ve rutin ilaç keşif deneylerinden kuantum bilgisayardaki lazer kalibrasyonuna kadar karmaşık görevleri gerçekleştirmesine olanak tanır. MHS'nin gelişimi Anthropic ve HHMI Janelia Araştırma Kampüsü arasındaki işbirliğiyle başladı.
Bir laboratuvarın veya üretim tesisinin donanımını kurup entegre etmesi genellikle aylar olmasa da haftalar sürer. Çoğu cihaz birbiriyle iletişim kurmuyor; bunun yerine uzmanların özel entegrasyonlar oluşturması gerekiyor. MHS bu entegrasyon işini saatlere veya dakikalara indirir. MHS, yapay zekayı bu araçlara dahil ederek araştırmacıların ve mühendislerin otonom, 24 saat süren deneyleri ve iş akışlarını daha kolay düzenlemelerine yardımcı oluyor; aracılar bir deneydeki her adım üzerinde akıl yürütebiliyor, parametreleri gerçek zamanlı olarak güncelleyebiliyor ve bazı durumlarda müdahaleye gerek kalmadan donanım hatalarından kurtulabiliyor.
MHS'nin erken bir sürümünü bilim, robot bilimi, elektronik ve üretim alanındaki iş ortaklarımızla paylaşıyoruz; böylece standart açık kaynağı oluşturmanın ötesinde, fiziksel ekipmanı çalıştıran yapay zeka sistemleri için güvenlik değerlendirmeleri oluşturmak ve en iyi uygulamaları geliştirmek üzere işbirliği yapabiliriz. MHS, programlanabilir bir arayüze sahip herhangi bir cihazla çalışır. Aynı zamanda modelden bağımsızdır ve herhangi bir aracı donanımı, Model Bağlam Protokolü gibi standart protokolleri kullanarak ona erişebilir. Araştırma önizlemesine erişim başvurusunda bulunmak için buraya gidin.
MHS nasıl çalışır?
Bir laboratuvarda veya fabrika katında birden fazla cihazın birbiriyle iletişim kurmasını sağlamak, yapay zekayı kuruluma entegre etmenin getirdiği ek zorluğu bir kenara bırakırsak bile zorlayıcı olabilir. Her cihazın kendi programlama arayüzü vardır ve şu ana kadar bunları entegre etmenin standart bir yolu bulunamamıştır. Cihazlar bir kez bağlandığında, verileri bir yapay zeka aracısıyla paylaşmanın veya aracının onları güvenli bir şekilde çalıştırmasına izin vermenin ortak bir yolu yoktur.
MHS, standartlaştırılmış bir sürücüyü tanıtarak bu zorlukların üstesinden gelir: bilgisayarın işletim sistemi ile donanım aygıtı arasında çeviri yapan bir yazılım. MHS sürücüsü, herhangi bir donanım aygıtının anlayabileceği ve uygulayabileceği basit bir dizi temel komut (örneğin, "oku" (örneğin, "sıcaklığı al") veya "yaz" (örneğin, "sıcaklığı ayarla") gibi komutlar) kullanır. Ayrıca her cihazı standart bir formatta keşfedilebilir hale getirir, böylece cihazlar ve aracılar birbirlerini bulabilir ve arada özel bir "çevirmen" programına ihtiyaç duymadan ağlar arasında iletişim kurabilir.
MHS sürücüsü aynı zamanda bir AI aracısının daha önce hiç görmediği bir cihazı nasıl kullanacağını anlamasına yardımcı olur ve ona yalnızca kodla fark edilemeyecek makine özellikleri hakkında bilgi verir (örneğin, onu güvenli bir şekilde nasıl kullanacağını bilmek için önemli olan bir robot kolunun ağırlığı). Bugüne kadar bu bilgilerin çoğu kağıt kılavuzlarda, kullanıcının bilgisayarında veya örtülü bilgi olarak saklandı. Ancak MHS sürücüsü, kullanıcının bu bilgiyi doğrudan doğal dilde yazmasına olanak tanıyan etiketler içerir (kullanıcılar bunu kendileri yapabilir veya donanım ayarları hakkında kendileriyle görüşen bir aracıyla sohbet ederek yapabilirler). MHS sürücüsü, bu etiketlerden gelen bilgilerle otomatik olarak bir cihazın neyi ölçebileceği, neleri ayarlayabileceği ve hangi güvenlik sınırlarının uygulanacağı gibi genel özelliklerine ilişkin bilgileri içeren bir referans dosyası oluşturur. Bu dosya, aracıya cihazı çalıştırmak için bilmesi gereken her şeyi verir.
Cihazlar bağlandıktan ve aracı her birinin nasıl kullanılacağını öğrendikten sonra, aracının donanımı kontrol edecek bir yola ihtiyacı vardır. MHS için bu tür üç mekanizma vardır: MCP, komut satırı arayüzü ve kod dosyaları (API'ler). Bunlar, tek bir kod satırı aracılığıyla birden fazla cihazda orkestrasyonu mümkün kılmak için birlikte çalışır.
Temsilci, cihazları kontrol edebildiğinde, her birinden işletim verilerini alabilir ve işi yüksek düzeyde denetleyip yönlendirebilir. Temsilci, cihazlar arasındaki adımları sıralayabilir, sonuçları izleyebilir ve koşullar gerçek zamanlı olarak değiştikçe parametreleri ayarlayabilir. Aracının uzun süren görevleri yürütmesi veya cihazları çevrimiçi mantığının izin verdiğinden daha hızlı çalıştırması gerektiğinde, bir veya daha fazla cihazdan gelen sürücü komutlarını kod dosyalarında birbirine zincirleyebilir. Bu, aracıların her adımda mantık yürütmesine gerek kalmadan, cihazların işlemleri kendilerinin yürütmesine olanak tanır.
MHS'yi test ettiğimizde, Claude'un deneyler ve donanımlarla tıpkı bir bilim insanının yapacağı gibi keşfedici bir şekilde etkileşime girdiğini gördük. Örneğin, Claude'un bir lazerde ayarlama yaptığını, ayarlamanın lazer ışınını nasıl hareket ettirdiğini değerlendirmek için sonuçları bir kamera aracılığıyla gözlemlediğini ve olayların sırasını anlamaya çalışarak süreci tekrarladığını gözlemledik. Claude daha sonra öğrendiklerini kod dosyaları halinde paketledi ve her adımda mantık yürütmek zorunda kalmadan lazeri hizalamasına olanak tanıyan deterministik bir komut dosyası yazdı, böylece tüm süreç tek bir komut olarak işleyebildi.
MHS'den ilk örnekler
İnsanların sınır modelleri ve MHS ile neler yapabileceğini henüz yeni görmeye başlıyoruz, ancak standardın programlanabilir arayüze sahip cihazların kullanıldığı herhangi bir alanda keşif ve deney sürecini hızlandırmada araştırmacılara, mühendislere ve diğer uygulayıcılara faydalı olabileceğini umuyoruz.
MHS'yi geliştirirken bunu biyoteknoloji, robotik, kuantum bilişim ve diğer alanlardaki bir avuç laboratuvar ve donanım üreticisiyle paylaştık. Bu ilk projelerde MHS'nin cihazları entegre etme süresini azalttığını, çeşitli deneysel ortamlarda daha hızlı yinelemeyi mümkün kıldığını ve makinelerin canlı çalışmasına ve gerçek zamanlı arıza tespitine yardımcı olduğunu gördük. Aşağıda ortaklarımız MHS ile ilgili ilk projelerinden bazılarının ayrıntılarını paylaşıyor.
Genentech: Laboratuvar otomasyonu için MHS'nin uygulanması
Genentech'teki araştırmacılar, bir numunedeki toplam protein konsantrasyonunu ölçmek için standart bir prosedür olan ve bir sıvı işleyici, bir robotik kol ve bir plaka okuyucu arasında koordinasyon gerektiren standart bir prosedür olan BCA protein tahlilini otomatikleştirmek için MHS'yi bir kavram kanıtı olarak uyguladı ve test etti.
Genentech
Genentech: Laboratuvar otomasyonu için MHS'nin uygulanması
Genentech'teki araştırmacılar, bir numunedeki toplam protein konsantrasyonunu ölçmek için standart bir prosedür olan ve bir sıvı işleyici, bir robotik kol ve bir plaka okuyucu arasında koordinasyon gerektiren standart bir prosedür olan BCA protein tahlilini otomatikleştirmek için MHS'yi bir kavram kanıtı olarak uyguladı ve test etti.
Yarım yüzyıldır Genentech, bilim ve tıptaki en zorlu zorluklarla mücadele ediyor. 1977'de bilim adamlarımız, rekombinant DNA teknolojisini kullanarak E. coli bakterisinde, insanlarda insülin ve glukagon, büyüme hormonu ve sindirim sistemi fonksiyonlarını düzenleyen bir peptit hormonu olan somatostatin'i başarıyla üretti ve bakterilerin ilaçlar için biyo-fabrikalara yeniden programlanabileceğini kanıtladı. Kısa bir süre sonra rekombinant insan insülinini sentezledik ve bu, 1982'de FDA tarafından onaylanan, genetiği değiştirilmiş ilk terapötik ilaç oldu. O zamandan beri temel araştırma ve hasta bakımına olan bağlılığımız bizi kanser, multipl skleroz ve diğer karmaşık hastalıklar için çığır açan tedaviler keşfetmeye itti.
Bu çalışma, ilaç keşif laboratuvarlarımızda, genellikle yüksek verimli analizler yürütebilen ve birçok değişkeni paralel olarak test edebilen büyük ölçekli otomatik sistemlerle yapılan titiz deneyler gerektirir. Bu sistemler, deneyleri hassas bir şekilde gerçekleştirmek için dikkatli bir şekilde kalibre edilmesi, tekrarlanarak test edilmesi ve karmaşık programlama mantığıyla donatılması gereken son derece uzmanlaşmış laboratuvar robotlarından (sıvı işleyiciler, robotik kollar, mikroplaka okuyucular ve benzerleri) oluşur. Şu anda bu otomatik sistemlerin kurulumu, haftalar hatta aylar sürebilen, manuel ve zaman alıcı bir süreç olup, araştırmacılarımızın test edebileceği bilimsel fikir sayısını sınırlamaktadır.
Deneysel tasarım ile otomatik yürütme arasındaki bu temel darboğazın üstesinden gelmek amacıyla Anthropic ile laboratuvar otomasyonu için MHS'yi uyguladık. Bu açık çerçeve, yapay zekadan donanıma iletişimi standartlaştırmak, bilim adamlarının doğal dili kullanarak özel laboratuvar robotlarıyla etkileşime girmesini sağlamak ve özel robotik kod yazma ihtiyacını ortadan kaldırmak için tasarlandı. Nihai hedefimiz, yapay zekanın deney yürütmenin meşakkatli, mekanik kısımlarını geniş ölçekte ele aldığı özerk laboratuvarlar inşa etmektir; böylece bilim adamlarımız, deneysel tasarım, yorumlama, karar verme ve yeni laboratuvar yaklaşımlarının icat edilmesi gibi insan muhakemesine dayanan ilaç keşfini hızlandırmanın birçok yaratıcı yönüne odaklanabilirler.
BCA tahlilini kavram kanıtı olarak otomatikleştirme
MHS'yi ilk olarak sıvı işleyici etrafında tasarlanmış büyük bir robotik iş istasyonunda uyguladık. MHS'nin, bir numunedeki toplam protein konsantrasyonunu ölçmek için kullanılan standart bir prosedür olan bisinkoninik asit (BCA) protein tahlilinin otomasyonunu hızlandırıp hızlandıramayacağını görmek istedik. Prosedür üç cihazı içerir: hassas sıvı transferleri yapmak için bir sıvı işleyici, laboratuvar malzemelerini hareket ettirmek için bir robot kol ve optik absorbansı veya bir numunenin belirli bir dalga boyunda ne kadar ışık emdiğini ölçmek için bir mikroplaka okuyucu. Protokolü düzenlemek ve donanım için merkezi bir iletişim merkezi görevi görmek için Claude'u kullanarak MHS'yi her üç cihaza da dağıttık. Tüm deneyler, otomatik laboratuvar ekipmanının temel bileşeni olan standart 96 kuyucuklu mikroplakalarda gerçekleştirildi.
BCA tahlili, basit sulu reaktiflerden viskoz, köpüklü protein numunelerine kadar farklı fiziksel özelliklere sahip sıvıların kullanılmasını içerir. Kurulumumuzda güvenilir bir standart olarak protein örneğimiz olarak bilinen konsantrasyonlarda sığır serum albümini (BSA) kullandık. Bu sıvılar basınç ve akış altında farklı davrandığından, çözeltinin tam hacminin aktarıldığından emin olmak için pipetleme işleminin son derece hassas bir şekilde yapılması gerekir. Örneğin, BSA çözeltileri viskozdur ve yüksek akış hızlarında (bir sıvının pipet ucundan geçme hızı) kabarcıklar oluşturur; bu da çözeltinin plakaya ne kadar doğru şekilde pipetlendiğini doğrudan etkiler. Neredeyse tüm otomatikleştirilmiş bilimsel deneyler, her protokol için bu tür akışkan dinamiğinin optimize edilmesiyle başlar.
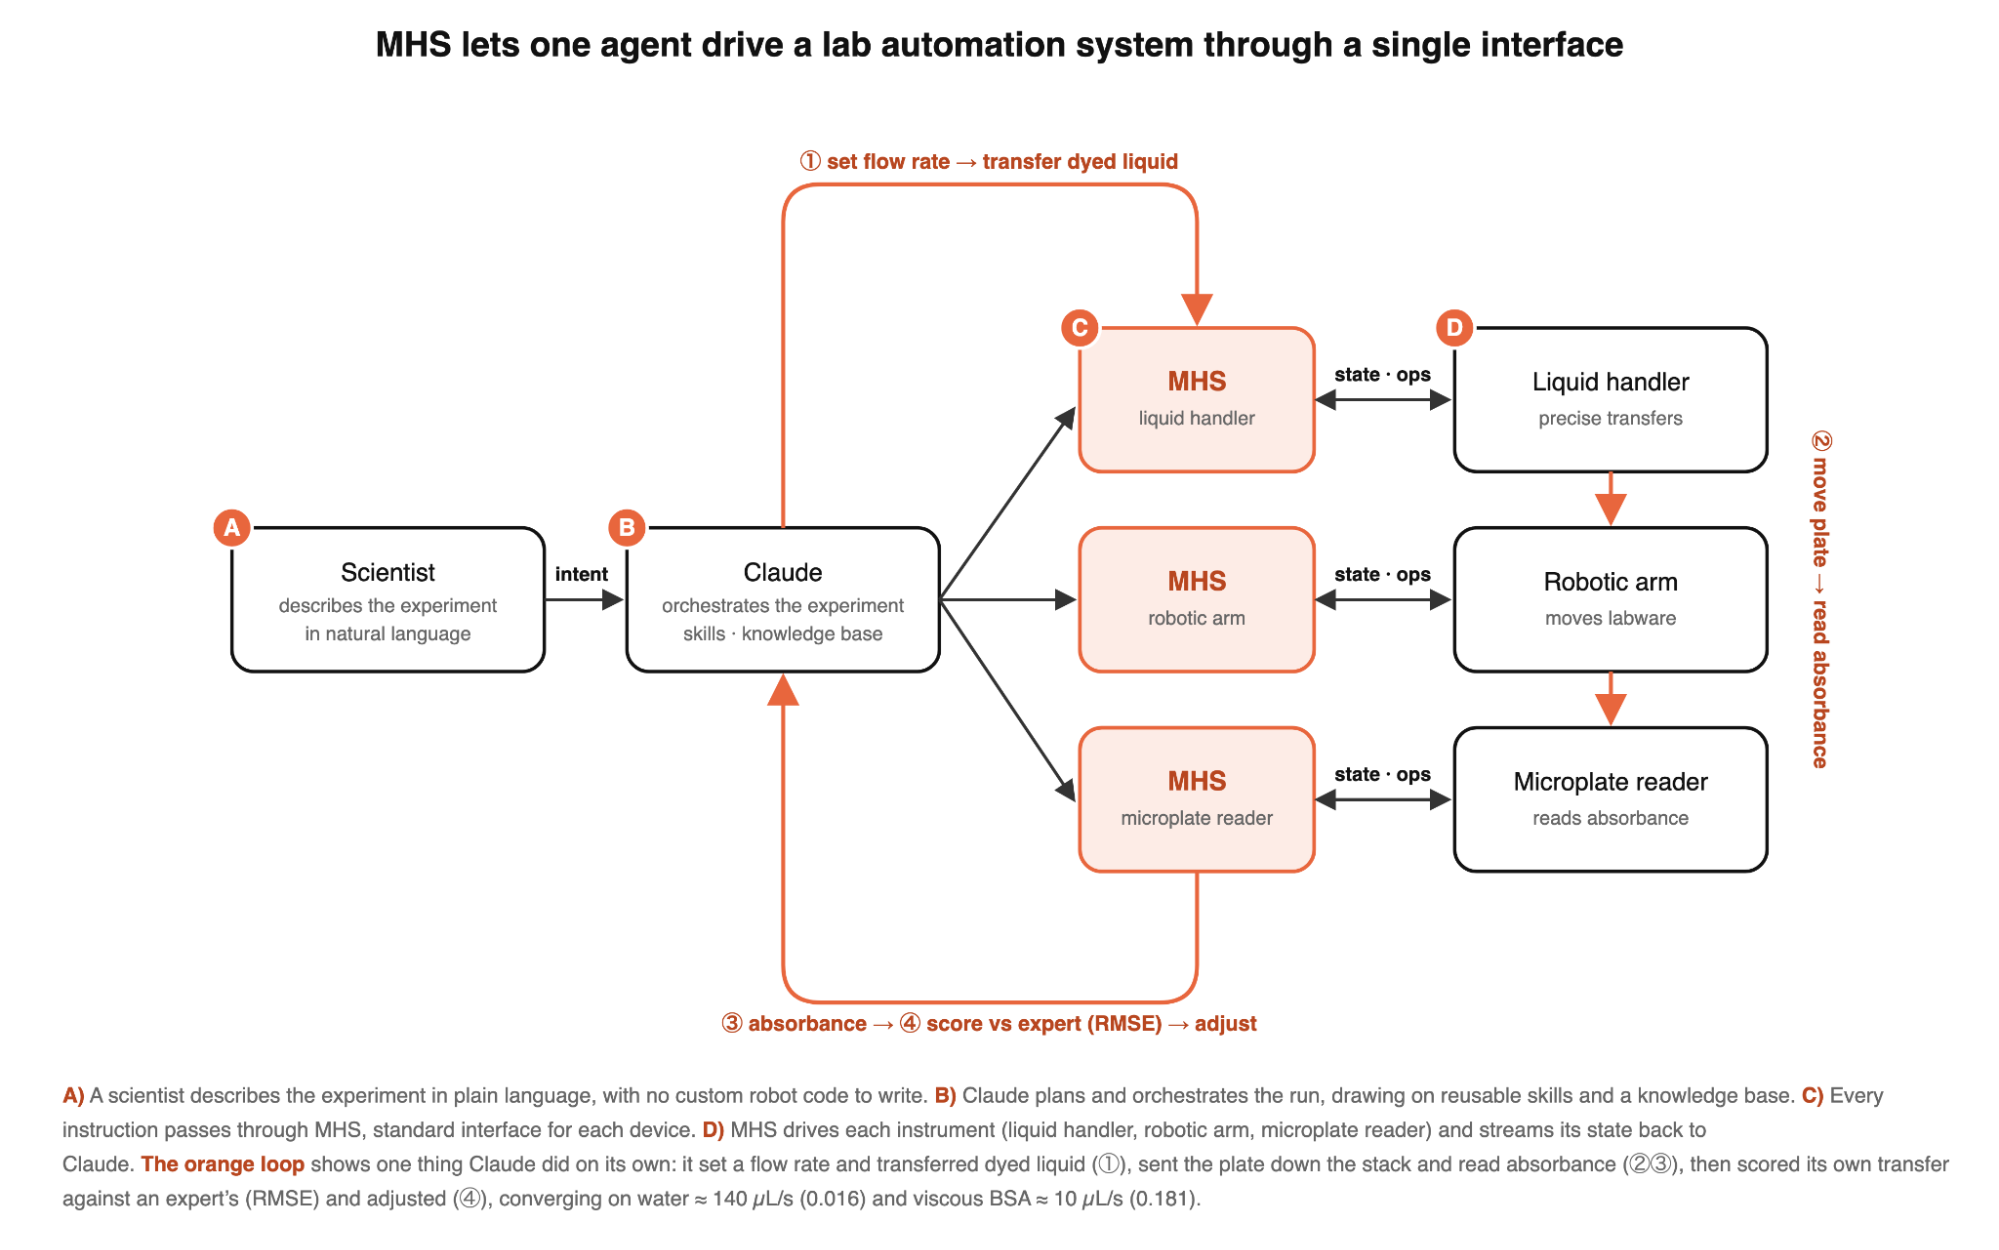
Başlangıç noktası olarak, iyileştirmelerin değerlendirileceği bir temel oluşturmak amacıyla Claude'a standart BCA tahlil protokolünü verdik. Bu ilk testte Claude protokol adımlarını yürüttü ancak hem sulu hem de viskoz çözeltiler için aynı akış hızına sahip genel sıvı işleme parametrelerini seçti; bu da viskoz çözeltide kabarcıkların oluşmasına neden olarak hatalı sıvı transferlerine neden oldu. Daha sonra Claude'dan hem sade su hem de viskoz protein numuneleri (BSA) için akışkan dinamiğini özerk bir şekilde optimize etmesini istedik. Sıvı transfer akış hızını optimize etmek için modeli deneysel bir tasarımla harekete geçirdik, boyalı sıvıyla deneme transferleri gerçekleştirerek ve her sıvı türü için en uygun akış hızını belirlemek üzere mikroplaka okuyucuyla absorbans okumaları alarak uzman tanımlı akış hızı aralığımızı keşfetmesini istedik. Claude'un aynı zamanda bir uzman tarafından gerçekleştirilen "temel gerçek" aktarımına da erişimi vardı ve biz de ondan uzmanın sonuçları ile kendi sonuçları arasındaki farkı en aza indirmesini istedik. Transferleri gerçekleştirdikten sonra Claude, ne kadar doğru olduğunu ölçmek için ortalama karekök hatasını (RMSE) hesapladı (ne kadar düşük olursa o kadar iyi; sıfır mükemmel puan; 100 mikrolitreyi hedefleyip 98'i dağıtırsa, bu 2 mikrolitrelik kayıp skora dahil edilecek).
Claude bu deneme çalışmalarını bağımsız olarak yürüttü ve uzmanların gerçekleştirdiği transferlere yaklaşmak için ortaya çıkan plaka okuyucu verilerini analiz etti. Claude, su için ~140 µL/s'lik bir akış hızının optimal olduğu sonucuna vardı (0,016 RMSE); BSA için bu değer 10 µL/s'ye (0,181 RMSE) ulaştı; otomasyon uzmanlarımızın kurulumumuz için makul olduğunu onayladığı parametreler. Normalde bu optimizasyonun gerçekleştirilmesi, bir otomasyon uzmanının her bir parametre seti için özel programlama mantığı yazmasını ve doğru parametreleri bulana kadar verileri yinelemeli olarak analiz etmesini gerektirir.
Otonom hata kurtarma ve mevcut yapay zeka modellerinin sınırları
Deney sırasında Claude, uç alma hataları ve sıvı algılama hataları da dahil olmak üzere birçok beklenmedik hatayla karşılaştı ancak kendi başına düzelmeyi başardı; bu, mevcut bilimsel araçların çoğunlukla eksik olduğu bir yetenektir. Ancak bu deneyler aynı zamanda yapay zeka modellerinin mevcut sınırlarını da vurguladı. Genel amaçlı akıl yürütmede üstün olmalarına rağmen, özellikle gerçek dünyadaki fiziksel sezgiyi gerektiren hataları giderirken, fiziksel, kimyasal ve biyolojik kısıtlamalarla hâlâ mücadele ediyorlar.
Bu tür sınırlamaya bir örnek, sıvının taşınması sırasında kabarcıkların oluşmasıdır. İyi huylu görünseler de kabarcıklar bir dizi zorluk yaratır: Bir protokol 40μL reaktifin aspire edilmesini gerektiriyorsa ancak sıvıda hava kabarcıkları varsa, aktarılan gerçek sıvı hacmi, havanın kapladığı alan nedeniyle daha düşük olacaktır. Ayrıca sıvı seviyesi sensörleri, pipet ucu sıvı yerine köpükle karşılaştığında donanım hatalarını tetikleyebilir; kabarcıklar aynı zamanda deneyin son sonucu olan optik okumaları da bozar.
Karıştırma sırasında kabarcıkların neden olduğu çalışma zamanı hatalarıyla karşılaştığında Claude'un varsayılan içgüdüsü, işlemi aynı plaka kuyusunda farklı parametrelerle yeniden denemekti. Ancak bu sadece sıvıyı daha da karıştırdı ve daha fazla kabarcık yarattı. Claude, başarısızlığın altında yatan fiziğini henüz anlamadığından, onu sıvıyı daha dikkatli bir şekilde ele alacak parametrelere doğru yönlendirmek zorunda kaldık.
Claude, hata kodunun sıvıdaki fiziksel kabarcıklardan kaynaklandığı ve hatayı düzeltmek için temiz bir kuyuya taşınması ve karıştırma döngüsü sayısını azaltması gerektiği konusunda bilgilendirildiğinde, çalışmanın geri kalanında bu bağlamı korudu. Daha sonra bu çıkarımları Claude için yeniden kullanılabilir sıvı işleme becerilerine kodladık; bu, onun değişen fiziksel özelliklere sahip sıvılar için mantıklı varsayılan parametreler seçmesine olanak tanıyarak sıvı işleme hatalarının sayısını azalttı. Bu deneyler, Claude'un laboratuvar otomasyonuna yönelik yazılım donanımını geliştirerek çözebileceğimiz muhakeme sınırlarının çeşitlerini vurguladı.
Otonom keşfe doğru
Claude'un fiziksel laboratuvar manipülasyonları hakkında nasıl mantık yürüttüğünü geliştirmek için yapılması gereken daha fazla iş olmasına rağmen, bu çalışmanın son derece umut verici bir kavram kanıtı olduğu kanıtlandı. Claude'un kararlarını kendi alan uzmanlığımıza göre değerlendirerek, laboratuvar deneylerini otomatikleştirmede modellerin performansını sürekli olarak iyileştirmek için ihtiyaç duyduğumuz veri kümelerini oluşturuyoruz.
İleriye dönük olarak, ilaç keşif laboratuvarlarımızda daha geniş, uçtan uca otonom iş akışlarını düzenlemek için Claude ve MHS'yi değerlendirmeyi planlıyoruz. Bilim adamlarının üst düzey biyolojik amacı belirlediği ve yapay zeka aracılarının, donanım talimatları oluşturarak, deneyleri özerk bir şekilde yürüterek, kapalı döngü analizi çalıştırarak ve ekrana hazır modeller ve tarama verileri sunarak fiziksel boru hattını koordine etmelerine yardımcı olduğu otonom bir keşif motoru oluşturmayı hedefliyoruz.
Kapsamımızı ve etkimizi genişletmek için MHS'yi santrifüjler, otomatik inkübatörler, analitik cihazlar ve sensörler gibi ek donanımlara uygulamamız gerekecek. Ayrıca ajan donanımını, moleküllerden canlı, hassas hücrelere kadar ilaç keşfinde çalışmanın nüanslarını anlayacak şekilde ayarlamamız gerekecek. Ve gerçek zamanlı verilere dayalı olarak deneyleri günün her saatinde izleyen ve uyarlanabilir şekilde optimize eden diğer özel modelleri entegre etmemiz gerekecek. Yapay zekanın bakım, kalite kontrol ve çevresel izleme gibi rutin görevleri yerine getirmesiyle bilim adamlarımız üst düzey deneysel tasarım, akıl yürütme ve icatlara daha fazla odaklanabilir ve bu da bizi hayat kurtaran ilaçların keşfini hızlandırmaya bir adım daha yaklaştırabilir.
Anupriya Tripathi, Matthew Bucci, Justin Nicola ve Corinne Gullekson dahil olmak üzere bu çalışmaya katkıda bulunan Genentech bilim adamlarına teşekkür etmek istiyoruz.
Washington Üniversitesi Baker ve Pinglay laboratuvarları: Yapay zeka ajanlarını kürsüye getiriyoruz
Washington Üniversitesi Baker ve Pinglay laboratuvarlarında doktora öğrencisi olan Zihao Song, enstrümanlarını uzaktan izlemek için bir kontrol paneli oluşturmak amacıyla MHS'yi kullandı; amplifikasyon eğrilerini izleyen ve prosedürü doğru anda durduran, AI ajanı tarafından denetlenen bir qPCR (tekrarlanan ısıtma ve soğutma döngüleri yoluyla hedef DNA dizisini kopyalar); ve çarpışmasız plaka aktarımı için robotik kol ile sıvı işleyici arasındaki entegrasyon.
Washington Üniversitesi Baker ve Pinglay laboratuvarları
Washington Üniversitesi Baker ve Pinglay laboratuvarları: Yapay zeka ajanlarını kürsüye getiriyoruz
Washington Üniversitesi Baker ve Pinglay laboratuvarlarında doktora öğrencisi olan Zihao Song, enstrümanlarını uzaktan izlemek için bir kontrol paneli oluşturmak amacıyla MHS'yi kullandı; amplifikasyon eğrilerini izleyen ve prosedürü doğru anda durduran, AI ajanı tarafından denetlenen bir qPCR (tekrarlanan ısıtma ve soğutma döngüleri yoluyla hedef DNA dizisini kopyalar); ve çarpışmasız plaka aktarımı için robotik kol ile sıvı işleyici arasındaki entegrasyon.
Doğada daha önce hiç görülmemiş proteinleri sıfırdan inşa eden De novo protein tasarımı, son birkaç yılda tıpta, çevre korumada ve daha pek çok alanda giderek artan sayıda uygulama buldu. Ancak iki şey onu geride tuttu: maliyet ve verim. Bugünlerde PETaz (plastiği parçalayan enzim) gibi bir protein tasarlamanın maliyeti 0,01 dolar kadar düşük olabiliyor. Ancak bu proteini laboratuvarda test etmek yavaş ve pahalıdır, yaklaşık 100 dolara mal olur ve aday başına bir haftalık emek gerektirir; aynı anda 1000 adayı test ettiğimiz göz önüne alındığında bu da anlamlıdır.
Washington Üniversitesi'ndeki Baker ve Pinglay laboratuvarlarında doktora öğrencisi olarak, deney başına maliyeti azaltmak ve aynı anda tarayabileceğimiz yeni protein tasarımlarının sayısını önemli ölçüde artırmak için yüksek verimli yöntemler geliştirmek için çalışıyorum. Ancak bu ölçekte çalışmanın kendine has maliyetleri de var. İster çoklanmış bir tasarım tahlili ister enzim aktivitesine ilişkin aktif bir öğrenme kampanyası olsun, koştuğum her tur aynı iki zorluğu ortaya koyuyor: durum ve kapasitenin izlenmesi. Şu anda izleme cihazlarımız laboratuvarın farklı köşelerinde bulunuyor, bu nedenle her birinin yanına fiziksel olarak gidip kontrol etmeden bir koşunun nasıl gittiğini kolayca göremiyorum. Çalışmanın ortasında bir şey başarısız olduğunda (örneğin, HPLC bir hata durumunda durur veya bir sıvı işleyici tekleme yapar ve bir plakayı mahveder), bunu gerçekleştiği anda nadiren keşfederim. Ben fark ettiğimde saatler geçmiş olabilir ve deney numunesi kullanılamaz hale gelmiştir. Çoğu cihazdan yalnızca birine sahibim, bu nedenle tek bir makine tüm test turunun hızını belirliyor ve onu elle beslemek için saatler harcıyorum. PCR adımı, bu kapasite sıkıntısının en büyük suçlusu: bir seferde yalnızca bir plaka işliyor ve plakaları her 90 dakikada bir değiştirmek zorunda kalıyorum (bu yüzden bazen uyumak yerine sabah 4'te plakaları hareket ettiriyorum).
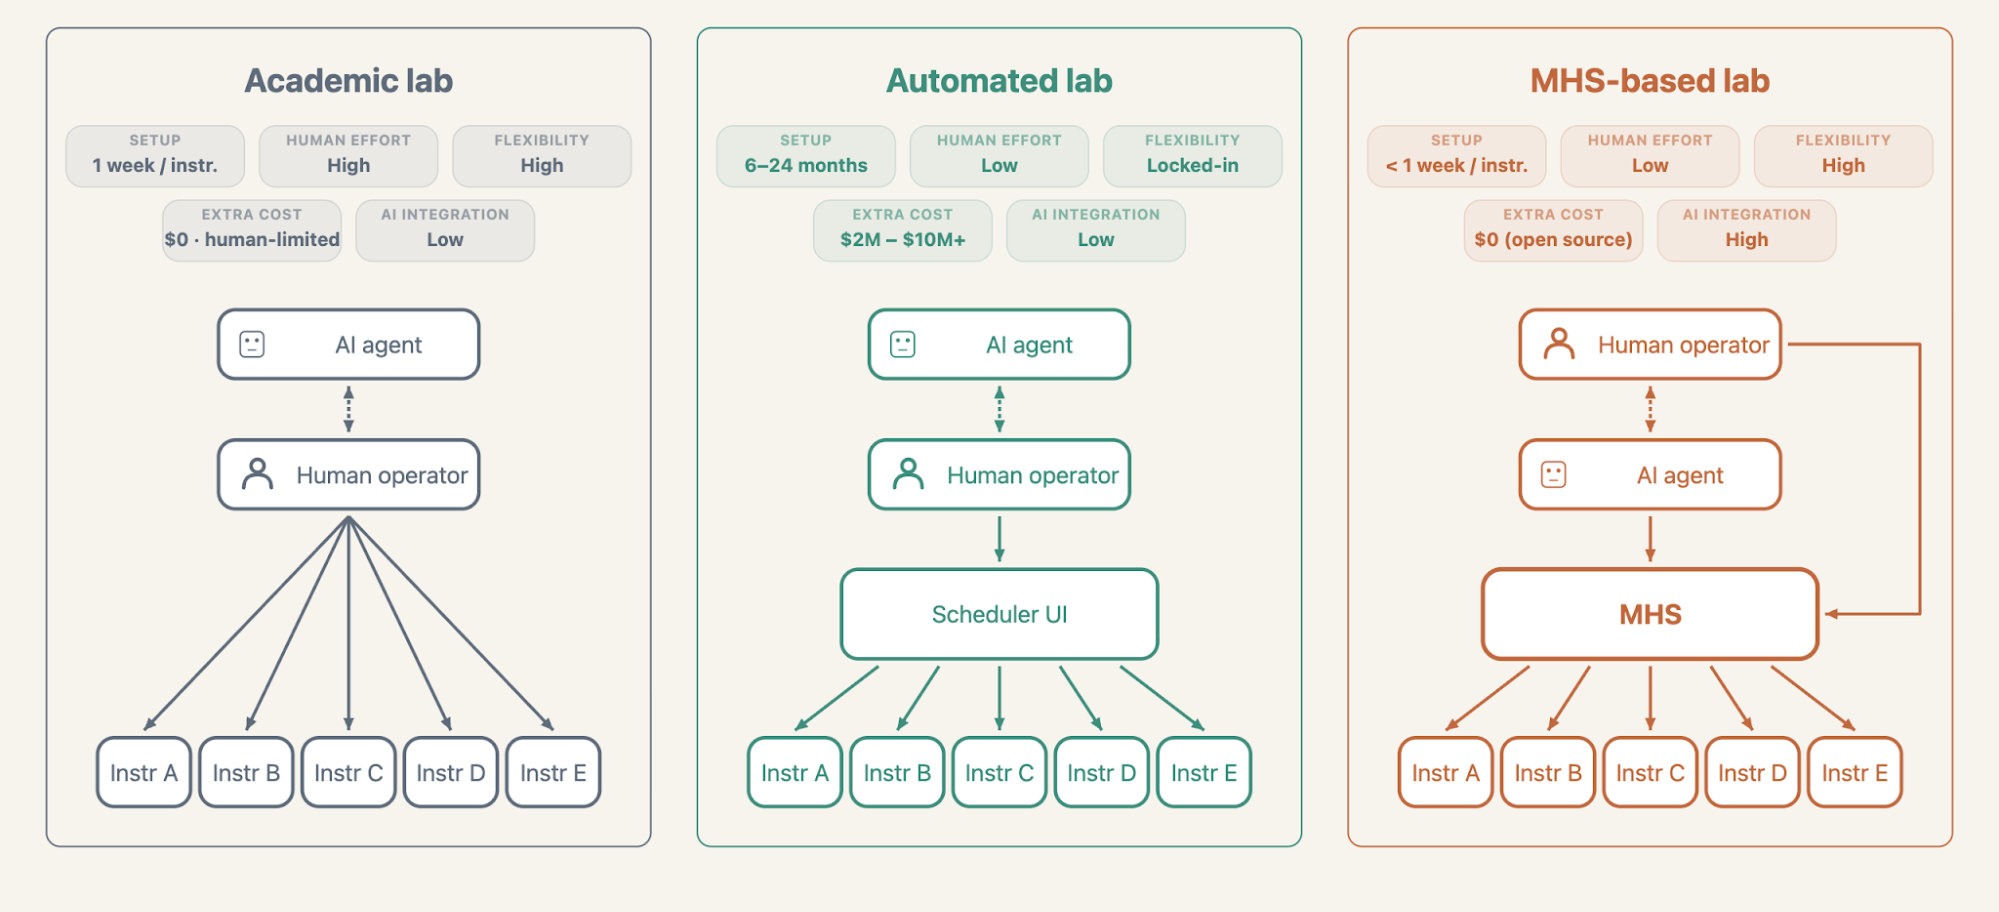
Açıkça görülen çözüm otomasyondur. Ancak bir araştırma laboratuvarı esneklikle çalışır ve bu, geleneksel otomasyonun dahil edemeyeceği tek şeydir. Tipik bir fabrika hattı bir protokolü 10.000 kez çalıştırabilir, ancak laboratuvarım yılda düzinelerce protokol çalıştırıyor, bunların yarısı yeni ve protein verimi varsaydığımızın çok altına düştüğünde veya bir DNA birleşimi başarısız olduğunda, çalışmanın ortasında bunları revize etmem gerekiyor. Ayrıca cihazlarım, her birinin kendi yazılımı, veri formatı ve sürücüsü olan farklı satıcılardan geliyor. Bunları bir araya getirmek, aylar, yıllar süren ve binlerce ila milyonlarca dolara mal olabilen, çoğu laboratuvarın erişemeyeceği bir entegrasyon sorunudur. Bir protokolü otomatikleştirmek için standart bir iş akışı yoktur ve çoğu akademik laboratuvarda cihazları bağlamanın uygun maliyetli bir yolu yoktur.
Her ikisini de kapsayan düşük maliyetli, az çaba gerektiren bir rota keşfetmek için MHS'yi bir yapay zeka temsilcisiyle birleştirdim ve laboratuvarımda birkaç demo çalıştırdım. MHS, temsilciye temel olarak gözler, eller ve zamanlama duygusu kazandırdı: Her cihazın durumunu görebiliyor, her birini çalıştırabiliyor ve birlikte çalışacak şekilde koordine edebiliyordu.
Örnek olay 1: Laboratuvarı uzaktan kumandaya alma
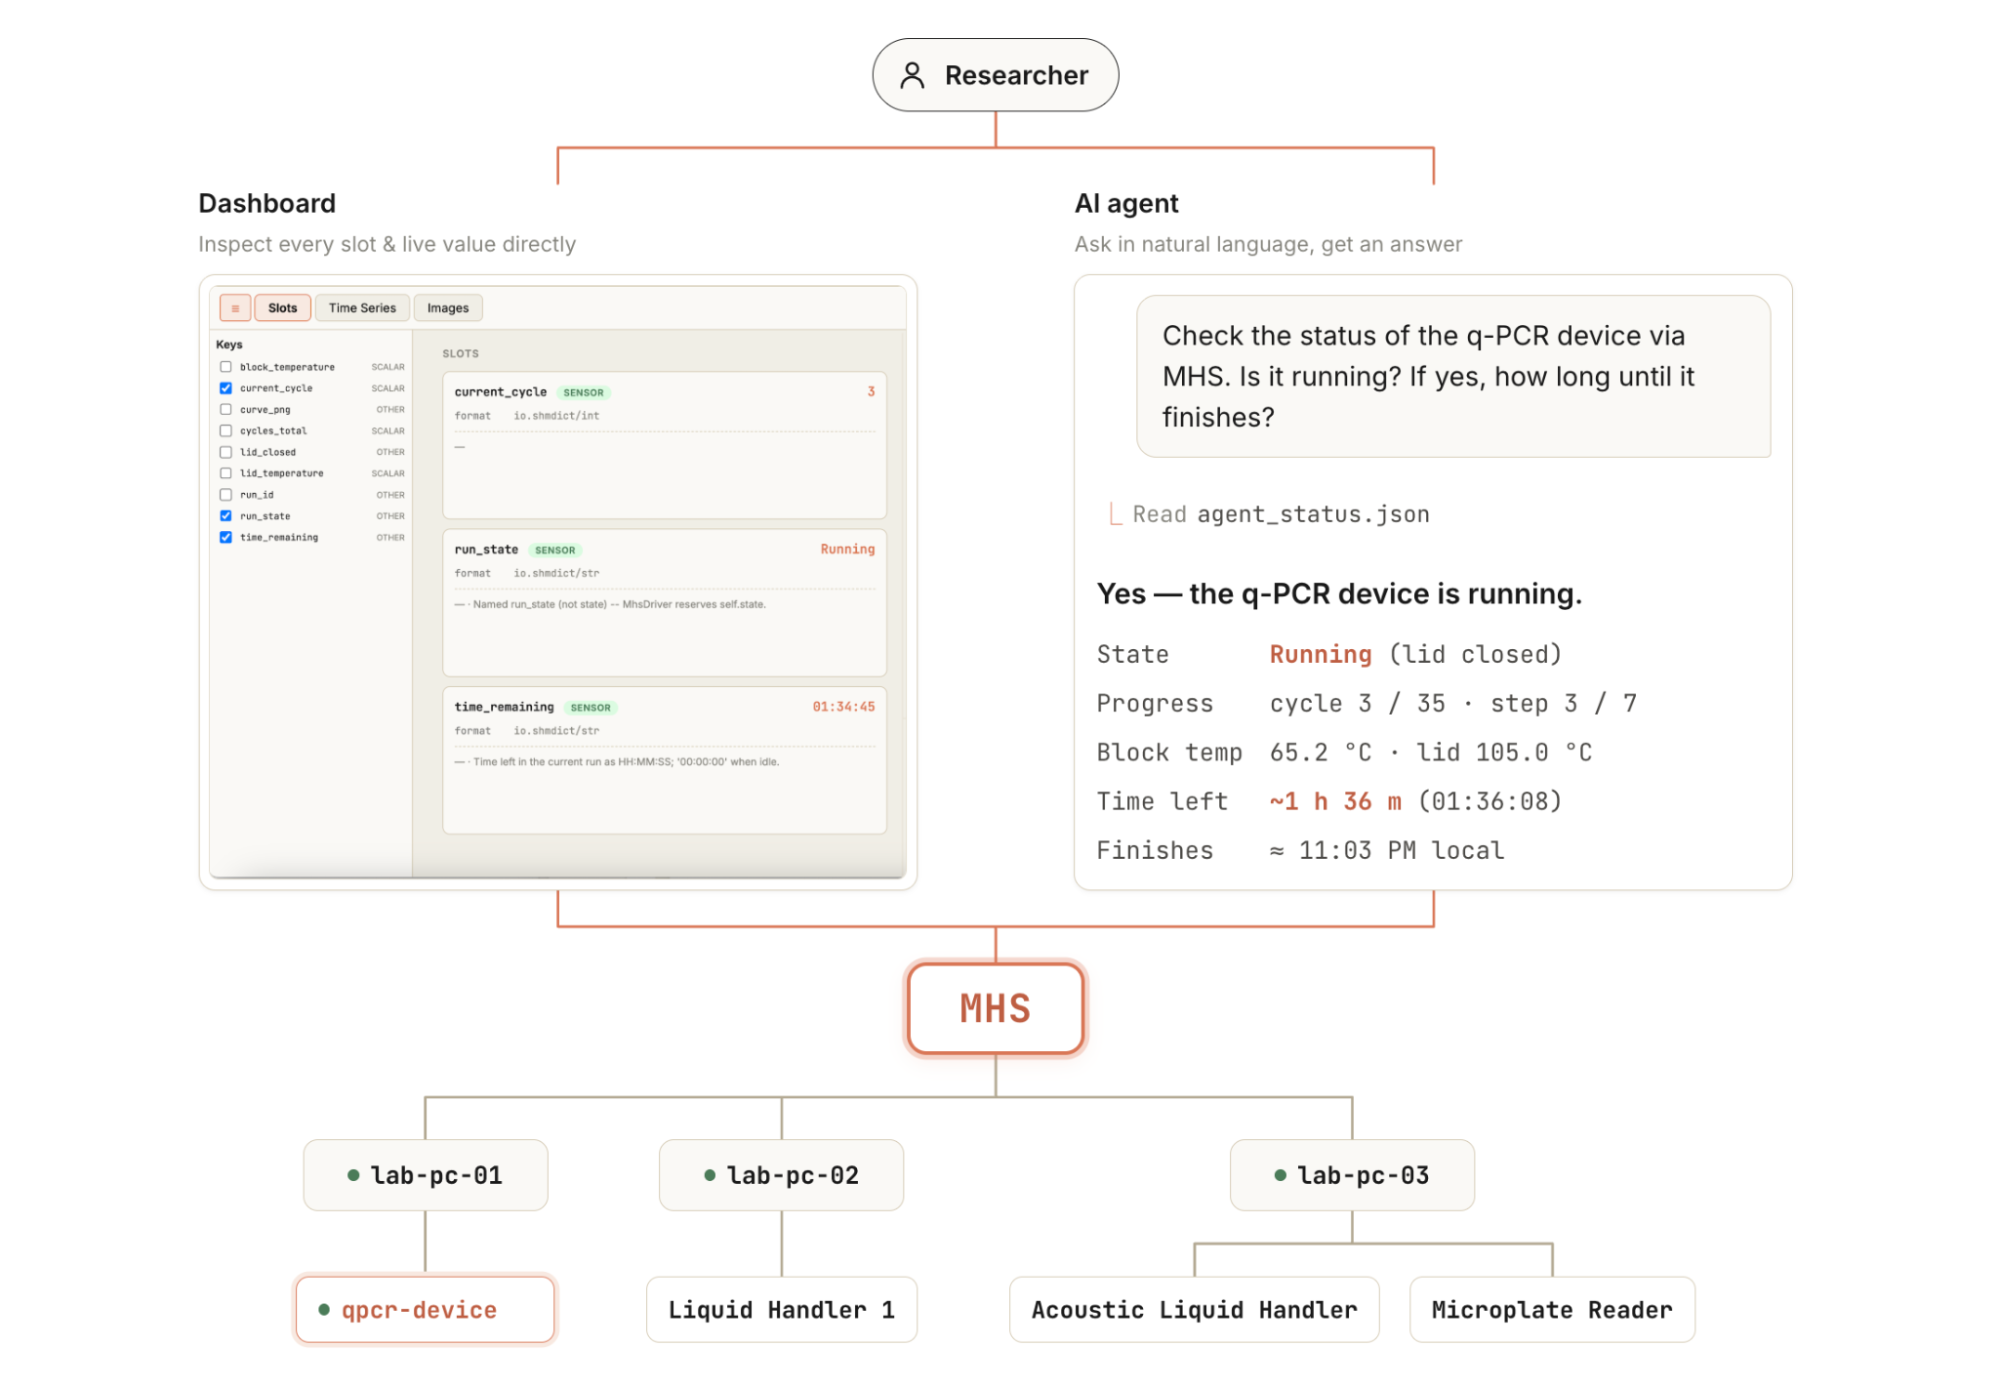
MHS'den önce cihazları izlemek için laboratuvarda dolaşmak zorunda kalıyordum. MHS ile cihazlar durumlarını tek bir kontrol paneline bildiriyor, böylece ben ve meslektaşlarım laboratuvarın tamamını bir dizüstü bilgisayardan kontrol edebiliyor, hatta içeriye adım atmadan bir yapay zeka temsilcisine cep telefonundan soru sorabiliyoruz (Şekil 2).
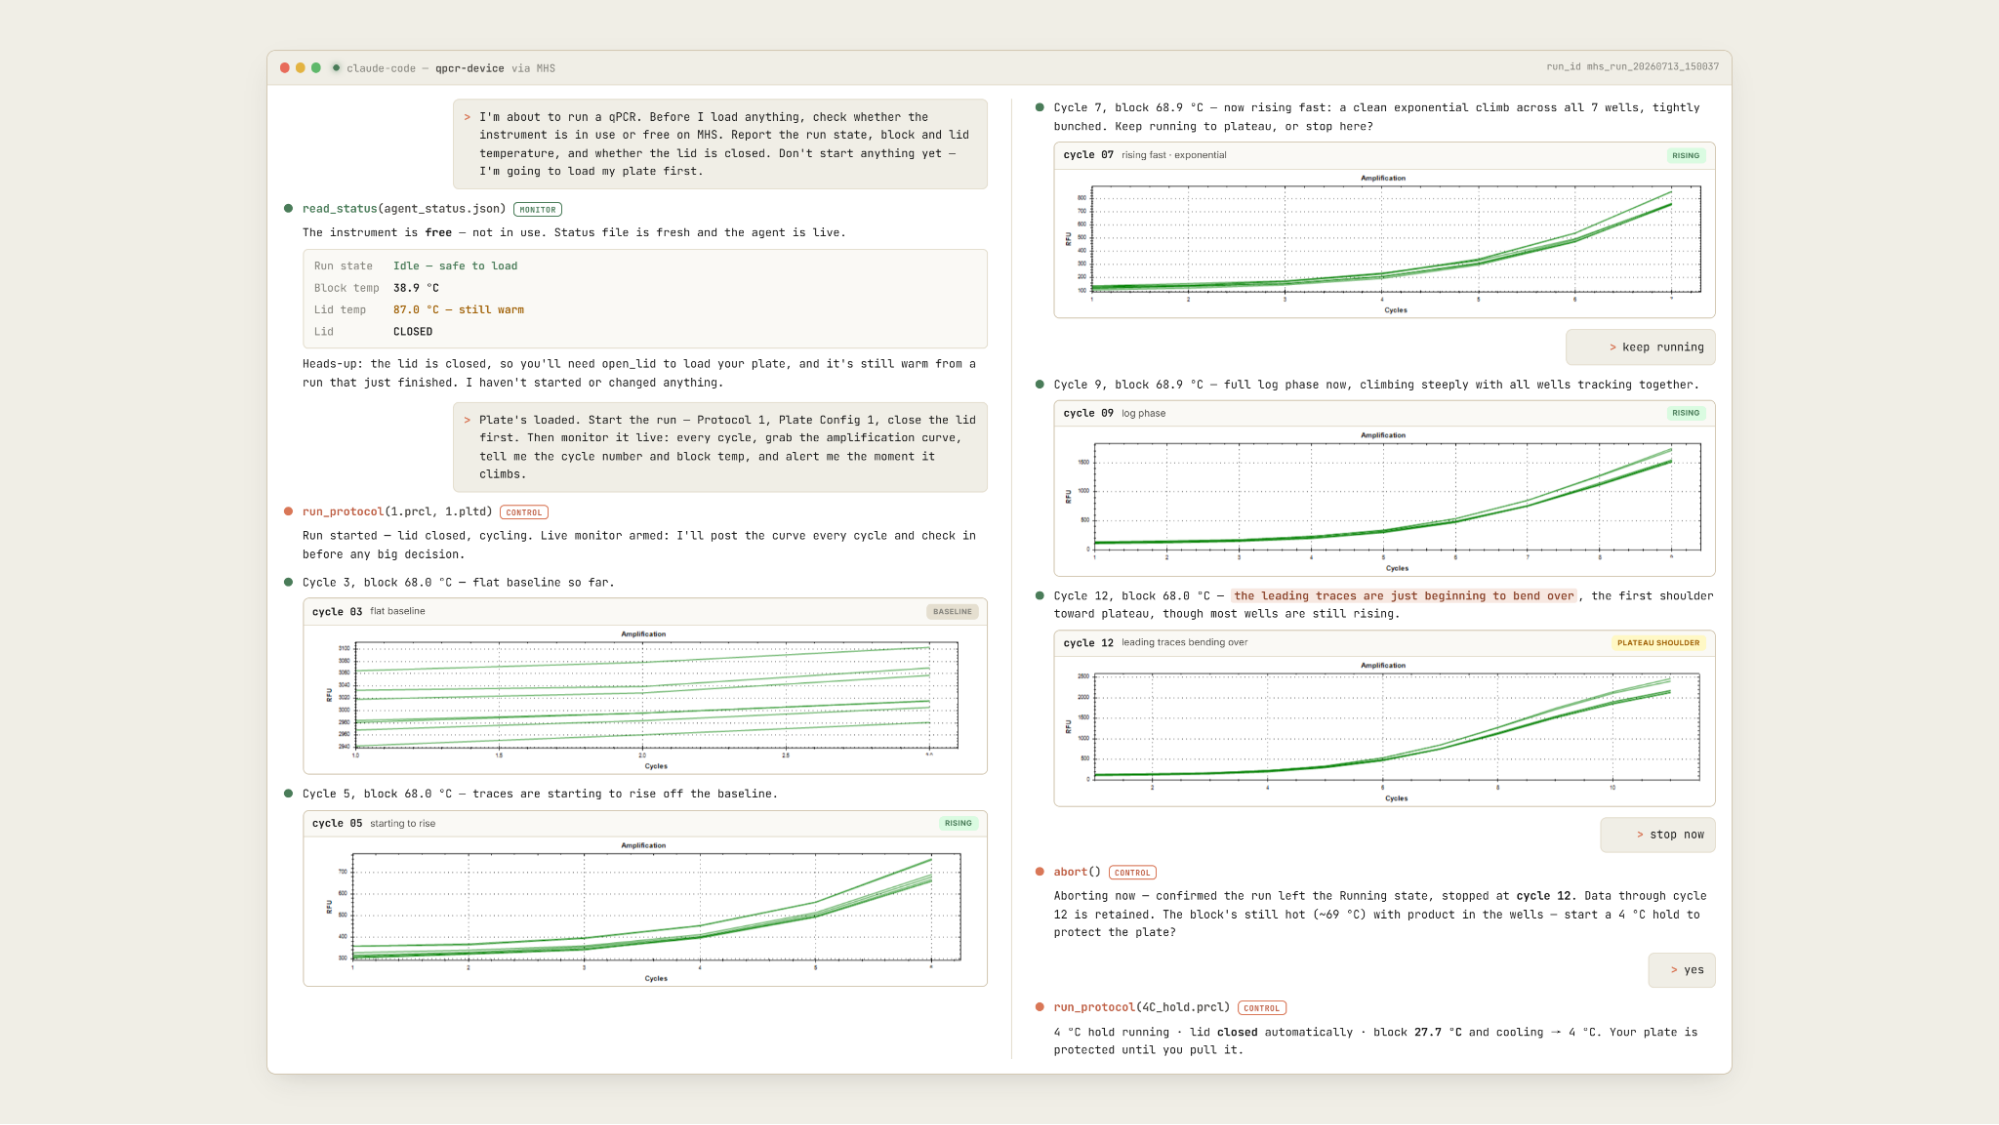
Bu uzaktan izleme, özellikle sürekli dikkat gerektiren deneyler için faydalıdır. Kantitatif PCR (qPCR) iyi bir örnektir. qPCR, kopyalar biriktikçe parlaklaşan bir floresan raportör ile tekrarlanan ısıtma ve soğutma döngüleri yoluyla bir hedef DNA dizisini güçlendirir (yani kopyalar). DNA amplifikasyonu S şeklinde bir eğri izler: kopyalama her döngüde hedefi iki katına çıkarır, böylece sinyal hala zayıfken düz kalır, tespit edilecek kadar yeterli olduğunda dik bir şekilde tırmanır, ardından reaktifler azaldıkça ve kopyalar iki katına çıkmayı bıraktıkça eğrinin tepesinde tekrar düzleşir (plato). Reaksiyonun bu platoya girmesine izin vermek DNA kütüphanesini bozar, öyle ki artık amplifiye edilmiş DNA dizilerinin nihai miktarı hakkında doğru verileri toplayamam. Bundan kaçınmak için eğriyi izlemem ve reaksiyonu doğru zamanda durdurmam gerekiyor. Bu, saatler sürebilir ve cihazın ekranını aktif olarak izlememi gerektirir.
MHS, amplifikasyon eğrilerini geldikçe izleyip analiz ederek ve gerçek zamanlı olarak raporlayarak bu sıkıntıyı gideriyor. Eğri modelini tanımlar ve tam olarak doğru kavşaklarda araştırmacıya durup devam etmeyeceğini sorar. Durması söylendiğinde reaksiyonu durdurur ve cihazı bir sonraki adıma ilerletir: 4 °C'de tutma, DNA'nın bozulmasını önleyerek sonraki çalışmalar için kullanılabilir kalmasını sağlar (Şekil 3). Bir yapay zeka aracısı ve MHS'nin eğriyi izlemesiyle artık tezgahta aşağı akış sıralama reaksiyonları ayarlamaya veya ofisteki diğer deneylerden elde edilen kütüphane zenginleştirme verilerini analiz etmeye odaklanabiliyoruz.
Örnek olay 2: Plaka aktarımı yoluyla aletleri koordine etme
Diğer deneyler gerçek zamanlı izlemeye ihtiyaç duymuyor ancak numuneleri tekrar tekrar bir makineye yüklememi ve çıkarmamı gerektiriyor (örneğin, yüksek verimli DNA amplifikasyonu, protein saflaştırması ve ELISA gibi plaka bazlı analizler). Bir numunenin yüklenmesi yalnızca birkaç saniye sürüyor, ancak her çalışma bir veya iki saat sürüyor, bu yüzden sadece plakaları değiştirmek için her saat başı laboratuvara dönüyorum.
Günlerce tezgaha bağlı kalmaktan kendimizi kurtarmak amacıyla, birden fazla cihaz arasında numune yüklemeyi güvenli bir şekilde koordine etmek için LeRobot üzerine kurulu, MHS ile donatılan açık kaynaklı bir robotik kol kullandık. Bir demo olarak, yüksek verimli bir deney çalışması için rutin bir aktarımı yeniden oluşturdum. Bu süreçte, bir sıvı işleyici reaksiyon reaktiflerini bir plakaya dağıtır; robot kolu daha sonra bitmiş plakayı tabladan kaldırır ve yenisini yerine yerleştirir ve sıvı işleyici yeni plakaya tekrar dağıtım yapar. Claude Code, her adımı yalnızca bir önceki adım tamamlandıktan sonra çalıştırarak her iki cihazı da MHS aracılığıyla kontrol eder ve koordine eder, böylece iki cihaz aktarım sırasında asla çarpışmaz.
Demo amaçlandığı gibi çalıştı. Sıvı işleyici dağıtımı bitirdikten sonra yapay zeka ajanı tamamlama sinyalini aldı ve yaklaşık 10 saniye sonra kolun bir sonraki hareketini tetikleyerek plakayı platformdan kaldırdı. Tekrarlanan testlerde iki alet hiçbir zaman çarpışmadı: dağıtım bitmeden kol asla hareket etmedi ve işleyici, kol plakayı temizlemeden önce asla çalışmaya başlamadı. Bu arada koşunun tamamını ofis bilgisayarımdan hiçbir şeye dokunmadan izledim. MHS'de yerleşik güvenlik standartları dahilinde bu tür bir koordinasyonun bir AI temsilcisine devredilmesi, bir temsilcinin tezgah gözetimsiz çalışırken bir gecede bu tür birçok adımı zincirlediği bir geleceğe işaret ediyor.
İleriye bakmak
MHS'yi kurmak beklediğimden daha hızlı ve kolaydı, özellikle de daha önceki otomasyon denemelerimin gidişatı göz önüne alındığında; platformları değerlendirmek, tedarikçi desteğini takip etmek, cihazlar arasında birleştirici kod öğrenmek ve oluşturmak ve sonunda pes etmekle geçen haftalar. Altı cihazı MHS aracılığıyla bağlamak, onlar için sürücü yazmaya harcadığım süre de dahil olmak üzere bir haftadan az sürdü. Bağlantı kurulduktan sonra yapay zeka aracısı benim açımdan fazla uğraşmadan cihazlarla çalıştı: her cihazı keşfetti, durumunu okudu ve benim arayüzü tutmama gerek kalmadan işlemlerini başlattı. Yıllarca birbirleriyle konuşmayan enstrümanlar üzerinde çalışan biri için bu, günlük hayatımı beklediğimden daha fazla değiştirdi. Eskiden qPCR eğrilerini izlemeye harcadığım zaman artık deney planlamaya, makale okumaya ve verileri analiz etmeye ya da bazen sadece kestirip güneşte bir saat geçirmeye gidiyor.
Bu gösteriler hala sadece konseptin kanıtlarından ibaret. Daha karmaşık deneysel protokollerin güvenilir bir şekilde çalışması için önemli optimizasyonun yanı sıra daha geniş ve daha karmaşık fiziksel manipülasyonların entegrasyonu gerekecektir. Bir aracıyı uzun izleme aralıkları boyunca sürekli olarak çalıştırmak aynı zamanda araştırmacının tasarruf ettiği zamana göre tartılması gereken bilgi işlem maliyetlerine de sahiptir.
Bu hususları bir kenara bırakırsak, MHS'nin tamamen özerk bir tasarım-inşa-test-öğrenme turu yürütmemize nasıl yardımcı olabileceğini denemeye devam etmekten heyecan duyuyoruz. De novo protein tasarımı veya optimizasyonunun her turu, şu anda sonuçları bir aşamadan diğerine taşıdığım geçişlerde duruyor; Gelecekte, MHS'nin bir aracıya her cihaz için istikrarlı bir arayüz sağlamasıyla bu döngü kendi başına işleyebilecek. Bir aracının bir dizi tasarım önerdiğini, yapıları ve analizleri yürüttüğünü, sonuçları aynı arayüz üzerinden okuduğunu ve öğrendiklerini bir sonraki turu planlamak için kullandığını hayal edebiliyorum. Kendi bilimsel verilerini bu şekilde her turda üretebilen bir laboratuvar, akademik bütçeyle bile ulaşılabilir görünmeye başlıyor.
Hakem değerlendirmeci Pushya Krishna'nın yanı sıra Xander Balwit, Rebecca Hiscott, Ethan Dyer, Conor Kelly ve Siddharth Mishra-Sharma'ya yararlı geri bildirimde bulundukları için teşekkür ederiz. MHS'yi kurmamıza yardım ettikleri için Alek Kemeny ve Bailey Bova'ya minnettarız. Blogdaki katkıları, desteği ve rehberliği ile Dr. David Baker'ın araştırmamdaki mentorluğu için Dr. Sudarshan Pinglay'e özellikle teşekkür ederim.
Carnegie Mellon Üniversitesi: Hızlı otomasyon yoluyla doz-yanıt eğrilerinin belirlenmesi
Carnegie Mellon Üniversitesi'ndeki araştırmacılar, seri seyreltme doz-cevap deneylerini öncekinden yaklaşık üç kat daha hızlı yürütmek için MHS'yi kullandı; bir yapay zeka ajanı, bir sıvı işleyiciyi, bir plaka okuyucuyu, bir robotik kolu ve temelde uyumsuz arayüzlere sahip üç bilgisayara yayılmış izleme kameralarını yönetti.
Carnegie Mellon Üniversitesi
Carnegie Mellon Üniversitesi: Hızlı otomasyon yoluyla doz-yanıt eğrilerinin belirlenmesi
Carnegie Mellon Üniversitesi'ndeki araştırmacılar, seri seyreltme doz-cevap deneylerini öncekinden yaklaşık üç kat daha hızlı yürütmek için MHS'yi kullandı; bir yapay zeka ajanı, bir sıvı işleyiciyi, bir plaka okuyucuyu, bir robotik kolu ve temelde uyumsuz arayüzlere sahip üç bilgisayara yayılmış izleme kameralarını yönetti.
Sina Barazandeh, Arth Banka, Gün Kaynar, Jiayi Li, Peneeta Wojcik, Carl Kingsford, Jose Lugo-Martinez, Joshua Kangas
İlaç geliştirmenin önemli bir bileşeni dozajın belirlenmesidir. Bir ilaç adayını belirledikten sonra etkili olması için ilacın ne kadarının gerekli olduğunu anlamamız gerekir; çok fazlası maliyetli, hatta toksik olabilir ve çok azı etkisiz olabilir. Uygun dozaj genellikle seri seyreltme olarak bilinen bir işlemle belirlenir. Güçlü bir çözeltiyle başlıyoruz ve onu her seferinde aynı oranda seyreltiyoruz, son seyreltmeyi kullanarak bir sonrakini yapıyoruz. Örneğin, 10 kat seyreltilmiş bir numune elde etmek için bir kısım çözeltiyi dokuz kısım solventle karıştırın; o numunenin bir kısmını alın ve aynı şekilde tekrar seyreltin ve tekrarlayın. Her adım, konsantrasyonu sabit bir miktarda azaltarak bize test için eşit, öngörülebilir bir aralık sağlar.
İşlem zaman alıcıdır ve hataya açıktır; genellikle doğru maksimum konsantrasyonu ve seyreltmeler arasındaki uygun adım boyutunu belirlemek için birden fazla yineleme gerektirir. Çok yüksek bir maksimum konsantrasyon, doygunluk riskini taşır; bu, sinyalin maksimuma çıkması ve eğrinin tepede düzleşmesi anlamına gelir; dolayısıyla bu yüksek dozlar, yanıt hakkında herhangi bir yararlı bilgi sağlamayı bırakır. Çok küçük bir adım boyutu yeterince geniş bir aralığı kapsamaz; çok büyük bir adım boyutu geçiş bölgesini tamamen atlayarak tepkinin gerçekten değiştiği noktayı kaçırır.
Elle yapıldığında, bir dizi seri seyreltme deneyinin kurulması ve yürütülmesi haftalar sürebilir. Geleneksel ilaç geliştirmede zaten zahmetli olan bu durum, amacın aynı anda çok sayıda aday için dozajları belirlemek olduğu yapay zekaya yönelik ilaç geliştirmenin yüksek verimli taramasında daha da pratik değildir. O halde seri seyreltme deneylerinin robotik laboratuvar otomasyonu için ana hedef olması pek de şaşırtıcı değil.
Ne yazık ki, bu tür otomatik deneylerin kurulumunun kendisi karmaşık ve zaman alıcıdır. Kullanılabilir bir doz-yanıt eğrisi elde etmek için birkaç deney turu boyunca birden fazla deneysel ekipman parçasının koordine edilmesini gerektirir. Otomatik bir laboratuvara erişim olsa bile (otomasyonla uyumlu birden fazla cihaza ve maliyetli entegrasyon yazılımına duyulan ihtiyaç dikkate alındığında önemsiz olmayan bir gereklilik), bu deneyleri gerçekleştirmek için bir prosedür geliştirmek haftalarca otomasyon mühendisliği ve protokol geliştirme gerektirebilir.
Çözümümüz
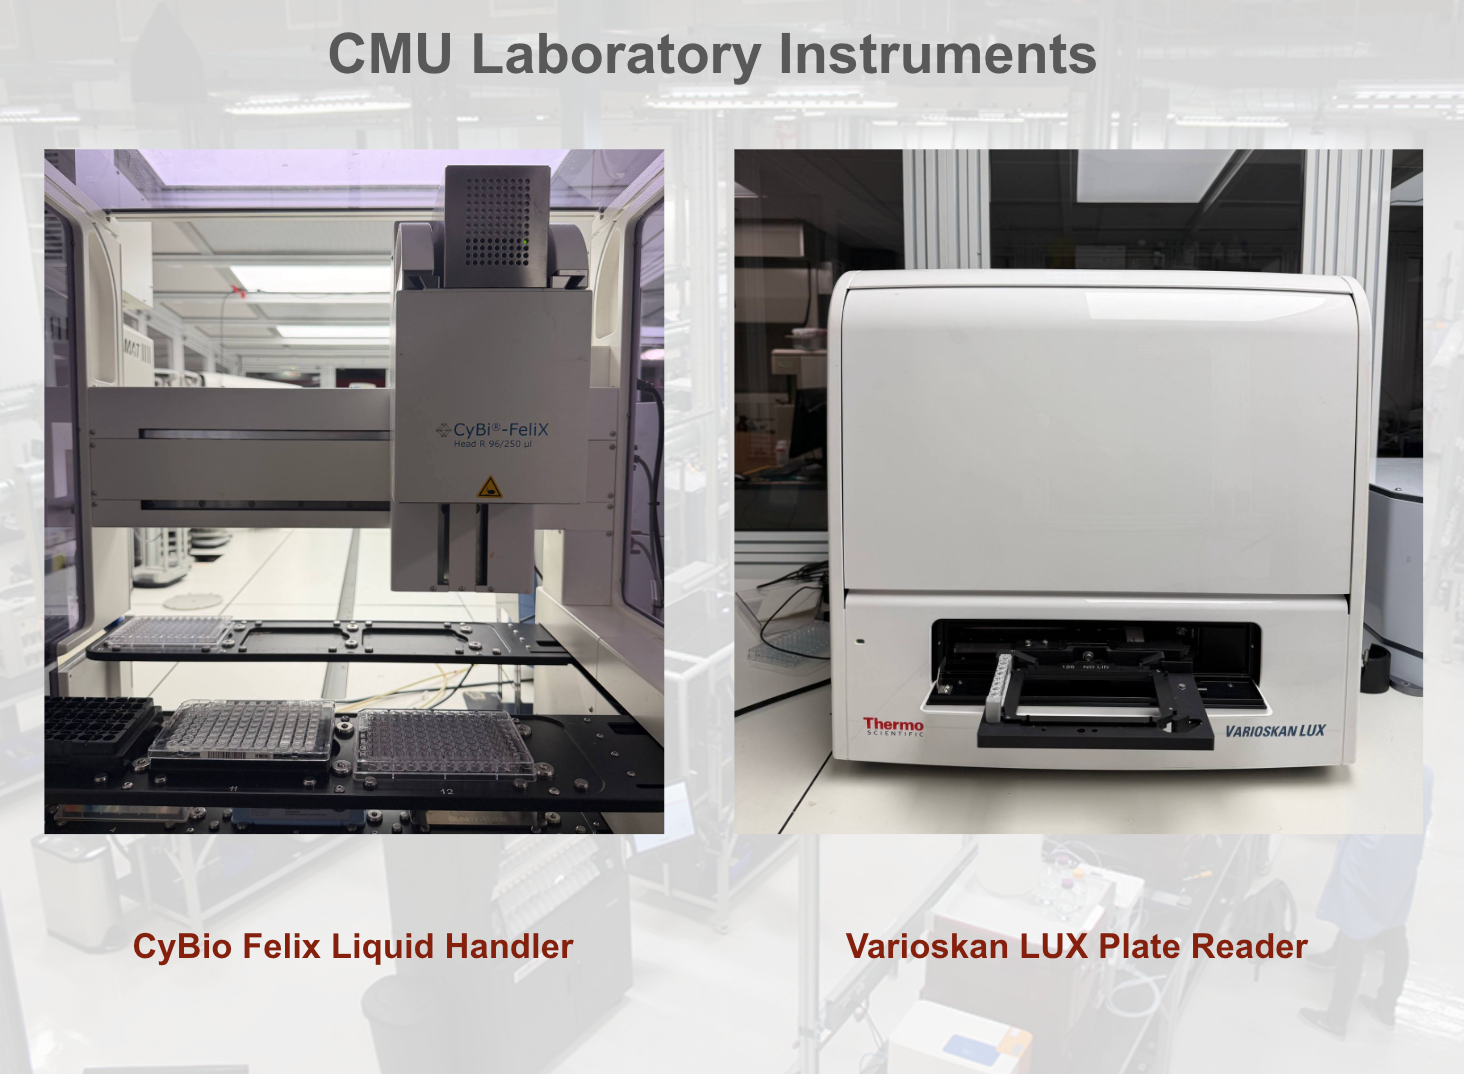
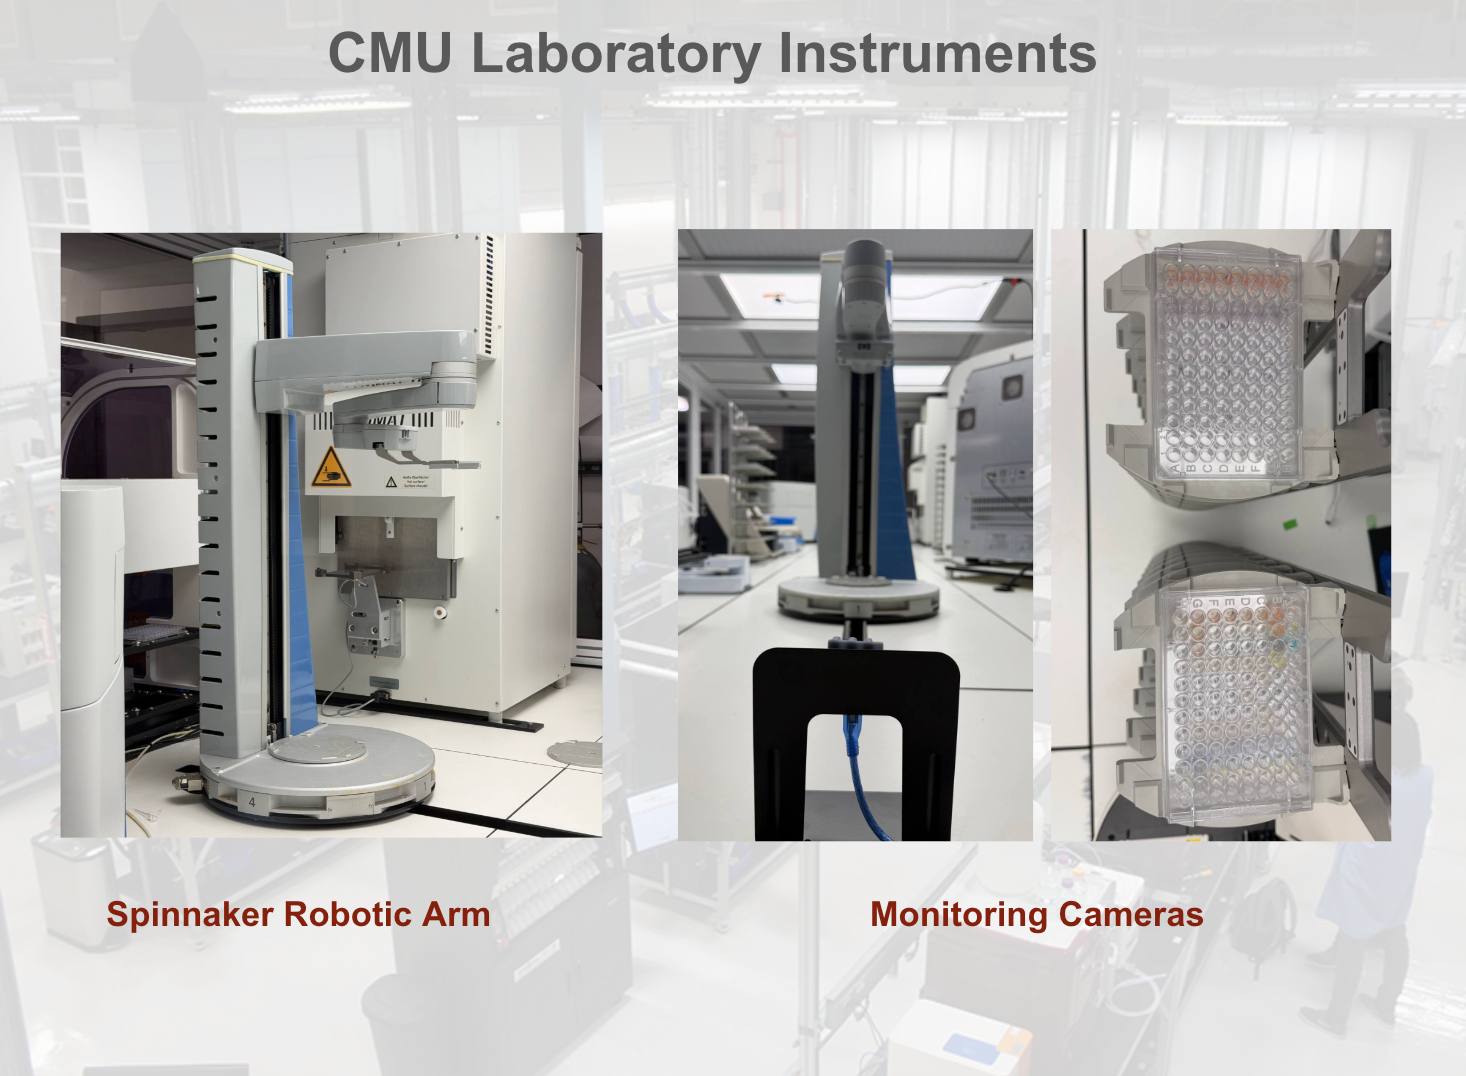
MHS, yapay zekanın çeşitli laboratuvar ekipmanlarını programlı olarak kontrol etmesine olanak tanıyarak bu deneyleri kabaca üç kat daha hızlı yapmamızı sağladı. Sistemimiz bir CyBio Felix sıvı işleyiciyi (kuyular, tüpler ve plakalar arasında hassas hacimlerde sıvıyı hareket ettiren bir robot), bir Varioskan LUX plaka okuyucuyu (mikroplakanın her kuyucuğundaki floresan gibi optik bir sinyali ölçen cihaz), 96 kuyucuklu plakaları hareket ettiren bir robot kolu ve doz-yanıt eğrilerini otomatik ve dinamik olarak ölçmek için yapay zeka kontrollü bir orkestratöre sahip izleme kameralarını birleştirir.
Her bir bileşenin ayrı ayrı programlı olarak kontrol edilmesi zordur ve benzersiz bir arayüz ve özel çalışma modları gerektirir. Bir mühendisin normalde birlikte çalışabilmeden önce her enstrüman için ayrı bir entegrasyonu öğrenmesi ve elle kodlaması gerekir. Ancak MHS'yi kullanarak, bu araçların her biri için sıfırdan sürücüler ve Claude Opus 4.8 aracısının tüm protokolü bağımsız olarak çalıştırmasına olanak tanıyan bir düzenleme katmanı geliştirmeyi başardık. Bu, satıcı tarafından oluşturulan kurulumun genellikle birkaç hafta sürdüğüne karşılık yaklaşık sekiz saat sürdü.
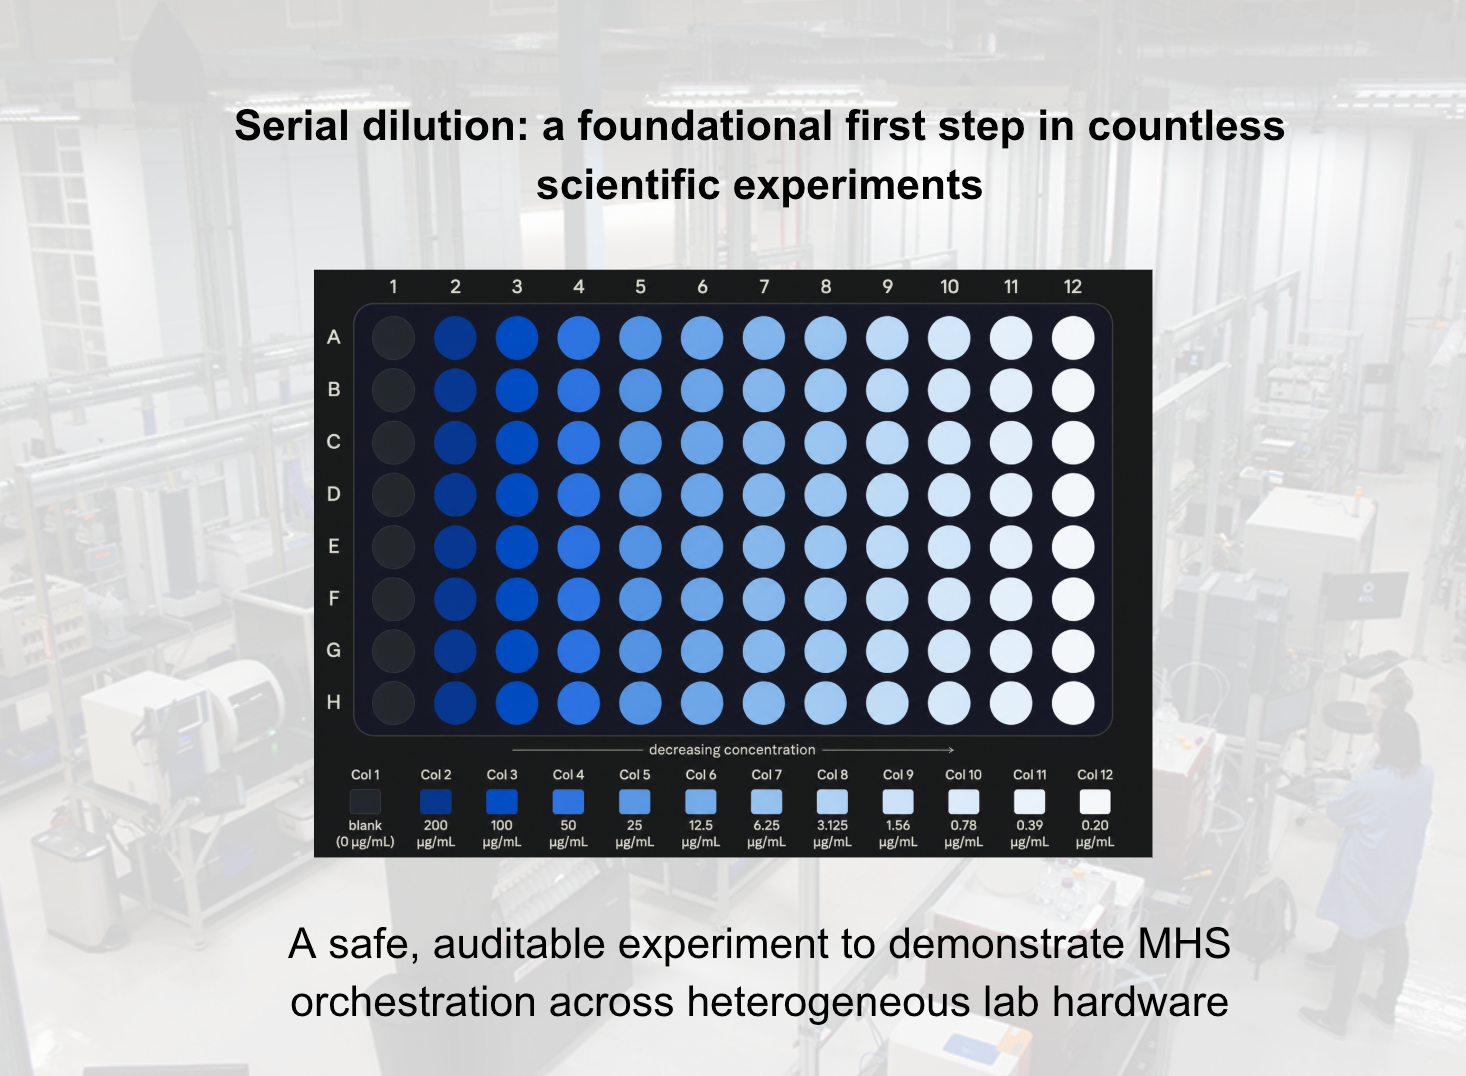
Donanım, kurulum ve iş akışı
Kurulumumuz üç bilgisayar kullanıyor. Bilgisayar 1, normal bir API yerine bir gönderim dizinine bırakılan iş dosyalarını alan planlama yazılımı aracılığıyla kontrol edilen robot kolunu çalıştırır. Bilgisayar 2, sıvı işleyiciyi eski bir Windows ActiveX/COM komut dosyası arayüzü ve ayrıca izleme kameralarını USB üzerinden çalıştırır. Ve bilgisayar 3, programatik bir arayüze sahip olmayan, yalnızca ekran üstü GUI'ye sahip olan plaka okuyucuyu çalıştırıyor. MHS bunların her birini bir durum bildirimine (bir sistemin bulunabileceği koşullar; örneğin, konum 3'teki plaka, 25°C'deki numune, iyi doldurulmuş) ve prosedürlere (aspirasyon veya çalkalama gibi gerçekleştirebileceği işlemler) dönüştürür, böylece model, üç bilgisayar kontrol stilinden hangisinin altında çalışıyor olursa olsun tek, tutarlı bir arayüzden çalışır.
İş akışının kendisi MHS'den öncekiyle aynı, ancak artık ajan odaklı: sıvı işleyici bir seyreltme serisi hazırlıyor, kamera kontrolü plakanın mevcut olduğunu ve herhangi bir transfere izin verilmeden önce doğru yönlendirildiğini doğruluyor, kol plakayı okuyucuya doğru hareket ettiriyor, okuyucu ölçümü alıyor ve model ortaya çıkan eğriye bakıyor ve konsantrasyon aralığını ayarlayıp tekrar çalıştıracağına veya sonucu kabul edip etmeyeceğine karar veriyor. Bunu test etmek için, gerçek ilaç adayının yerine kolorimetrik bir boya (renk yoğunluğu konsantrasyonunu takip eden bir boya) kullandık. Bu, deneyi güvenli ve görselleştirmeyi kolay hale getirirken, gerçek bir doz-yanıt çalışmasının ihtiyaç duyacağı karar verme sürecini de gerektirdi.
Her enstrümanın arayüzü kendi zorluklarını beraberinde getirir. Kolun zamanlayıcısı, gönderilen her XML dosyası için iki farklı dosya üreten bir dizin izleyicisine dayanır; MHS'nin, genellikle gönderimden sonraki bir saniye içinde tek bir temiz sonuç elde etmek için bu dosyaları uzlaştırması gerekir. Sıvı işleyici, modern bir SDK olmadan yalnızca COM komut dosyalarını açığa çıkarır; bu nedenle, kullanılabilir her yöntemin ya satıcı belgelerinden ya da işlevsel bir sürücü yazmak için arayüzü araştıran bir Claude Opus 4.8 aracısından çözülmesi gerekiyordu. Tek bir dağıtım döngüsü yaklaşık dört ila beş dakika sürer ve dağıtılan hacimde izin verilen hata payı, ortaya çıkan eğri kullanılamaz hale gelmeden önce yalnızca %5'tir. Kullandığımız plaka okuyucu yazılımının sürümünde herhangi bir API bulunmuyor, bu nedenle MHS, GUI'sini bir kişinin yaptığı gibi kullanıyor ve ekranda görünenler dışında çalışmasını kontrol edecek hiçbir şey yok.
Bundan önce, kişinin şu adımların her birini yerine getirmesi gerekiyordu: arızalar için kolun kaydını izlemek, plakanın doğru şekilde yerleştirilip yerleştirilmediğini kontrol etmek ve ortaya çıkan eğrinin tutulacak kadar bilgilendirici olup olmadığına veya konsantrasyon aralığının ayarlanması gerekip gerekmediğine ve her şeyin yeniden çalıştırılmasının gerekip gerekmediğine karar vermek. MHS ve temsilci artık bu kararların üçünü de doğrudan ve otomatik olarak ele alıyor.
MHS ile başardıklarımız
MHS'nin güvenli bir şekilde çalışacağını ve bir insan operatörün yapacağı gibi kendini düzelteceğini doğrulamak için yapay olarak altı farklı durumu tetikledik: eksik plaka, döndürülmüş plaka, okuyucu meşgul, bağlantısı kesilmiş kamera, erişilemeyen cihaz ve aktif acil durum durdurma. Sistem, herhangi bir cihaz taşınmadan önce altısını da doğru şekilde engelledi. Daha sonra temsilciden kabul edilebilir bir eğri elde etmek için seri seyreltme deneyini yürütmesini istedik. Model, ortaya çıkan eğriyi değerlendirdi ancak kabul edilemeyecek kadar zayıf bir uyum buldu (R² < 0,9, üst konsantrasyon aralığındaki doygunluk nedeniyle) ve bağımsız olarak plakayı atmaya ve sıkıştırılmış konsantrasyon aralığına (200 µg/mL üst konsantrasyon 100 µg/mL'ye düşürüldü) sahip yeni bir plaka üzerinde yeniden çalıştırmaya karar verdi. İkinci çalışma, hiçbir noktada insan müdahalesi olmadan güçlü, kullanışlı bir uyum (tekrarlanan ölçümlerde 3,4 varyasyonla R² > 0,98) üretti.
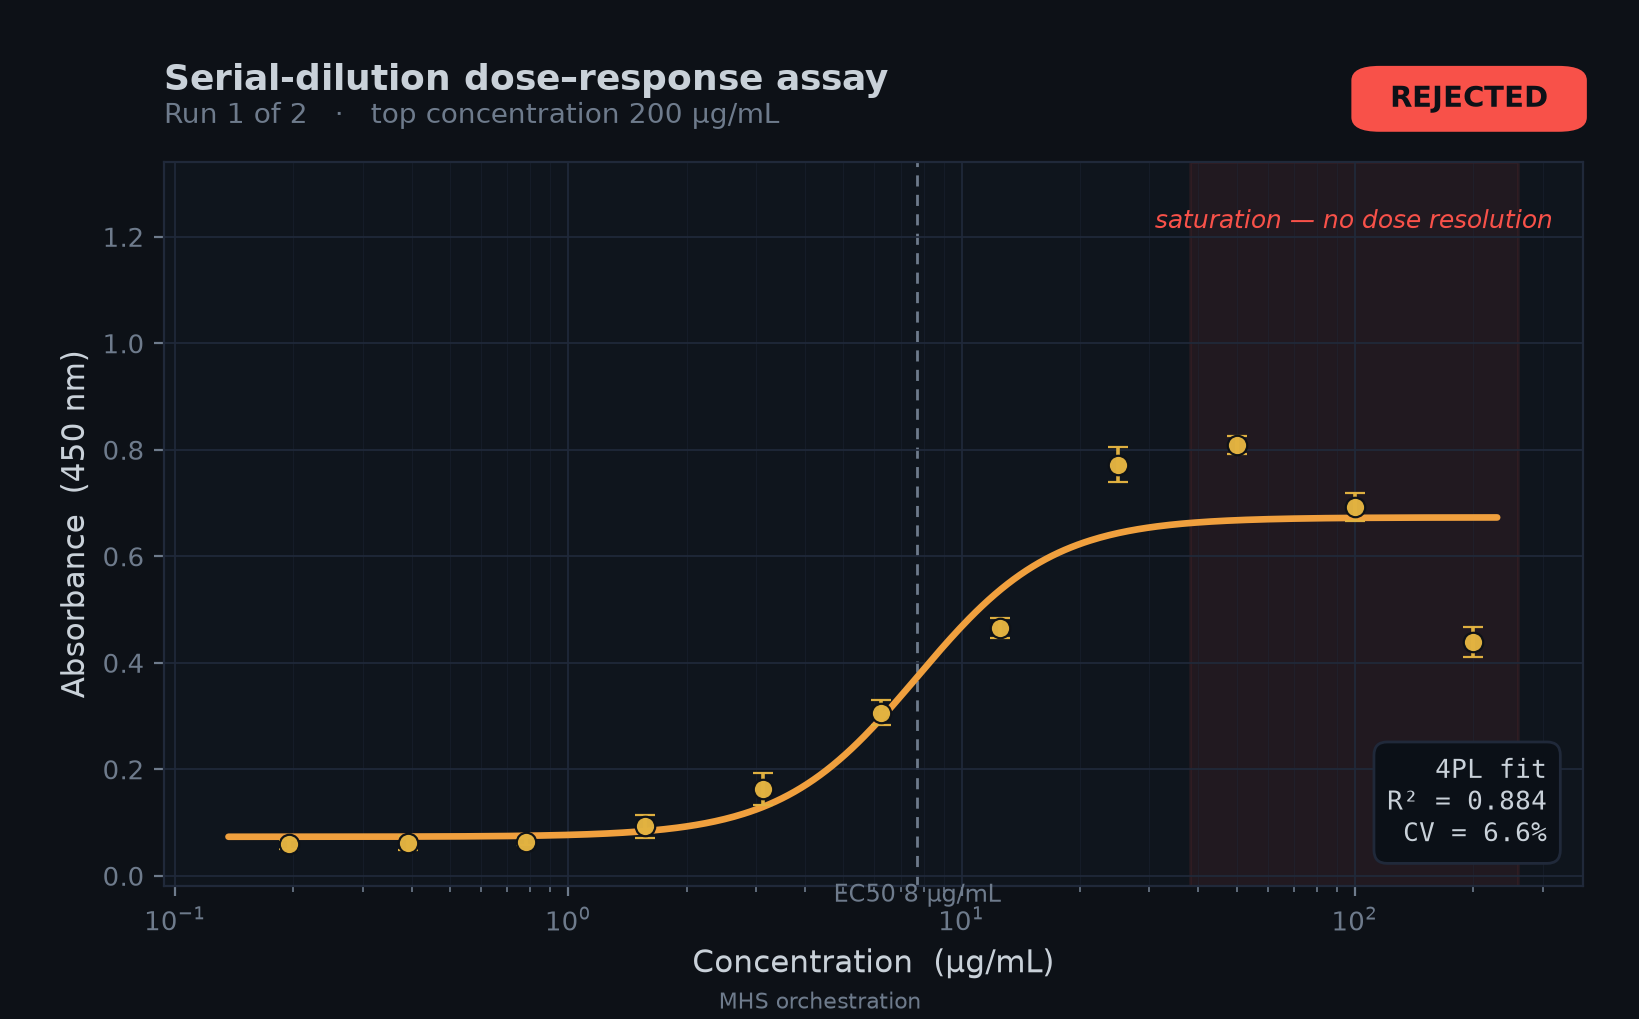
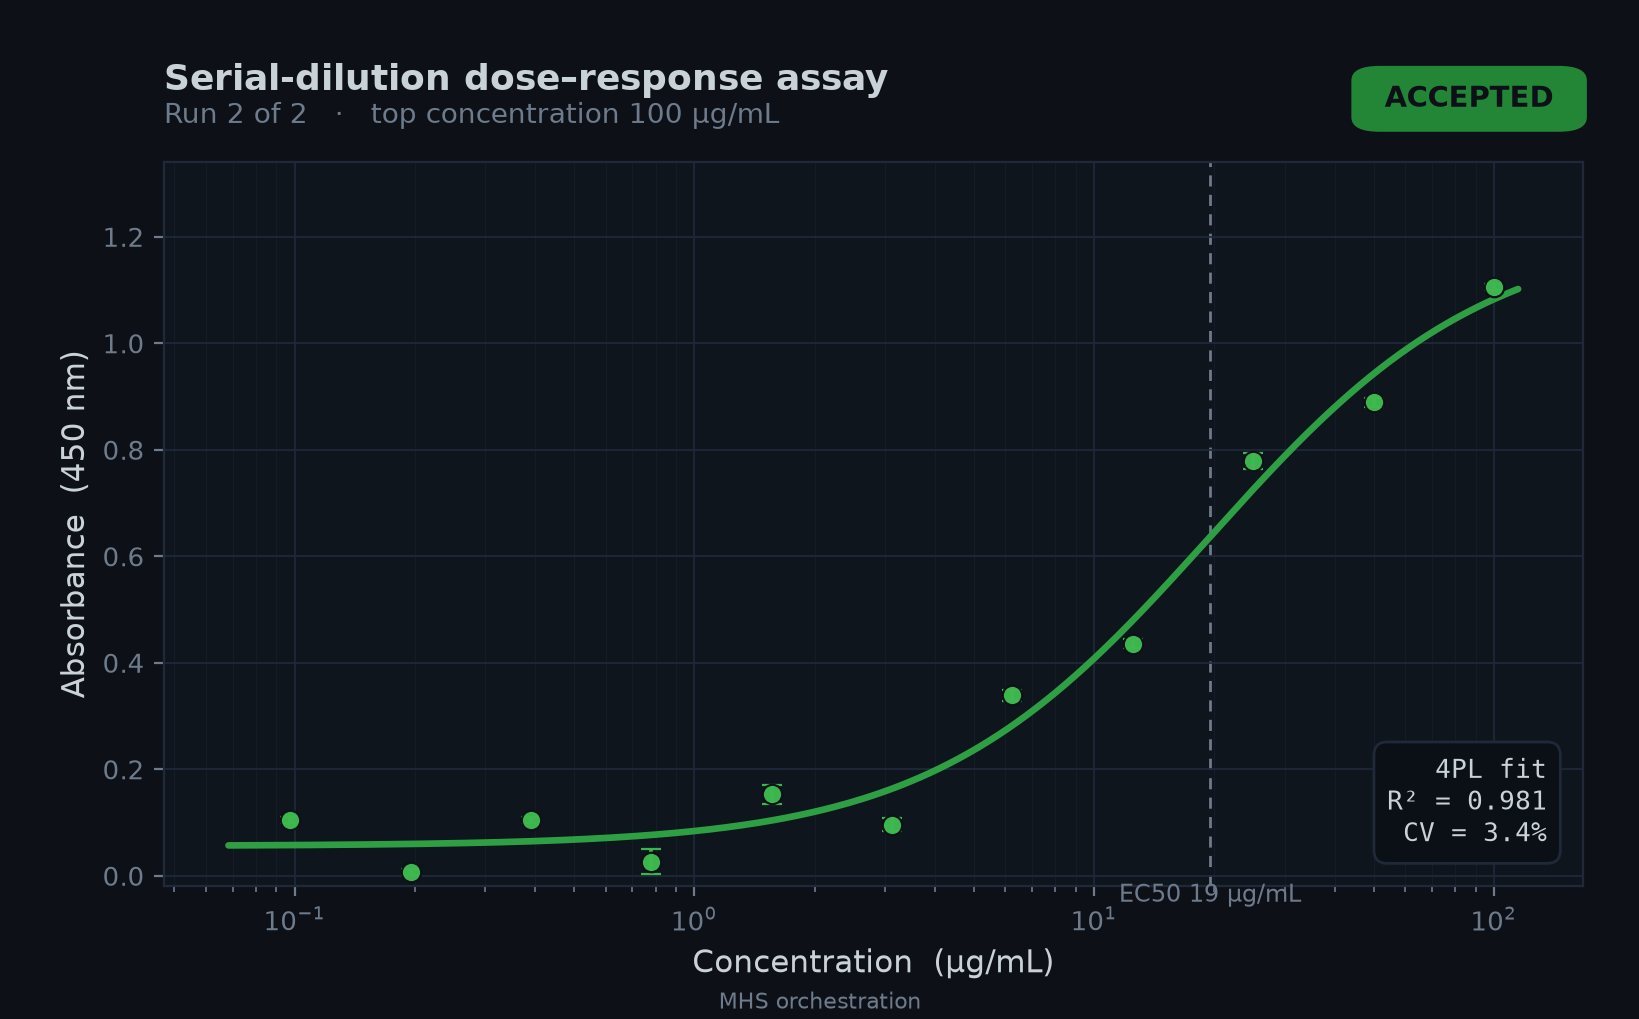
MHS ile ilgili en etkileyici şey entegrasyon hızıydı. Ham, otomatik olmayan ekipmanın hazır olmasından, bir otonom yeniden çalıştırma da dahil olmak üzere seyreltme eğrisinin tamamlanmasına kadar geçen süre sekiz saatti. Buna karşılık, çalışan bir otomatik kurulum sağlamak üzere bir tedarikçiyle iletişime geçmek genellikle birkaç hafta sürer. Cihazlar her zamanki gibi kendi yerel yazılımlarını çalıştırıyor; MHS, hiçbir ek otomasyon yazılımı gerekmeden, en üste bir orkestrasyon katmanı ekler. API, SDK veya GUI arayüzüne sahip herhangi bir cihaz entegre edilebilir. Her cihaz için geliştirilen sürücüler standart hale getirildi ve kamuya açıklanacak, böylece diğer kişiler entegrasyon çalışmasını sıfırdan tekrarlamak yerine bunları yeniden kullanabilecek.
Sırada ne var
Laboratuvarımızda gelecekteki çalışmalar, sistemi gerçek ilaç adaylarıyla doğrulamaya ve boyanın renk sinyalini gerçek biyolojik etkileri yakalayan okumalarla değiştirmeye odaklanacak. Ayrıca MHS desteğini qPCR ve mikroskoplar gibi cihazlara genişletmeyi ve MCP tabanlı aracıları MHS filosuna entegre etmeyi planlıyoruz. Ayrıca sistemi daha büyük iş akışlarına göre ölçeklendirebilmek için cihaz başına entegrasyon süresini azaltmayı da umuyoruz.
Bu otomasyonun güvenli bir şekilde gerçekleştirilebilmesini de sağlıyoruz. Deneylerimiz boyunca daha fazla güvenlik kontrolü eklemeyi, cihaz ve cihazın yanıt verme yeteneğini izlemeyi ve yüksek riskli kararlar için insan onaylarının ne zaman ve nasıl gerekli olduğuna ilişkin protokollerimizi iyileştirmeyi planlıyoruz. MHS, araştırmacılarımızın daha hızlı ve güvenli bir şekilde hareket etmesine yardımcı olduğundan, deneylerimizin otomasyonunu başka nasıl hızlandırabileceğimizi keşfetmeyi sabırsızlıkla bekliyoruz.
HHMI Janelia: Mikroskopi araştırmalarını hızlandırmak için MHS'yi kullanma
HHMI Janelia Araştırma Kampüsü'ndeki araştırmacılar, mikroskopi ile ilgili bir dizi projeyi hızlandırmak için MHS'yi kullanıyor. Burada, Ahrens laboratuvarında uykunun vücudun stresten kurtulmasına nasıl yardımcı olduğunu inceleyen bir bilim adamı olan Virginie Ruetten, daha önce ortak bir arayüz olmadan yedi farklı tedarikçi programını içeren bir donanımı birleştirmek ve düzenlemek için MHS'yi nasıl kullandığını paylaşıyor.
HHMI Janelia
HHMI Janelia: Mikroskopi araştırmalarını hızlandırmak için MHS'yi kullanma
HHMI Janelia Araştırma Kampüsü'ndeki araştırmacılar, mikroskopi ile ilgili bir dizi projeyi hızlandırmak için MHS'yi kullanıyor. Burada, Ahrens laboratuvarında uykunun vücudun stresten kurtulmasına nasıl yardımcı olduğunu inceleyen bir bilim adamı olan Virginie Ruetten, daha önce ortak bir arayüz olmadan yedi farklı tedarikçi programını içeren bir donanımı birleştirmek ve düzenlemek için MHS'yi nasıl kullandığını paylaşıyor.
Birkaç gecelik bölünmüş uyku, yaygın bir bozulmaya neden olmak için yeterlidir: bilişte değişiklik, düzensiz metabolizma, zayıflamış bir bağışıklık sistemi. Bu yeterince uzun sürerse uyku kaybı ölümcül bile olabilir. Ancak nedenini hala tam olarak anlamış değiliz. Uykuyu incelemenin bu kadar zor olmasının bir nedeni de uykunun herhangi bir organa özgü olmamasıdır. Uyku tüm hayvanı kapsayan bir durum olduğundan, uykunun mekanik bir anlayışını geliştirmek, vücudun birçok bölümünün aynı anda ölçülmesini gerektirir.
Mikroskopi bunu yapmanın bir yolunu sunar. Floresan sensörleri ifade edecek şekilde tasarlanan hücreler, aktivitelerini işaret eden ışık yayar; Mikroskoplar bu sinyalleri yüksek zamansal ve uzaysal çözünürlükle görüntüleyebilir ve bu hücrelerin ne yaptığını gözlemlememize olanak tanır. Bununla birlikte çoğu hayvan, bu tür görüntülemenin vücutta işlev görmesi için çok büyük veya çok opaktır. Çalışmamda bu nedenle genç zebra balığı kullanılıyor. Bu model organizma, küçük boyutu ve şeffaflığı nedeniyle popülerdir ve organları ve uyku fizyolojisinin birçok yönü, insanlar da dahil olmak üzere memelilerinkine benzemektedir.
Bu özellikler, geliştirdiğim WHOLISTIC görüntüleme adı verilen deneysel bir yaklaşımla birleştiğinde, yaşayan bir zebra balığının beyni ve vücudundaki hücresel aktiviteyi yakalamak için iki fotonlu mikroskopi kullanmamıza olanak tanıyor. İzole edilmiş dokuların anlık görüntülerini almak yerine, hücrelerin ve organların tüm hayvanda an be an nasıl tepki verdiğini ve etkileşime girdiğini izleyebilir, böylece hücresel oyuncuları ve fizyolojik süreçlerin arkasında yatan mekanizmaları daha iyi anlayabiliriz.
Cihazları birleşik bir arayüz üzerinden kontrol etme ve koordine etme
Deneylerimi gerçekleştirmek için gereken aletler bütün odayı dolduruyor. Birçok gelişmiş mikroskopi kurulumunda yaygın olduğu gibi, donanımım her biri farklı bir üreticiden ayrı olarak satın alınan ve elle kablolanan birçok bileşenden oluşuyor: güçlü femtosaniye lazerler; mikroskobun lazer ışınını numune boyunca tarayan hızlı galvanometre aynaları; geri dönen ışığı toplayan süper duyarlı fotoçoğaltıcı dedektörler; ve balığı numune tutucuya göre ve numune tutucuyu mikroskoba göre konumlandıran iki hassas çeviri aşaması.
Bu cihazların sıkı ve paylaşılan bir programa göre çalışması gerekiyor: Lazer, onu tarayan aynalarla aynı anda ayarlanmalı ve hayvan hareket ederse veya numune odak düzleminden dışarı çıkarsa sahne bunu telafi etmelidir. Ancak bu cihazlar birlikte çalışacak şekilde tasarlanmamıştır. Her biri ortak bir arayüze sahip olmayan kendi satıcı kontrol yazılımıyla birlikte gelir. Genellikle farklı programlama dillerinde de çalışırlar: Dedektörler MATLAB'da, kameralar Python'da, elektrofizyoloji C#'ta çalışır. Bu nedenle, sahnenin konumu gibi bir program tarafından tutulan miktar diğerleri tarafından bilinmemektedir. Ancak cihazların iletişim kurması gerekiyor; örneğin sistemin numunenin mutlak konumunu bilmesi için her aşamanın diğerinin konumunu bilmesi gerekiyor.
Bu uyumsuzluğun sonucu, cihazların birbiriyle nasıl konuşmasını sağlamak, iki program arasında köprü oluşturmak için özel kod yazmak veya bazı durumlarda, cihazların iletişim kurabilmesi için elektrik sinyallerini fiziksel olarak yönlendiren ve dönüştüren bir kart olan dijital toplama kartı (DAQ) eklemeye başvurmak için çok zaman harcamamdır. Her şey ayarlandıktan sonra, bir denemeyi başlatmak için yine de yedi programı sabit bir sırayla başlatmam gerekiyor; bu, başlatma sırasını yanlış almanın tüm oturuma mal olabileceği hataya açık bir süreç.
MHS, noktadan noktaya bağlantıları tek bir arayüzle değiştirir. Artık her cihaz bir kez tanımlanıp sisteme dahil ediliyor ve değişkenleri, kontrolleri ve sensör değerleri, işletim sisteminin birçok programın erişmesine izin verdiği bilgisayar belleğinin bir bölgesi olan paylaşılan bellekte yaşayan tek bir sözlüğe kaydediliyor.
Bunun faydası, donanım entegrasyonu maliyetinin cihaz sayısıyla birlikte ölçeklenmeyi durdurmasıdır. MHS'den önce yeni donanım parçalarının sisteme entegre edilmesi birkaç gün süren bir projeydi. Ancak bunu uyguladığımdan beri, lazer ışınını görüntülemek için yeni bir kamera eklediğimde, yalnızca birkaç dakikamı aldı ve kameranın çıkışını (ışın konumunu) sorunsuz bir şekilde ışını yönlendiren aynalara geri göndererek onu daha hassas bir şekilde hizalamamı sağladım. Bir denemenin başlatılması artık yedi ayrı adım yerine MHS kontrol panelinde tek bir tıklamayı gerektiriyor.
Nicel izleme ve çevrimiçi analiz
Donanım kabloları bağlandıktan sonra bile, yüksek kaliteli veriler elde ettiğimden emin olmak için deneyler öncesinde ve sırasında çok sayıda kontrol ve parametre ayarlaması yapmam gerekiyor. Bu, balığın sağlığının izlenmesini, kalp atış hızı değişkenliğini ölçmek için kameranın kalbe odaklanmasını sağlamayı ve kaydetmek istediğim hücrelerin yüksek çözünürlükte görünür olmasını sağlamak için floresans görüntüsünün kalitesini incelemeyi içerir. Her kontrol, floresan verilerinin sinyal-gürültü oranı veya balığın kalp atış hızı gibi, teçhizatın ürettiği birçok veri akışından birinden türetilmiş bir miktarın hesaplanmasını içerir.
Her veri akışı ayrı bir program tarafından toplandığından ve her programın bellekte tuttuğu değerler, kayıt çalışırken başka herhangi bir program tarafından kolayca okunamadığından, bu tür niceliksel izleme zahmetli bir işti. MHS'den önce üç seçeneğim vardı ve hiçbiri optimal değildi. İlk olarak, verileri toplayıp daha sonra analiz edebiliyordum, diske kaydedildikten sonra çalıştırmalar arasında parametreler üzerinde yinelemeler yapabiliyordum. Ancak bu saatler sürdü ve bazen kaydın kullanılamaz olduğunun anlaşılmasıyla sona erdi. İkincisi, satıcı görüntüleyicide verileri gözle değerlendirebiliyordum. Bu hızlıydı ancak yalnızca bir izlenim veriyor; çalışmalar arasında karşılaştırılabilecek kesin bir ölçüm değil. Üçüncüsü, analiz kodunu kaydı yapan programa aktarabilirim. Ancak bu çok sıkıntılıydı çünkü veri akışı üreten her program için kodun yeniden yazılması gerekiyordu. Veri akışlarını görüntülemek de aynı şekilde zaman alıyordu çünkü her uygulamanın, kayıt programının kullandığı dilde yazılan kendi özel görüntüleyicisine ihtiyacı vardı.
MHS bu parçalanmış süreci birleştirdi ve program başına yeniden yazmayı kaldırdı. MHS ile her veri akışı, MHS durum sözlüğündeki paylaşılan bellekte, kendisine bağlanan herhangi bir işlem tarafından okunabilen belgelenmiş bir formatta depolanır. Her veri akışı aynı şekilde sunulduğundan, analiz veya görselleştirme kodu artık cihazlar arasında yeniden kullanılabilir ve herhangi bir dilde yazılabilir.
Bu, verileri bir işlem adımları zinciri boyunca yönlendiren modüler bir çevrimiçi analiz çerçevesi yazmamı sağladı: veriler bir yuvadan girer (MHS durum sözlüğündeki bir giriş), yeniden kullanılabilir dönüşümlerden geçer (veriler üzerinde yapılan işlemler) ve sonuç başka bir yuvaya veya diske geri yazılır. Görselleştirme için, görüntüler, zaman serileri, spektrumlar vb. için cihaz başına bir yerine veri türü başına bir izleyici kümesi yazdım. Artık herhangi bir veri akışı alınırken incelenebiliyor ve yenisini incelemek için herhangi bir kodu yeniden yazmama gerek yok. Zebra balığının kalp atış hızının uyku-uyanıklık döngüsü boyunca nasıl değiştiğiyle ilgilenmeye başladığımda, kalp atış hızını tahmin etmek için bir kamera tarafından kaydedilen kalp aktivitesinin spektral içeriğini hesaplamak için bir dönüşüm ekleyebildim; Daha sonra kodu, farklı bir cihaz tarafından farklı bir dilde elde edilen eş zamanlı sinirsel aktivitenin spektrumunu hesaplamak için yeniden kullanabilirim. Artık çaba, cihaz başına bir kod tabanına bölünmek yerine tek bir kod tabanında birleşiyor.
Temsilcilerle daha akıllı deneyler yürütmek
Deneyler her zaman ödünleşimleri içerir. Örneğin görüntülemede hıza karşı kapsamayı değiştirmem gerekiyor: Tek bir düzlemi (beyindeki ince bir optik kesiti) hızlı bir şekilde tarayabilirim ya da beynin daha büyük bir kısmını yavaş yavaş taramak için birden fazla düzlemi tarayabilirim. Önemsediğim salınım aktivitesine sahip hücreleri bulmak kapsama gerektirir, ancak bu aktiviteyi ölçmek hız gerektirir.
Günümüzde çoğu deney balistiktir: Başlangıçta bir dizi ayarı, bir koşulu seçerim ve koşuyu başlatırım. Bu yüzden veriler bana hangi noktaya ihtiyacım olduğunu söylemeden önce bu değiş tokuşta bir nokta seçmem gerekiyor. Deneyler saatler sürüyor, bu nedenle deney boyunca teçhizatın başında kalmak pratik değil ve biyoloji, basit bir deterministik algoritmanın beni aramasını sağlayamayacak kadar değişken ve karmaşık. İdeal durumda birini diğeriyle takas etmem gerekmez; Geniş çapta arama yapabilecek, önemsediğim salınım aktivitesine sahip hücre popülasyonunu bulabilecek ve ardından hücreler arasındaki faz ilişkilerini çözecek kadar hızlı bir şekilde o hassas bölgeyi örnekleyebilecektim.
Ajans mikroskobu oraya ulaşmanın bariz yoludur: Bir ajanın ilgilenilen bölgeyi belirlemesine ve ona yakınlaşmasına izin verin. Ancak tarihsel olarak bunu söylemek yapmaktan daha kolaydır. İşin zor kısmı, aracının nereye yakınlaştırılacağını bulmak için analiz kodunu yazmayı tekrarlamasını sağlamak değil; komutların gerçek cihazları hareket ettirdiği ve başarısızlığın hedefin bozulması anlamına geldiği veya bir temsilcinin yarım düzine tedarikçi programının gariplikleriyle örnek hazırlığı için harcadığı birkaç saati kaybettiği bir teçhizatı güvenilir bir şekilde kontrol etmesini sağlamaktır.
MHS'yi özellikle bu noktada faydalı buldum. Donanımın tamamının durumunun paylaşılan, standartlaştırılmış bir sözlükte olması sayesinde aracılar, her birine özel arıza modlarını ortadan kaldıran yedi satıcı API'si yerine tek bir arayüz aracılığıyla her değişkeni okuyup yazabilir. Donanımımın bir yapay zeka ajanı tarafından çalıştırılabilmesini sağlayan basit bir koşum takımı yazdım. Temel deterministik döngü, edinme ve analiz arasında yinelenir ve her sonuç bir sonraki kararı besler. Aracı, satın alma parametrelerini (örneğin, hangi bölgenin görüntüleneceği) ve kullanıcı tarafından belirtilen bir hedefe hizmet etmek üzere çevrimiçi ve çevrimdışı olarak hangi analizin çalıştırılacağını seçerek karar noktalarına girer. MHS, cihaz düzeyinde güvenlik sınırları uyguladığından, ajanın kazara fazla lazer gücü kullanması (örneğin, floresan moleküllerin ağartılması ve numunenin bozulması riski) konusunda endişelenmeme gerek yok. Hala çerçeveyi geliştiriyorum ve deneyleri denetliyorum, ancak bu zaten sabit bir ayarın kaçırabileceği salınımlı popülasyonu bulmamı sağladı, bu nedenle aynı sayıda kullanılabilir kayıt elde etmek için daha az tekrar çalışmasına ve daha az hayvana ihtiyacım var.
İleriye dönük olarak, beyindeki bu salınımların uykuya ve uyarılmaya nasıl katkıda bulunduğunu anlamak istiyorum, böylece meslektaşlarım ve ben sadece sedasyon değil, onarıcı uyku sağlayan ilaçların hedeflerini belirleyebiliriz. Bu, hangi hücrelerin salınımla eşleştiğinin haritalanmasını, ardından bu hücrelerin küresel beyin durumunu şekillendirdiği mekanizmayı ortaya çıkarmak için faz kilitli pertürbasyon deneylerinin yürütülmesini gerektirir. Bunu yapmak, veri akışı sırasında binlerce hücrenin aktivitesine modellerin uydurulmasını ve ardından kayıt devam ederken belirli nöronların ışık bazlı aktivasyonunun (optogenetik adı verilen bir teknik) tetiklenmesini içerir.
Bu tür kapalı döngü deneyleri, düşük gecikmeli bir arayüzü paylaşmayan çeşitli satıcı donanımlarından bir araya getirilmiş bir donanım üzerinde çok sayıda cihazı hızlı bir şekilde koordine etme ihtiyacı nedeniyle zordur. MHS hız ve uyarlanabilirlik sağlarken aynı zamanda hem insanlar hem de aracılar için anlaşılması kolaydır. Hıza karşı kapsama alanı veya sinyalin ne kadar parlak olduğuna karşı ne kadar süreceği gibi hücresel aktivite görüntülemenin getirdiği ödünleşimlerden vazgeçmiyor çünkü bunlar fizik tarafından belirleniyor. Ancak parametre uzayını ne kadar hızlı keşfedebileceğimi, doğru kümeye odaklanabileceğimi ve deneysel koşullar ve hipotezleri yineleyebileceğimi değiştiriyor. MHS ile artık donanım kontrolünün sorabileceğim soruları sınırlamadığı günü sabırsızlıkla bekliyorum.
Virginie Ruetten's, MHS'yi Janelia'ya dahil eden bir avuç projeden yalnızca biri. Spruston laboratuvarında Arco Bast liderliğindeki başka bir ekip, canlı farelerin beyinlerinin derinliklerindeki nöronları ve onların dendritlerini, sanal bir ortamda gezinmeyi öğrenirken, anıların gerçek zamanlı olarak oluşmasını izleyerek görüntülüyor. MHS, Arco'nun tüm donanımın durumunu ortak hafızadaki standart bir sözlüğe koyma fikrinden doğdu ve onun özel mikroskobu, üzerinde çalışan ilk donanım oldu. Teçhizatındaki her lazer, ayna ve sensör MHS aracılığıyla açığa çıkıyor, böylece Claude ışınları hizalayabiliyor, optikleri ayarlayabiliyor ve kendi sonuçlarını sensörlere göre kontrol ederek yarım günlük manuel kurulumu tek bir adıma dönüştürebiliyor. Magdalena Schneider ve Hari Shroff'un ortak liderliğindeki başka bir ekip, bir ışık levhası mikroskobunun ajansal kontrolünü sağlamak için MHS kullanıyor. Bu, Claude'un gerçek zamanlı olarak gelişmekte olan C. elegans embriyolarının nasıl görüntüleneceğine ve rakip görüntüleme parametreleri arasında nasıl denge kurulacağına karar veren bir orkestratör gibi hareket etmesine olanak tanır. MHS, tüm projelerde araştırmacının entegrasyon sürelerini kısaltmasına yardımcı oldu ve yapay zeka aracılarının karmaşık araç kombinasyonlarını, veri görselleştirmesini ve analizini kontrol etmesini mümkün kılarak çeşitli alanlarda daha hızlı keşif yapılmasının önünü açtı.
QuEra Computing: MHS'nin kuantum lazer stabilizasyonunda kullanılması
Nötr atomlar kullanarak kuantum bilgisayarlar üreten bir şirket olan QuEra, yapay zeka aracısına kuantum makinelerinin içindeki lazer sisteminin parçaları üzerinde kontrol sağlamak için MHS'yi kullandı. Temsilci, lazerin "kilidini" (lazerlerin atomlarla etkileşime girmek için tutması gereken ultra hassas frekansı) insan müdahalesi olmadan %99,3 oranında geri getiren bir denetleyici geliştirdi.
QuEra Bilgi İşlem
QuEra Computing: MHS'nin kuantum lazer stabilizasyonunda kullanılması
Nötr atomlar kullanarak kuantum bilgisayarlar üreten bir şirket olan QuEra, yapay zeka aracısına kuantum makinelerinin içindeki lazer sisteminin parçaları üzerinde kontrol sağlamak için MHS'yi kullandı. Temsilci, lazerin "kilidini" (lazerlerin atomlarla etkileşime girmek için tutması gereken ultra hassas frekansı) insan müdahalesi olmadan %99,3 oranında geri getiren bir denetleyici geliştirdi.
Kuantum hesaplamanın vaadi, en büyük süper bilgisayarların bile ulaşamayacağı hesaplamaları gerçekleştirmek için kuantum mekaniğinin özelliklerinden yararlanma yeteneğinde yatmaktadır. QuEra'nın nötr atom yaklaşımı, bu hesaplamaların temeli olarak tek bir atomda gözlemlenebilen doğal olarak oluşan kuantum mekaniğini kullanır. Bu atomik kübitlerin (bilgisayarın bilgilerini tutan kuantum bitleri) kontrolü, çalışması ve okunmasının neredeyse tüm yönleri, lazerin atomlarla kontrollü etkileşimi yoluyla gerçekleştirilir.
Bunun işe yaraması için, her lazerin kendi rengini (Hz cinsinden ölçülen frekansı) şaşırtıcı bir hassasiyette, kabaca trilyonda bir oranında tutması gerekir. Bu, Dünya'dan Ay'a olan mesafeyi insan saçı genişliğinde ölçmeye eşdeğerdir. Fizikçiler, frekansı bu kadar sıkı tutulduğunda lazeri "kilitli" olarak adlandırıyor. Sıcaklık, titreşim veya basınçtaki bir değişiklik gibi günlük rahatsızlıklar, lazeri istenen frekanstan uzaklaştırabilir ve "kilidini açabilir", bu da kuantum işlemlerinin başarısız olmaya başlamasına neden olabilir. Kuantum bilgisayarlar uzun, hataları düzeltilmiş programlar yürütürken, hedef frekansının ortasında kalan bir lazer, oluşturulması saatler süren bir hesaplamayı bozabilir.
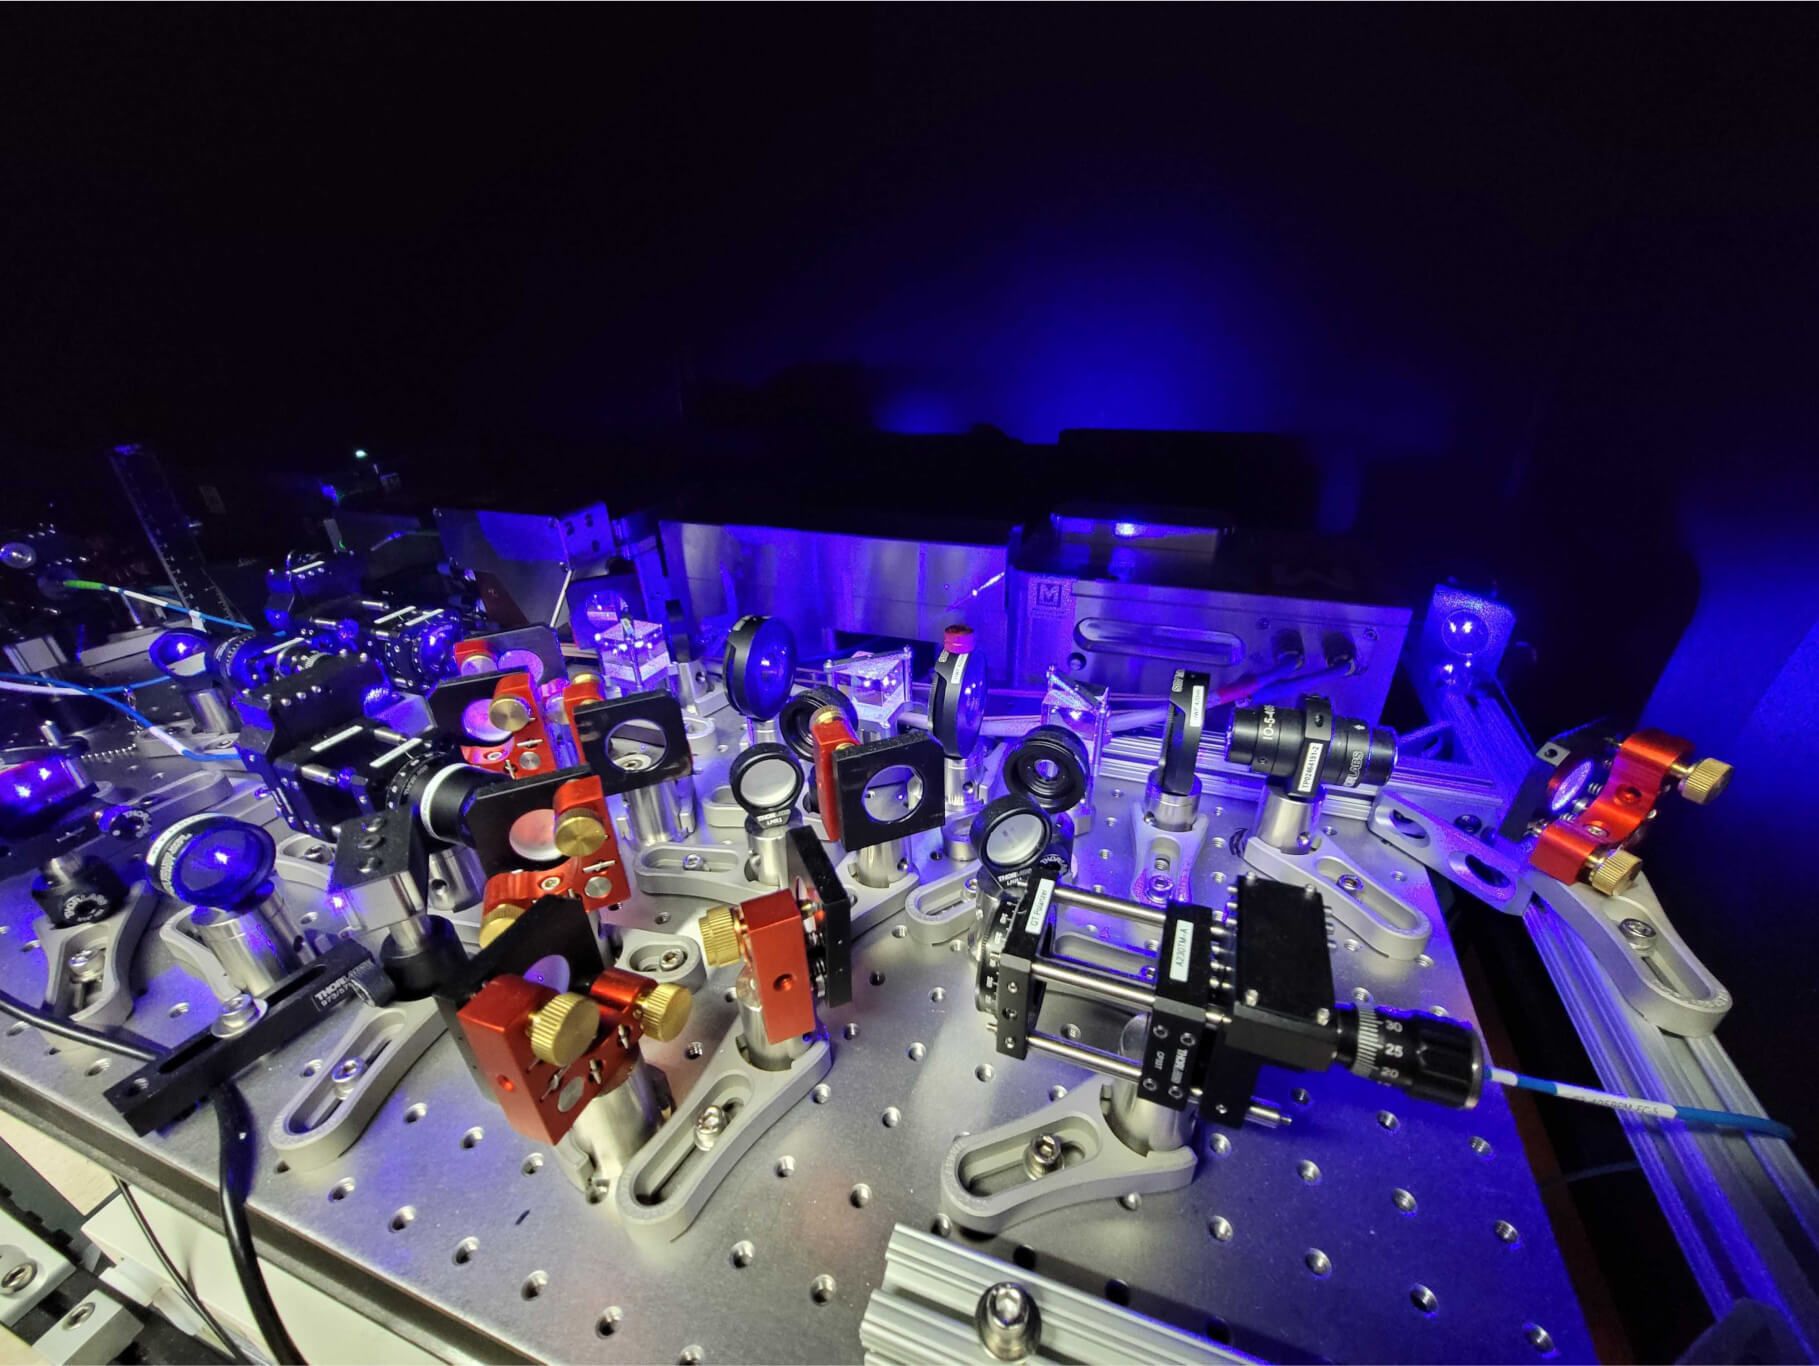
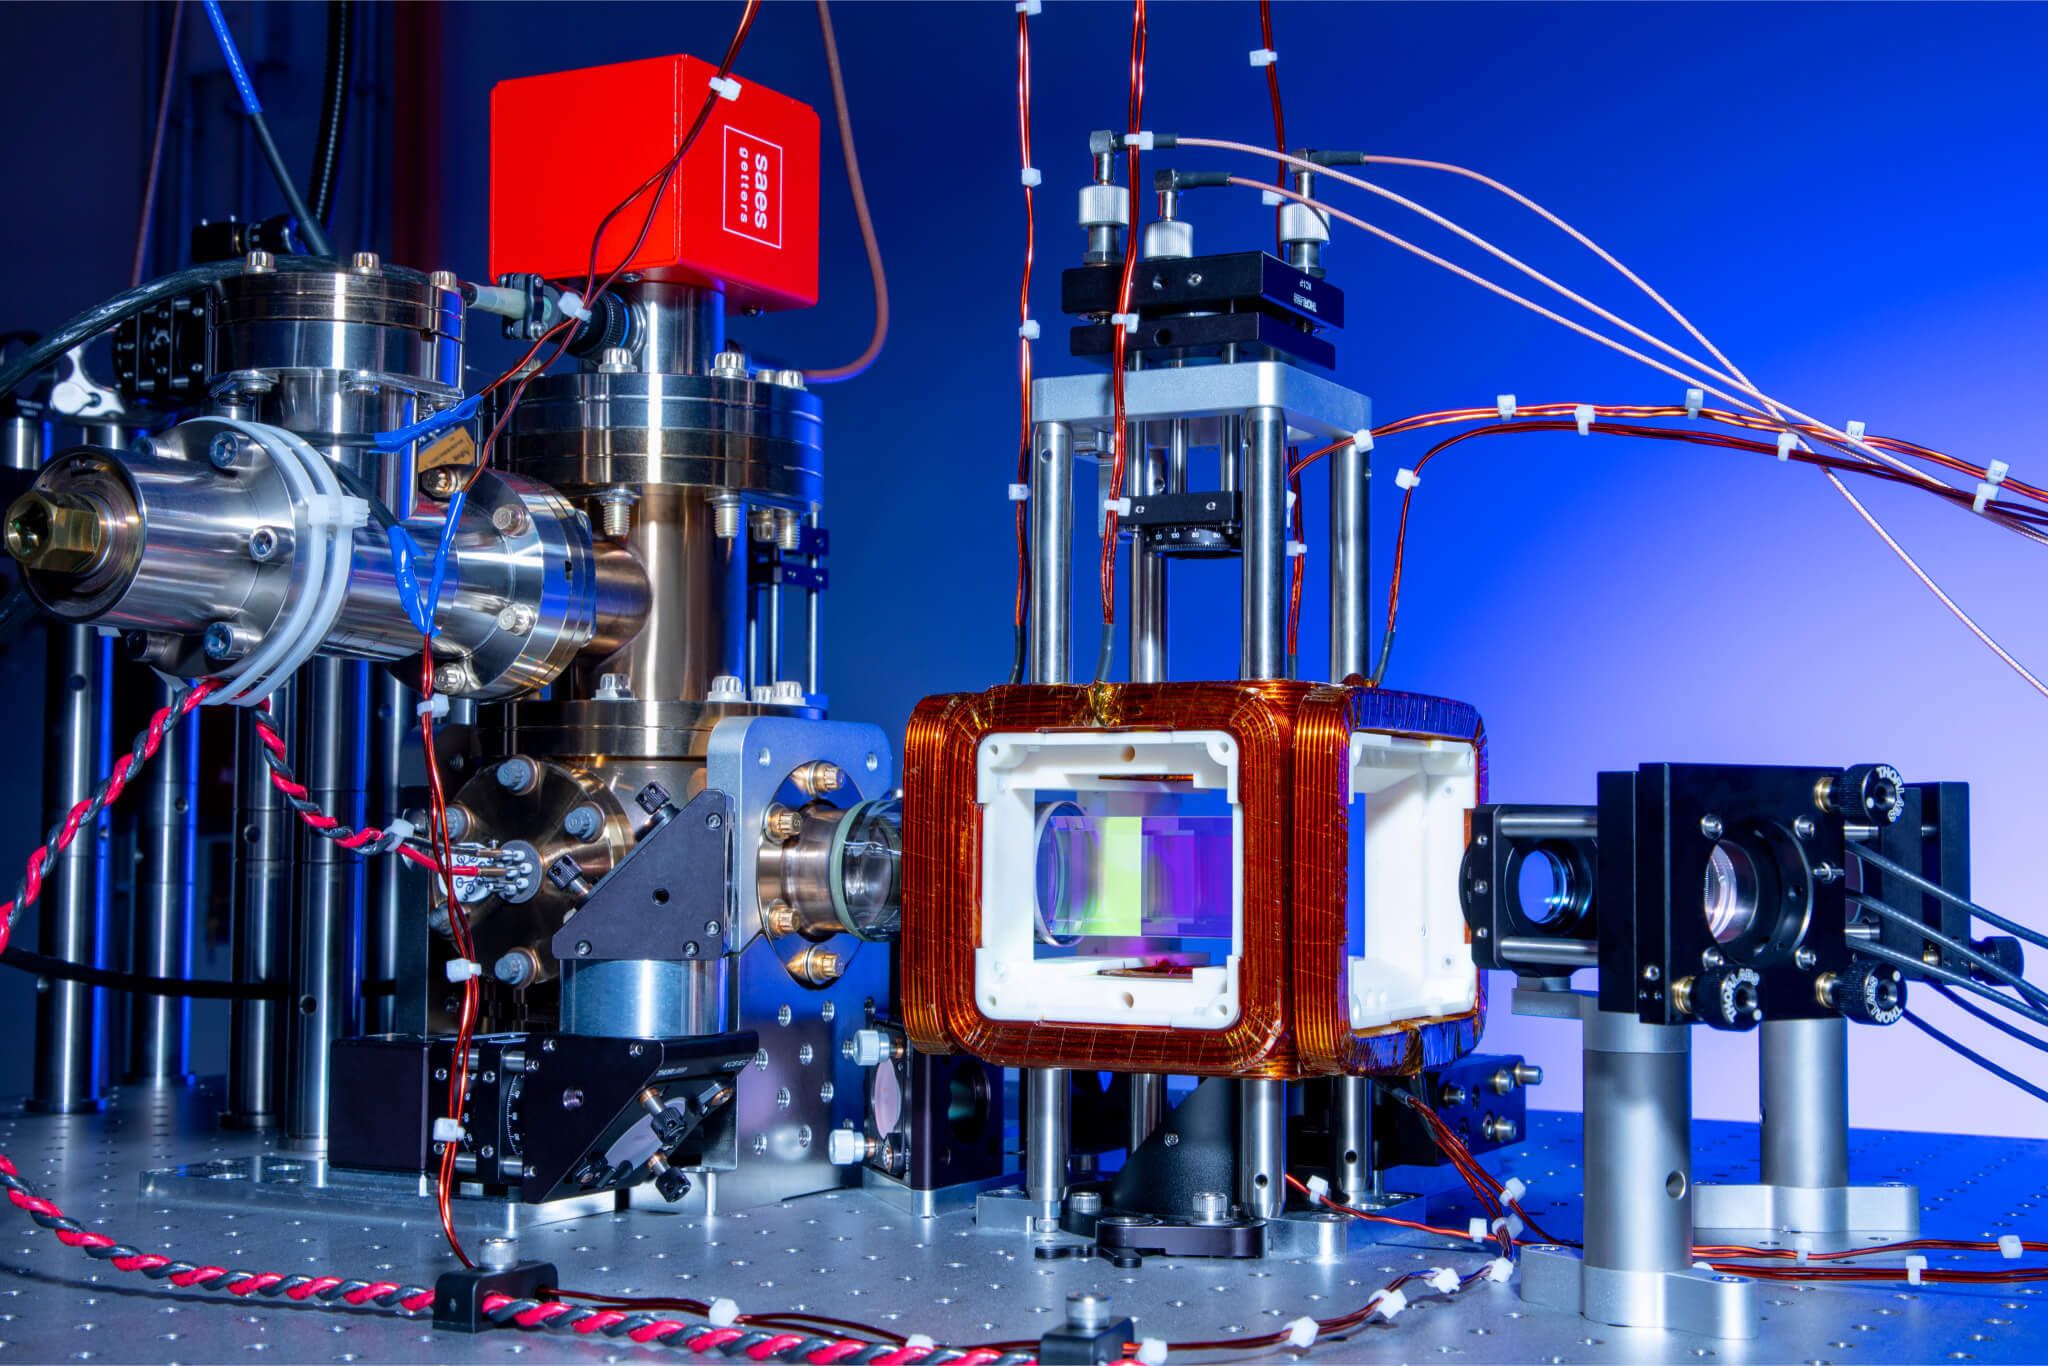
Bu çalışmanın merkezindeki lazer, atom fiziği ve kuantum teknolojisinin 20 yılı aşkın süredir güvendiği, ayarlanabilir bir iş gücü olan titanyum-safir lazerdir. Geleneksel olarak bu lazerler, uzmanlar tarafından tek seferlik deneyler için ayarlanarak elle kontrol ediliyordu. QuEra'nın kuantum bilgisayarlarında bu uzmanlara, kilit kaybolmadan önce en yaygın bozuklukları tespit edip düzeltebilen bir yazılım yardımcı oluyor. Ancak başarısızlığın potansiyel kaynakları o kadar dinamik ve çeşitlidir ki bunların tümü önceden planlanamaz; bu nedenle yeni veya nadir görülen arızalar hâlâ uzman müdahalesine ihtiyaç duyar. Bunun için birden fazla cihazı aynı anda izlemesi ve neyin hareket ettiğini, neyin düzeltileceğini, hangi sırayla ve ne zaman sonuca güvenilmesi gerektiğini yargılaması gereken deneyimli bir operatör gerekir. Frekansın geri kazanılması genellikle 5 ila 10 dakika sürer.
Üniversite laboratuvarlarında bu beceri bir yüksek lisans öğrencisinden diğerine aktarılıyor ve kilit gece saat 2'de kalktığında, birisinin uyanıp kurtarma işlemini gerçekleştirmek için içeri girmesi gerekiyor. Bir üniversite laboratuvarı için bu bir rahatsızlık ve verimsizliktir. Bir kuantum bilgi işlem şirketinin filo ölçeğinde, bu beceriyi yalnızca birkaç kişinin elinde tutmak kesinlikle savunulamaz.
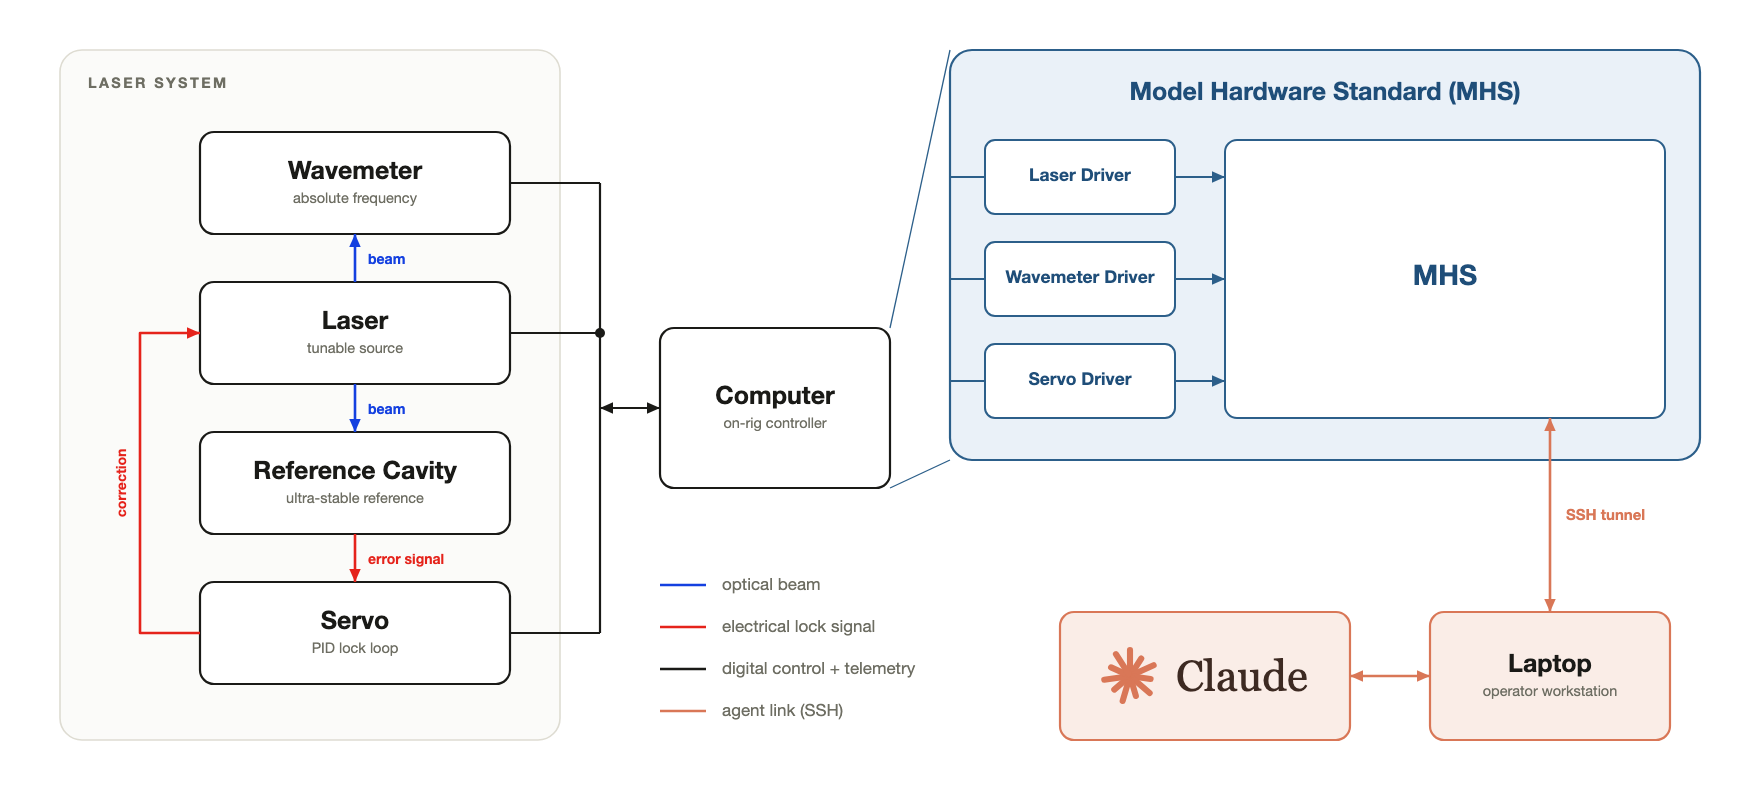
Geniş ve değişken sorun alanı, kontrol edilecek donanımın karmaşıklığı ve bu lazer sisteminin kuantum bilgisayarın çalışması açısından ne kadar kritik olduğu göz önüne alındığında, QuEra'daki ekip otomatik lazer kurtarmanın MHS için iyi bir ilk test durumu olduğunu belirledi (Şekil 3).
MHS ile başardıklarımız
Lazer kurtarmayı otomatik hale getirmek QuEra için yeni bir fikir değildi. MHS'den önce, bir lazer sistem mühendisi, bir yazılım mühendisi, bir algoritma uzmanı ve bir test uzmanından oluşan bir ekip, bunu otomatikleştirmek için özel bir komut dosyası oluşturmak için birkaç ay harcadı. Bu kurtarma komut dosyası, bir insanın tezgahta yaptığı şeyleri adım adım yeniden üretiyordu: Kilidi tutan işlevi devre dışı bırakın, lazerin ayar kontrollerini sırayla yapın, her ayardan sonra frekansı kontrol edin, frekans hala kapalıysa baştan başlayın ve doğru olduğunda kilidi yeniden etkinleştirin. Ancak bu, zamanın yalnızca %58'inde işe yaradı ve deneme başına yaklaşık 150 saniye sürdü.
Senaryo bir uzmanın yaptığını tam olarak otomatikleştirdiği için aynı eksiklikleri de taşıyor. Doğrusal bir dizi, yarı yolda bir değişikliği absorbe edemez; bu nedenle, sıcaklık veya hava basıncındaki bir değişiklik (örneğin, birisinin laboratuvarın kapısını açması) zaten başarılı olan bir adımı geri aldığında, kurtarma prosedürünün yeniden başlaması gerekir. Bu durum hem tezgahtaki bir mühendis hem de senaryo için geçerlidir; insanın iyileşmesinin 5 ila 10 dakika sürmesinin bir nedeni de budur. Adımların otomatikleştirilmesi diziyi hızlandırdı, ancak bozuklukları aşacak kadar hızlı olmadı. Bu hem deneme başına 150 saniyeyi hem de %42 başarısızlık oranını açıklıyor.
QuEra aynı sorunu MHS aracılığıyla Claude'a iletti. Ekip, temsilcinin bağlamını bir hedefle (lazeri yeniden kilitlemek için bağımsız bir Python komut dosyası yazmak) ve bir başarı tanımıyla (ilk denemede yeniden kilitleyip ardından 30 saniye basılı tutarak) doldurarak işe başladı. Bunu ilk denediğimizde bir iki gün sürdü; şimdi sadece birkaç saat sürüyor. Daha sonra ajanın iyileşmesi için rahatsızlıklar yarattık: ışını bloke etmek, bir dalgalanmayı taklit etmek için cihazların gücünü kesmek ve frekansı değişen miktarlarda hedefin dışına itmek. MHS, Claude'un cihazları okuyabilmesi ve kontrolleri bir insan operatörün yapacağı gibi hareket ettirebilmesi için erişim sağladı.
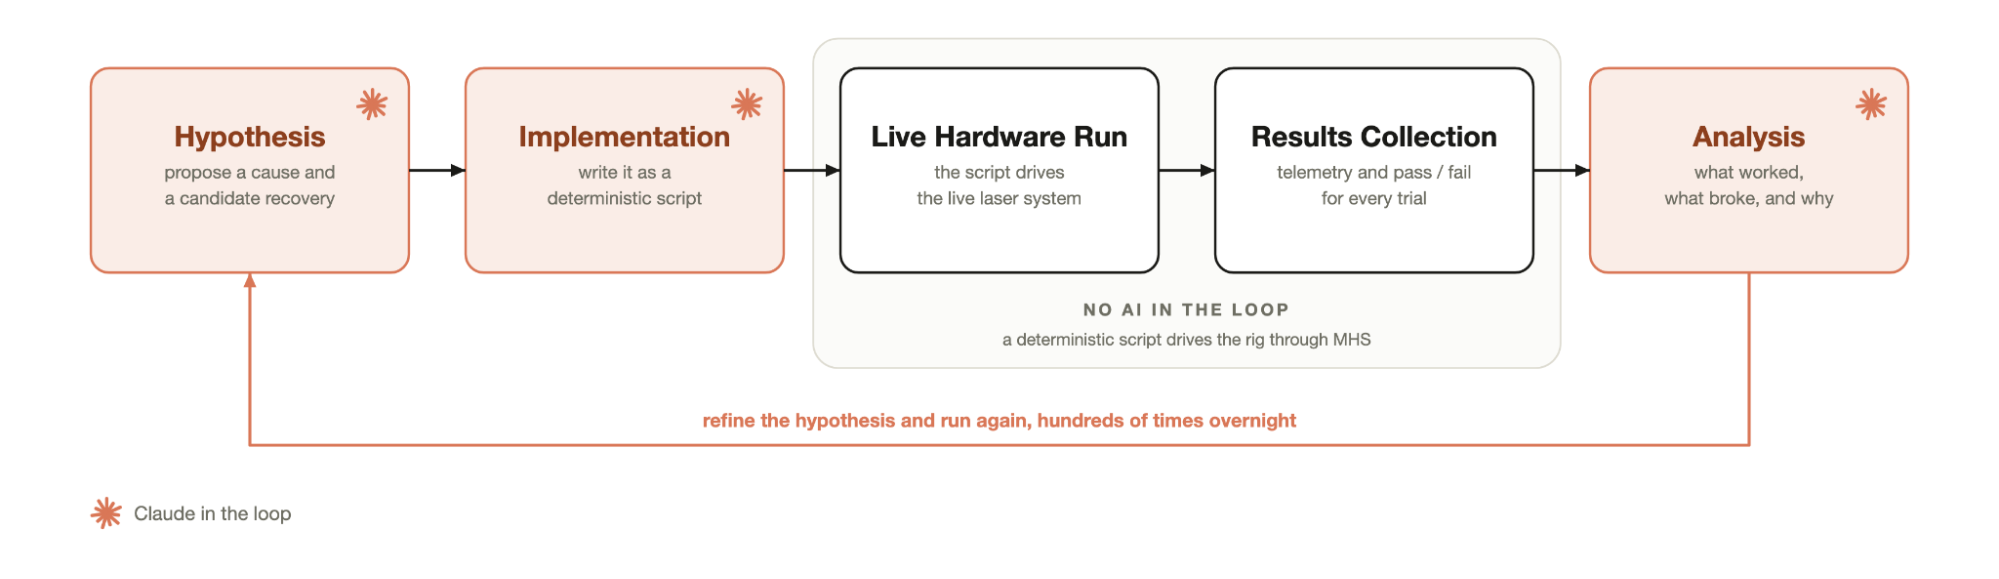
Bunu ayarladıktan sonra temsilci döngüsü, her biri Claude'un yeni bir örneği olan dört rol halinde çalıştırıldı. Biri iyileşmeyi daha hızlı veya daha güvenilir hale getirmek için bir hipotez önerdi; biri bu değişikliği kurtarma komut dosyasına yazdı; güncellenen komut dosyası canlı lazerde çalıştırıldı ve her adım kaydedildi; ve bir diğeri kayıt defterini okudu ve bundan sonra nelerin değiştirileceğine karar verdi (Şekil 4). Bu döngü, gece boyunca gözetimsiz olarak yüzlerce kez tekrarlandı ve her geçişte senaryoyu yinelemeli olarak geliştirdi. Sabaha doğru iyileşme yaklaşık altı saniye sürüyordu ve başladığı 150 saniye ve %58'e kıyasla zamanın %96'sında çalışıyordu (Şekil 5).
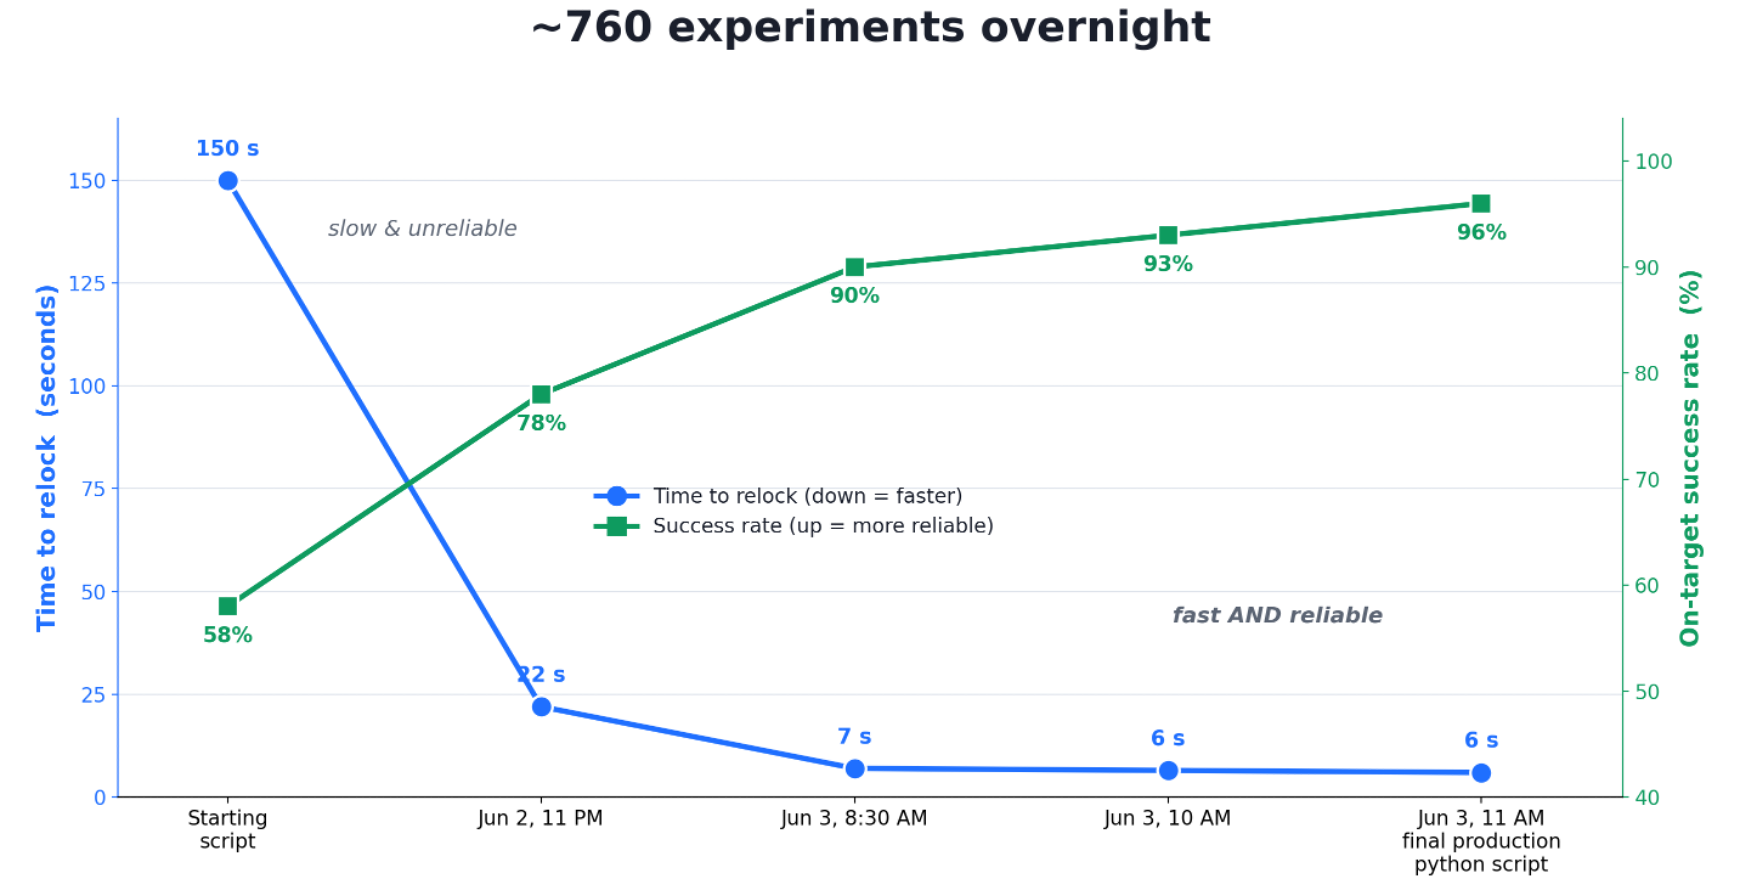
Bu gelişme, Claude'un bu doğrusal diziyi bir karar ağacı olarak yeniden yazmasının sonucuydu. Her rahatsızlık için tek bir yol yerine, üzerinde birleştiği senaryo her enstrümanı okur, enstrümanların gösterdiklerinden eğer-o zaman koşullarını oluşturur ve spesifik fiziksel rahatsızlığa ve Claude'un bununla tekrar tekrar karşılaşmaktan öğrendiği modele göre ayarlamalar yapar. Örneğin, eğer frekans çok az hareket etmişse, lazerin kontrollerinin çoğu hiçbir şeyi değiştirmeyecektir, dolayısıyla komut dosyası yalnızca bir veya ikisine dokunarak gerisini kendi haline bırakacaktır. Bir insan operatörün yine de bunların hepsi üzerinde çalışması gerekir çünkü bir kontrolün doğru olduğundan emin olmanın tek yolu onu kontrol etmektir. Claude, kilidin davranışındaki kalıp netleşene kadar tekrar tekrar rahatsızlık vererek kısayolu buldu. Claude'un avantajı bunu son derece hızlı, hiçbir operatörün ulaşamayacağı bir hızda yapabilmesiydi.
Daha sonra bitmiş senaryoyu, hiçbir ajanın dahil olmadığı, aynı rastgele tetiklenen rahatsızlıklar dizisine karşı test ettik. 700 denemede 695 kez doğru kilidi kurtardı ve bu %99,3'lük bir başarı oranıydı. Frekansın hedeften uzağa sıçradığı en sert rahatsızlıklar, bankta oturan bir insan için 5 ila 10 dakikaya kıyasla 10 ila 14 saniye sürdü ve daha basit olanlar ise 0,9 ila 5,4 saniye sürdü (Şekil 5). Son ürün, onu kontrol eden bir yapay zeka aracısı olmadan üretimde çalışabilen, deterministik, tamamen denetlenebilir bir komut dosyasıydı.
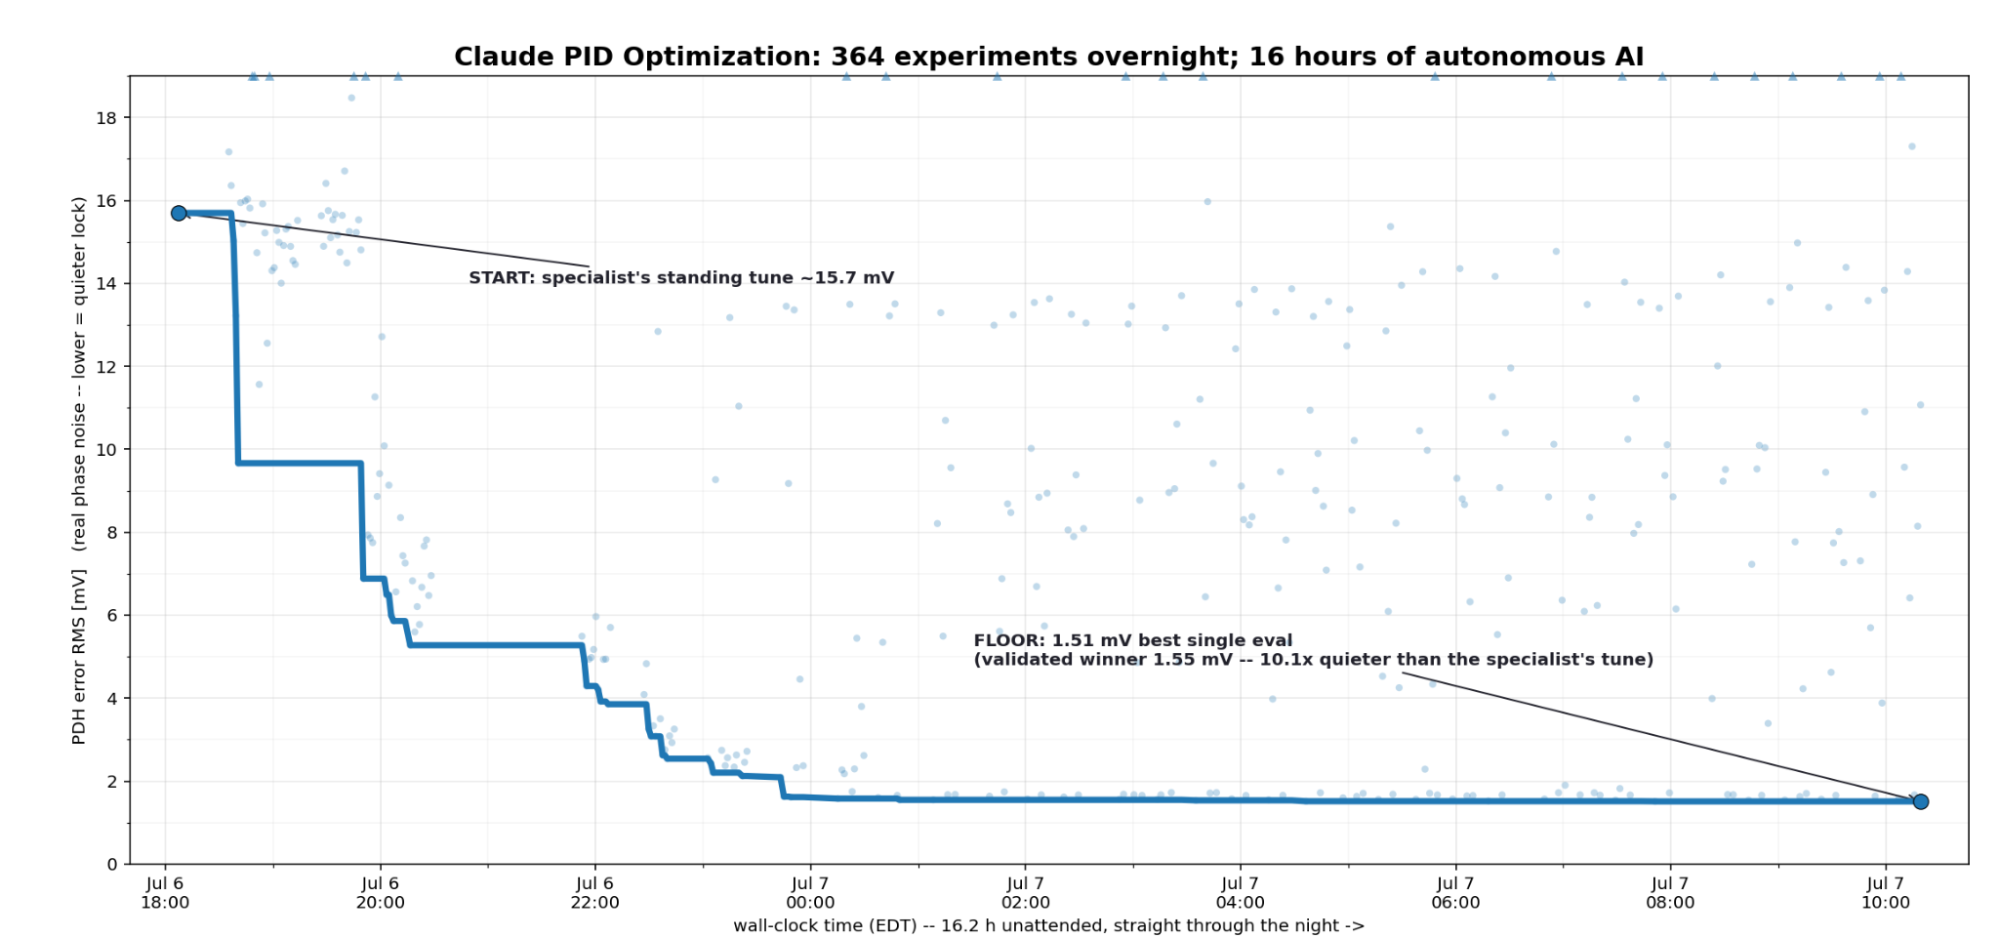
Lazer kilitleme önemli ölçüde daha iyi çalıştığından, temsilciyi kilidin kalitesine, yani kilidin ne sıklıkla açıldığına yönlendirdik. Bu, servo döngüsü içindeki (Şekil 3'te gösterilmektedir) 12 birbirine bağlı parametre (PID olarak bilinir) tarafından ayarlanır. Bunları iyi ayarlamak, kilitteki gürültüyü ortadan kaldırır, bu da bilgisayarın kapılarını keskinleştirir ve kilit açma işlemlerini daha nadir hale getirir. Bu gürültünün hassas bir şekilde ölçülmesi, bir osiloskop izinin yakalanmasını ve üzerinde bir Fourier dönüşümü çalıştırılmasını gerektirir; bu, 12 parametredeki her küçük değişiklikten sonra bir insan için gerçekçi değildir. Bunun yerine, bir uzman genellikle servonun rapor ettiği kök ortalama kare (RMS) hatasına göre ayarlama yapar; bu, kilit kalitesi için yeterince iyi bir yaklaşımdır. PID parametreleri sıcaklık ve basınç değişimleriyle birlikte değişir, bu nedenle amaç, bir süre dayanacak kadar iyi bir ayar yapmak ve ardından kilit kaymaya başladığında yeniden ayar yapmaktır. Aşağıdaki video bu parametrelerden yalnızca üçünün ne yaptığını göstermektedir.
Ekip Claude'u aynı RMS numarasına yönlendirdi, ancak her ayarlamadan sonra aynı zamanda bir iz yakaladı ve gece boyunca tam spektrumu yüzlerce kez hesapladı. Bu, bir insanın eşleşemeyeceği kısımdır. RMS hatasını en aza indirmek genellikle tüm bantta en düşük gürültüyü üretir ve bunu yıllardır yapan bir uzman genellikle buna güvenir. Ama Claude'un buna güvenmesine gerek yoktu; bunun yerine, her değişiklikten sonra kalan gürültünün tam miktarını doğrulayabilir ve mümkün olan en düşük gerçekçi gürültüyü bulduğunu garanti edene kadar arama alanını taramaya devam edebilir.
Lazerin parametreleri zaten bir QuEra uzmanı tarafından ayarlanmıştı ve bu sabit ayar, 15,7 mV artık hatayı ölçtü. 363'ten fazla deney ve 16 gözetimsiz saat boyunca Claude bunu 1,55 mV'ye getirdi; bu, optimize ettiği RMS ölçüsüne göre kabaca t10 kat daha sessizdi (Şekil 7). Bunu bağımsız olarak doğrulamak için uzman, Claude'un ne bulduğunu görmeden aynı lazeri her zamanki yöntemiyle sıfırdan yeniden ayarladı ve her iki parametre seti de bir faz gürültüsü analiz cihazına gitti; bu, mutlak faz gürültüsünü (her frekansta ne kadar dalgalanmanın mevcut olduğunu) ölçmek için kullanılan nadir, özel bir cihazdı. Bu kontrol aynı zamanda her PID parametre setini adil bir şekilde karşılaştırmanın bir yolu olarak da hizmet etti. Temsilcinin melodisi, bir istisna dışında bant genelindeki uzmanın melodisiyle eşleşiyordu: kabaca 220 kHz'lik bir rezonans, burada manuel ayar Claude'unkinden yaklaşık bin kat daha fazla gürültü bırakmıştı - tam olarak RMS buluşsal yöntemini kullanırken meydana gelebilecek türde bir hata ve Claude'un yöntemi bunu önleyebildi). Son kontrol pratikte en önemli kontroldü: her melodinin ne kadar süre dayandığı. 19 saatlik bir çalışma boyunca Claude'un PID'leri kilidi bir kez bile kaybetmezken, uzman ayarlı PID'lerin kilidi saatte yaklaşık 1,6 kez açıldı. Yeniden kilitleme denetleyicisinden farklı olarak, bu ayarlama iş akışı, koşullar değiştikçe parametreleri ayarlamak için aracıyı döngüde tutar.
Sırada ne var
Yeniden kilitleme denetleyicisi tek bir lazer sistemi için tasarlandı. Ancak bir kuantum bilgisayar, benzer potansiyel arıza noktalarına sahip birçok lazer sistemini barındırır; farklı işlevlere hizmet eden ancak benzer şekilde hassas, kırılgan ve karmaşık olan ve sınırlı bir uzman havuzundan aynı titiz ilgiyi gerektiren diğer birçok alt sistemden bahsetmiyorum bile.
Pilot çalışmada MHS ve AI ajanları bu uzmanlığın yerini tamamen almadı. Deneyler sırasında, fiziksel donanımda bir şeyler ters giderse Claude, donanıma ilişkin anlayışı fiziksel olmaktan çok programatik olduğundan, sorunu nasıl gidereceğini bilmiyordu. Claude ayrıca, az da olsa riskli kabul edilen bir eylemi gerçekleştirmeden önce sık sık insanların onayını beklemek için durdu; bu, Claude onay beklerken bazen deneylerin bir gecede duraklatıldığı anlamına geliyordu. Yine de aşırı ihtiyatlı bir ajan, yeterince ihtiyatlı olmayan bir ajana tercih edilir. Son olarak ekibin Claude'a deneyden ne istedikleri ve Claude'un görevleri doğru bir şekilde yerine getirebilmesi için bunu nasıl gerçekleştirmesi gerektiği konusunda bir ton bağlam sağlaması gerekiyordu.
Pilot, bu sınırlamalara rağmen bir yapay zeka aracısının bu tür sistemlerin kontrol edilme biçimini anlamlı bir şekilde geliştirebileceğini ve modeller daha yetenekli hale geldikçe ve donanıma ilişkin daha karmaşık bir anlayış oluşturdukça bu sınırlamalardan bazılarının hafifletilmesi gerektiğini gösterdi. Daha sonra QuEra, yeniden kilitleme kurtarma sistemini canlı kuantum işlemcilere dağıtmayı, ayarlama iş akışını bağımsız bir araç olarak paketlemeyi ve bu deneyden alınan dersleri diğer alt sistemlere uygulamayı ve giderek daha fazla kendi başının çaresine bakan bir makine filosu oluşturmayı hedefliyor.
QuEra blogunda pilot deney hakkında daha fazla bilgi edinin.
Tetsuwan Scientific: Yerel kirliliğin profilini çıkarmak amacıyla qPCR'leri çalıştırmak için MHS kullanılıyor
Tetsuwan'daki araştırmacılar MHS'yi otomatik biyoloji laboratuvar platformu ResearchOS ile entegre etti. MHS, Kaliforniya'nın San Pedro Deresi'ndeki kirliliği karakterize etmeye yönelik vatandaş bilimi çabalarına katkıda bulunmak amacıyla bir qPCR iş akışının düzenlenmesine yardımcı oldu.
Tetsuwan Bilimsel
Tetsuwan Scientific: Yerel kirliliğin profilini çıkarmak amacıyla qPCR'leri çalıştırmak için MHS kullanılıyor
Tetsuwan'daki araştırmacılar MHS'yi otomatik biyoloji laboratuvar platformu ResearchOS ile entegre etti. MHS, Kaliforniya'nın San Pedro Deresi'ndeki kirliliği karakterize etmeye yönelik vatandaş bilimi çabalarına katkıda bulunmak amacıyla bir qPCR iş akışının düzenlenmesine yardımcı oldu.
1960'lardan bu yana laboratuvarlarda pipetleme, mühürleme, sallama, laboratuvar malzemelerini hareket ettirme ve biyoloji laboratuvarının diğer işlevlerinin çoğunu gerçekleştirebilen otomatik makineler bulunuyor. Ancak biyoloji deneylerinin çoğunluğu manuel olarak kalıyor. Bunun bir nedeni, çoğu biyoloji deneyinin temelde dinamik olmasıdır: numune sayısı, plaka formatı ve koşulların sayısı, seyreltme serisi derinliği, inkübasyon süreleri, zaman noktalarının sayısı vb. gibi bilimsel parametreler gibi, çalışmalar arasında değişir.
Tek bir deney konfigürasyonunu otomatik bir iş akışına dönüştürmek, otomasyon mühendisi olarak bilinen bir uzmanın haftalar veya aylar almasını sağlar. Dolayısıyla otomasyon, yüz binlerce bileşikten oluşan bir kütüphanede tek bir yöntemin kullanıldığı yüksek verimli taramada olduğu gibi, yalnızca bir konfigürasyon çok büyük ölçekte tekrarlandığında işe yarar. Deneylerin büyük bir kısmı manuel olarak kalıyor ve bunun gerektirdiği tüm potansiyel hataları ve tekrarlanabilirlik sorunlarını devralıyor.
Tetsuwan, araştırmacıların ve temsilcilerin bir API aracılığıyla erişebileceği otomatik bir biyoloji laboratuvarı inşa ediyor. Hem küçük hem de büyük ölçekli konfigürasyonları otomatikleştirmenin bir yolu olmasaydı, laboratuvarımız bugünkü laboratuvar otomasyonunun sınırlı yetenekleriyle sınırlı kalacaktı. Bunu çözmek için ResearchOS'u geliştirdik. ResearchOS, kullanıcıların önceden laboratuvar otomasyonu deneyimi olmadan dakikalar içinde otomatik iş akışları oluşturmasına, çalıştırmasına ve yönetmesine olanak tanıyan bir otomasyon platformudur. Claude, doğal dil protokollerini deneyler için sözdizimimizde yazılmış bir komut dosyasına dönüştürmek için kullanıcılarla birlikte çalışır ve bu komut sonuçta özel bir derleyici tarafından otomasyon koduna dönüştürülür.
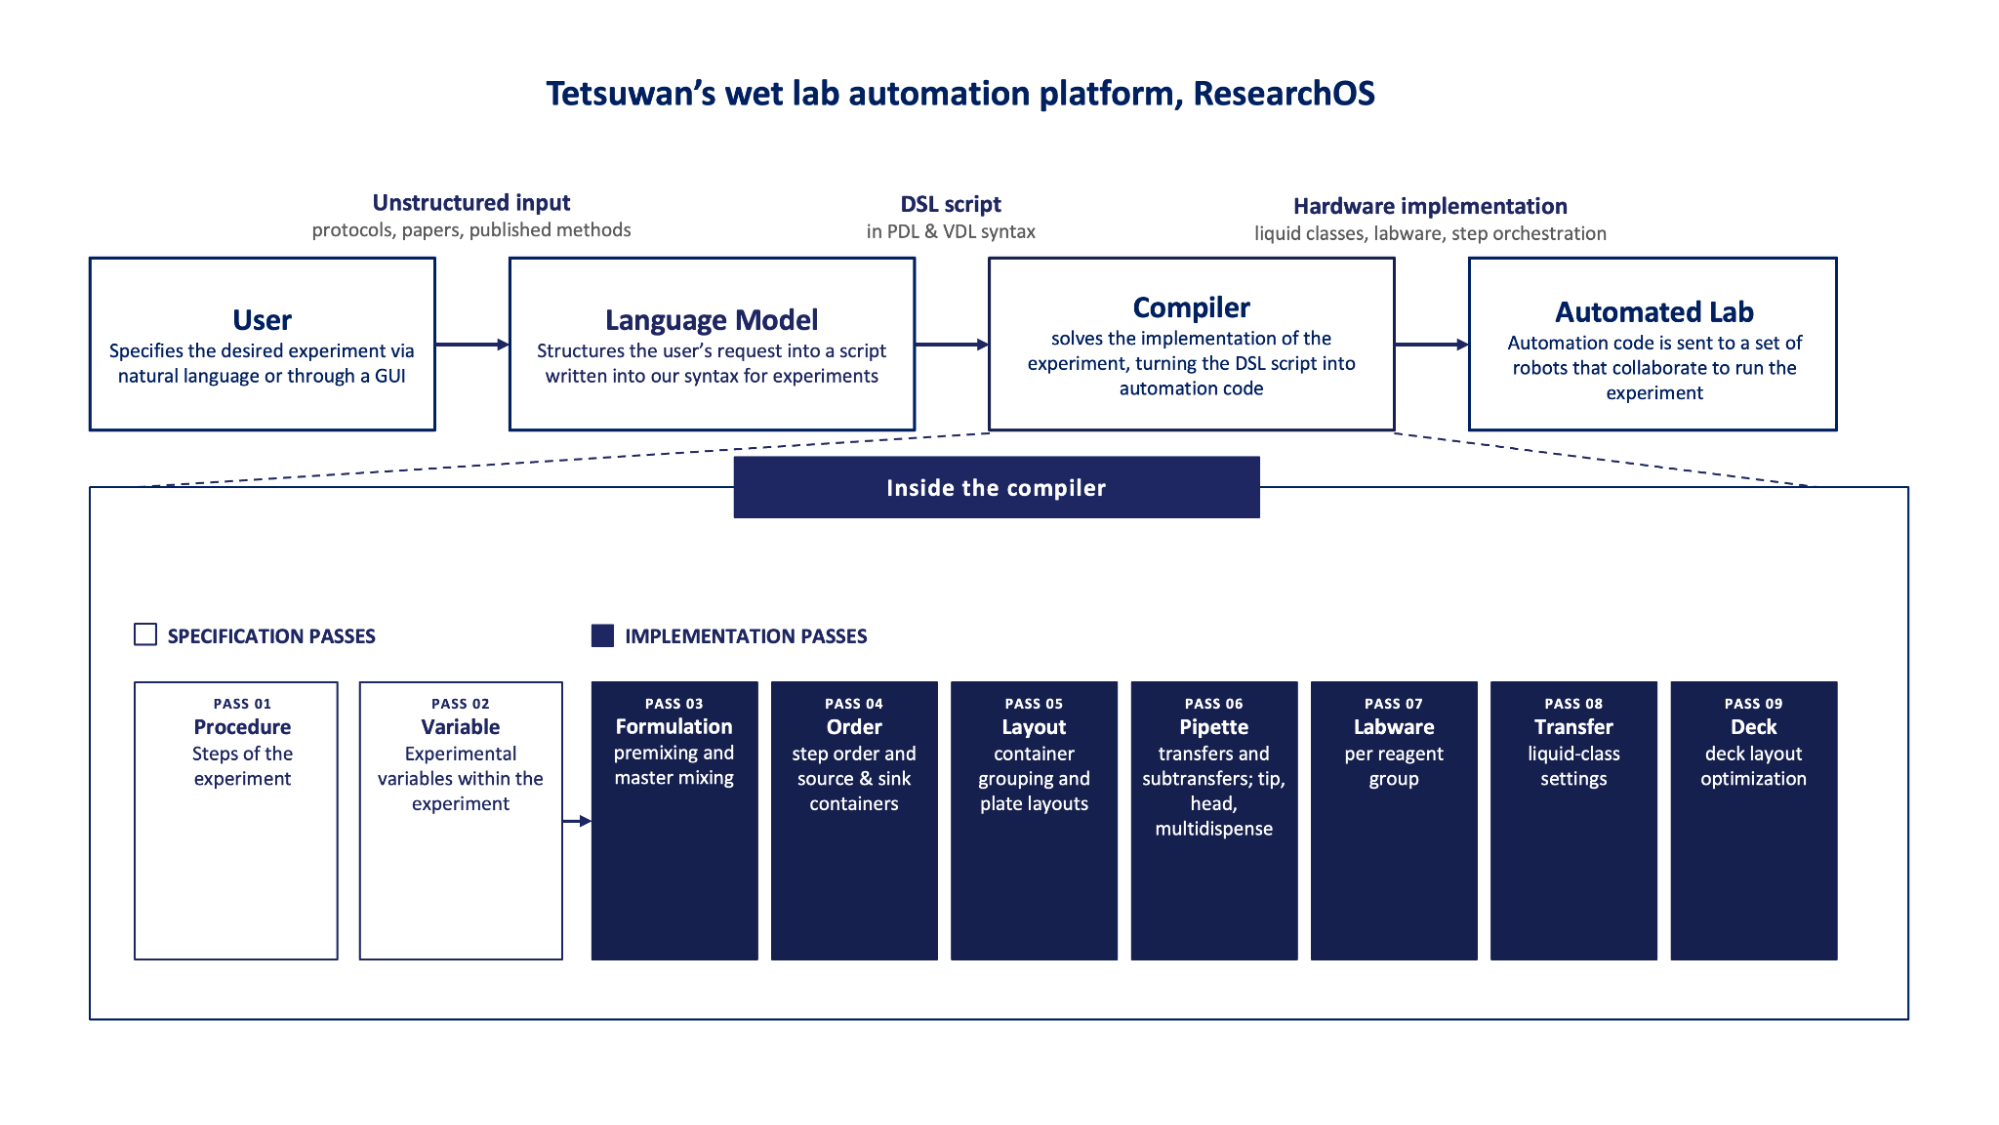
ResearchOS, kullanıcıları otomatik laboratuvara bağlıyor ancak laboratuvarın kendisi zorlu bir düzenleme zorluğu sunuyor. Sonuçta bu, hepsi farklı diller kullanan ve hepsinin kendine has tuhaflıkları olan pipetleme robotları, robotik kollar ve otomatik laboratuvar gereçlerinden oluşan bir hayvanat bahçesi. Bu cihazların birbirleriyle ve kullanıcıyla iletişim kurmasını sağlayarak Claude'u bu filo üzerinde bir orkestrasyon katmanı olarak kullanmamıza olanak sağlamak için MHS'yi uyguladık. MHS'yi test etmek için platformu Pacifica, Kaliforniya'da bir vatandaş bilimi projesi üzerinde çalışmaya başladık ve onlarca yıldır tehlikeli derecede yüksek seviyelerde olan San Pedro Deresi'ndeki dışkı kirliliğinin kaynaklarını karakterize etmek için kantitatif PCR'ler (qPCR'ler) çalıştırdık.
MHS'yi qPCR iş akışında uygulama
Birçok biyoloji laboratuvarında en yaygın kullanılan protokollerden biri olan polimeraz zincir reaksiyonu (PCR), DNA'yı, ısı döngüleyici adı verilen, ısınan ve soğuyan metal bir bloktan başka bir şey olmadan kopyalar. DNA iki sarmallı bir moleküldür ve ısıtılması, kopyalanabilmeleri için iplikleri ayırır. İpliklerin soğutulması, primerlerin (kopyalanmasını istediğiniz bölgenin kenarlarıyla eşleşen kısa DNA parçaları) bu şeritlere yapışmasını ve kopyalamanın nerede başlayacağını işaretlemesini sağlar. İplikleri eskisi kadar olmasa da tekrar ısıtmak, polimeraz adı verilen bir enzimin, her bir primeri yapıştığı iplik boyunca uzatarak onu kopyalamasını sağlar. qPCR, kopyalar biriktikçe daha parlak parlayan bir boya ekler; böylece başlangıçta kaç kopya olduğunu biliyoruz. Bunu bir genin ne kadar güçlü bir şekilde etkinleştirildiğini ölçmek, hasta numunesindeki bir patojeni tespit etmek ve miktarını belirlemek ve bizim durumumuzda olduğu gibi çevresel bir numunede belirli bir organizmanın ne kadarının mevcut olduğunu ölçmek için kullanabiliriz.
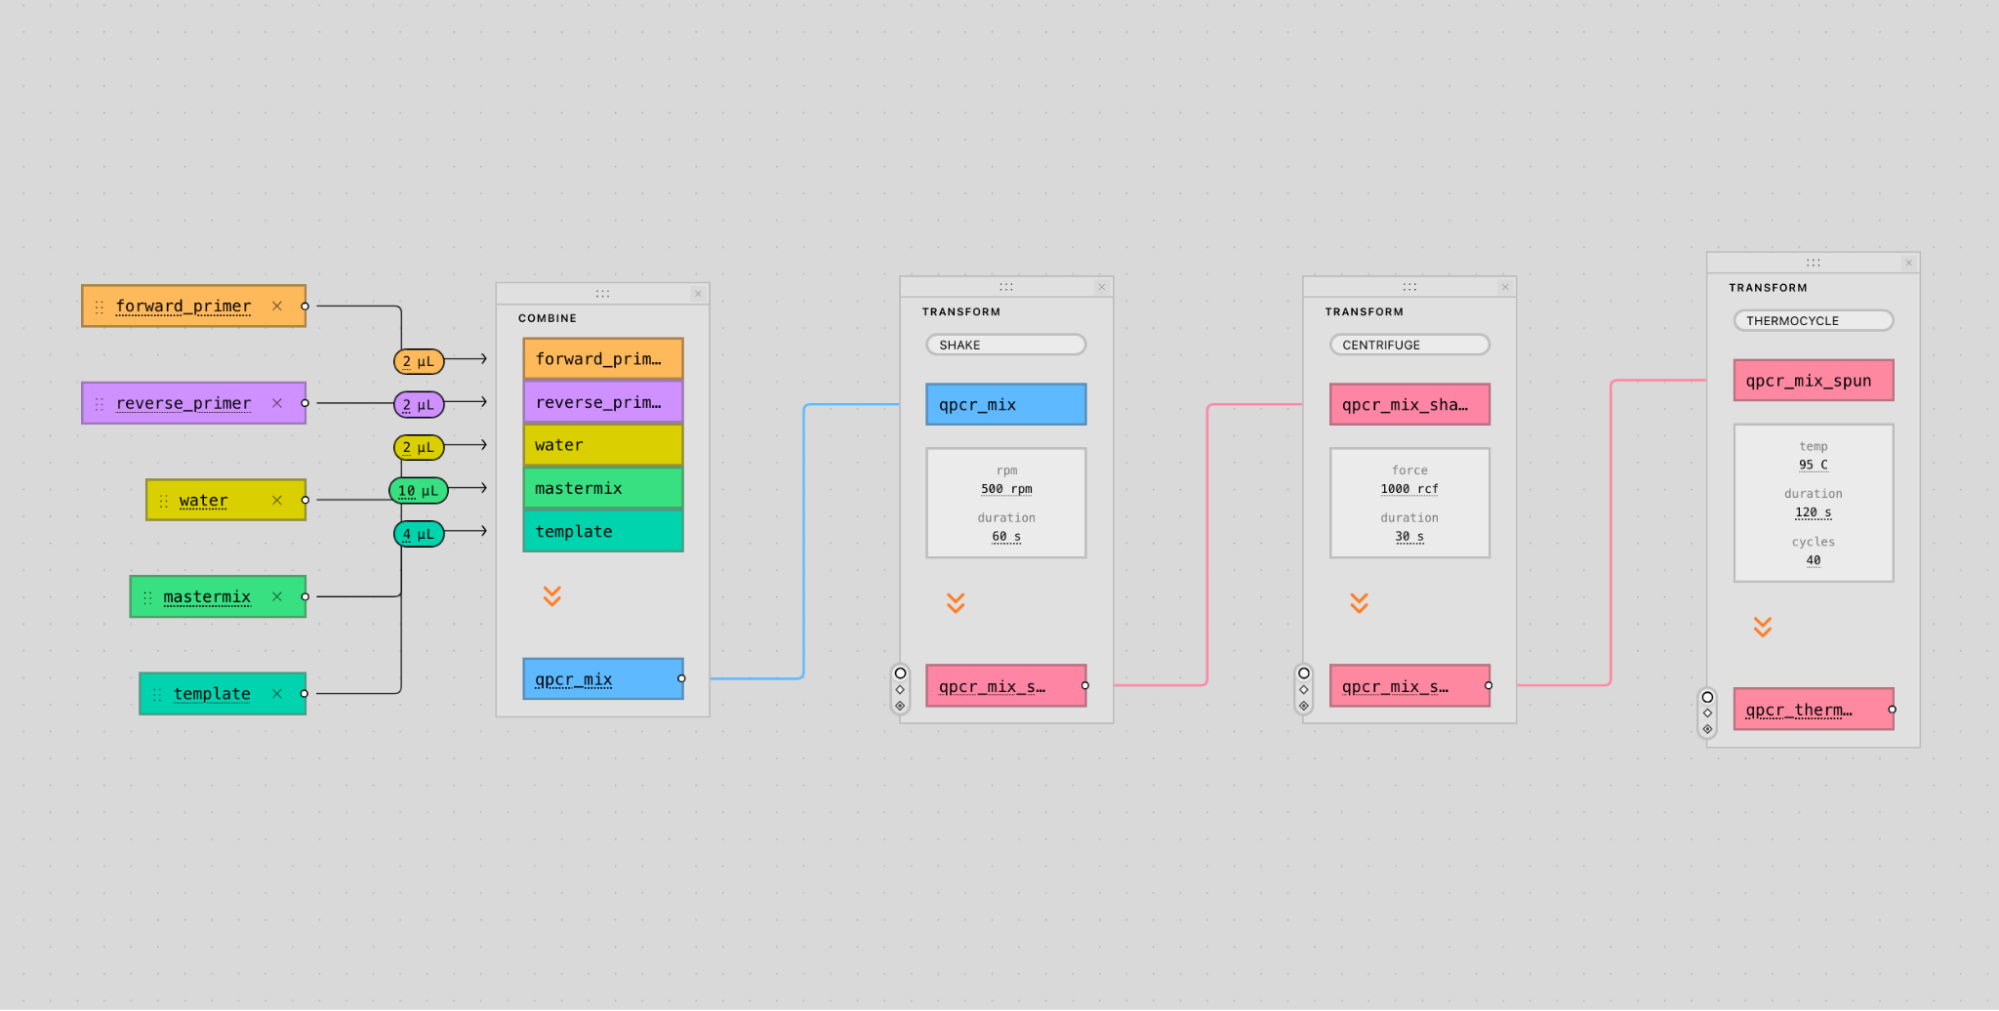
qPCR'ler, reaksiyonlar arasında paylaşılan kimyayı içeren, "ana karışım" olarak bilinen viskoz, sabun benzeri bir reaktif gerektirir. Bu sıvı özellikleri, ana karışımı özellikle pipetlendiğinde kabarcık ve köpük oluşturmaya yatkın hale getirir; bu da hatalı pipetlemeye neden olabilir ve deneyin kalitesini düşürebilir. MHS sayesinde bu tür hataları tespit eden ve otomatik kurtarma sürecini tetikleyen bir kamera bağlamayı başardık.
Bir vakada kamera, robotik bir kol tarafından tutulan bir tüpün içindeki ana karışımda kabarcıklar tespit etti. Baloncuklardan kurtulmak için robot kolunun tek başına yapabileceği hiçbir şey yoktu. ResearchOS, yardımcı olabilecek MHS bağlantılı cihazlar için laboratuvarı taradı ve Claude, Slack aracılığıyla bize bir hata giderme stratejisi önerdi: tüpü bir santrifüje taşıyın ve sıvıyı kuyunun dibine çekerek kabarcıkları ortadan kaldırmak için kısa bir süre düşük hızda döndürün. Claude, MHS aracılığıyla santrifüje uygun komutları verebildi.
Bu düzenleme katmanı aynı zamanda protokollerin donanımdan bağımsız kalmasına da olanak tanır. Örneğin, bir protokol, belirli bir santrifüj tipini belirtmeden, bir plakanın beş dakika boyunca 15.000 × rpm'de döndürülmesini gerektirebilir. ResearchOS, uyumlu bir santrifüj için ağı sorgulamak için MHS'yi kullanabilir, sürücü arayüzünü öğrenebilir ve ardından protokolde belirtilen kuvveti, belirli makinenin kabul ettiği parametrelere dönüştürmek için Claude'u kullanabilir. Örneğin yalnızca rotor hızını alan bir makine için bu, kuvveti santrifüj rotorunun yarıçapına bölmek anlamına gelir. Protokol yazarının hangi santrifüjün kullanıldığını veya ölçümün nasıl dönüştürüldüğünü hiçbir zaman bilmesine gerek yoktur.
MHS ile derleyici buluşsal yöntemini geliştirme
Ayrıca derleyicimizi geliştirmek amacıyla kapalı döngü bir optimizasyon deneyi oluşturmak için Claude'u kullandık; bu deney, üst düzey kodu laboratuvar ekipmanımızın yürütebileceği talimatlara dönüştürüyor. QPCR protokolümüzü aldık ve bunu, farklı numune kombinasyonları, numune numaraları ve kopyalarla (aynı numunenin birden fazla çalışması) farklı primer setlerini test etmek gibi çeşitli deneysel kurulumları kapsayan bir dizi gerçekçi çalışma listesi halinde derledik. Buradan derleyicimizin kaç farklı türde sıvı aktarımı gerçekleştirebileceğini belirledik. Daha sonra bu transferleri değişen koşullar altında bir robot üzerinde denedik ve doğruluklarını ve kesinliklerini bir izleyici boyayla ölçtük. Bir deney bittiğinde Claude, MHS aracılığıyla plaka okuyucudan doğruluk verilerini aldı, analiz edip görselleştirdi ve derleyicimizin aktarım hassasiyeti modelini geliştirmek için ince ayarlar önerdi. Daha kesin tahminler ve bilinen sistematik sapmalar (ölçülen değerlerde tahmin edilebilir hatalar) sayesinde derleyici, daha bilinçli makine yerleşimi ve uçların yeniden kullanımı konusunda daha bilinçli tercihler yapabildi; bu da sonuçta deneylerimizi daha hızlı, daha ucuz ve daha doğru hale getirmeye yardımcı olacak.
Bu deney boyunca 9.143 bireysel dağıtım, 300 benzersiz transfer türü (sıvı × uç × hacim × dağıtım sayısı × aşırı aspirasyon) ve dört sıvı türü genelinde 1.508 ölçülen koşulu test ettik. Uzun süren deneylerde, Claude ve MHS modeli, tahmin edilen çoklu dağıtım hassasiyetinin, üreticinin teknik özelliklerine göre yaklaşık %12 daha doğru bir şekilde iyileştirilmesine yardımcı oldu ve 45 çalışmanın 31'inde bu rakamı geride bıraktı (işaret testi p ≈ 0,001). Bu, en çok kopyalanan verilerimizde kabaca %17'ye yükseldi.
San Pedro Deresi'nden ön veriler
Bunlar sadece ilk testler olmasına rağmen, qPCR testlerimizden elde edilen ön veriler, San Pedro Deresi Havza Koalisyonu'nun, San Pedro Deresi'ndeki dışkı kirliliğine birincil katkının insanların olduğu yönündeki bulgusunu doğruladı. İnsanlar, atlar, kuşlar ve köpekler gibi farklı konakçı organizmalara özgü bakteriyel DNA parçalarını çoğaltmak için qPCR'yi kullandık.
E. coli'nin varlığını genel bir 16S işaretleyiciyle, ayrıca Bacteroides bakterisinin varlığını AllBac primeri kullanarak tespit edebildik. 16S, tüm bakteriler tarafından paylaşılan bir ribozomal RNA genidir. Türler arası varyasyonlar içeren 16S dizilerini sorgulamak için primer setleri tasarlayarak konakçı türler belirlenebilir (bu durumda E. coli).
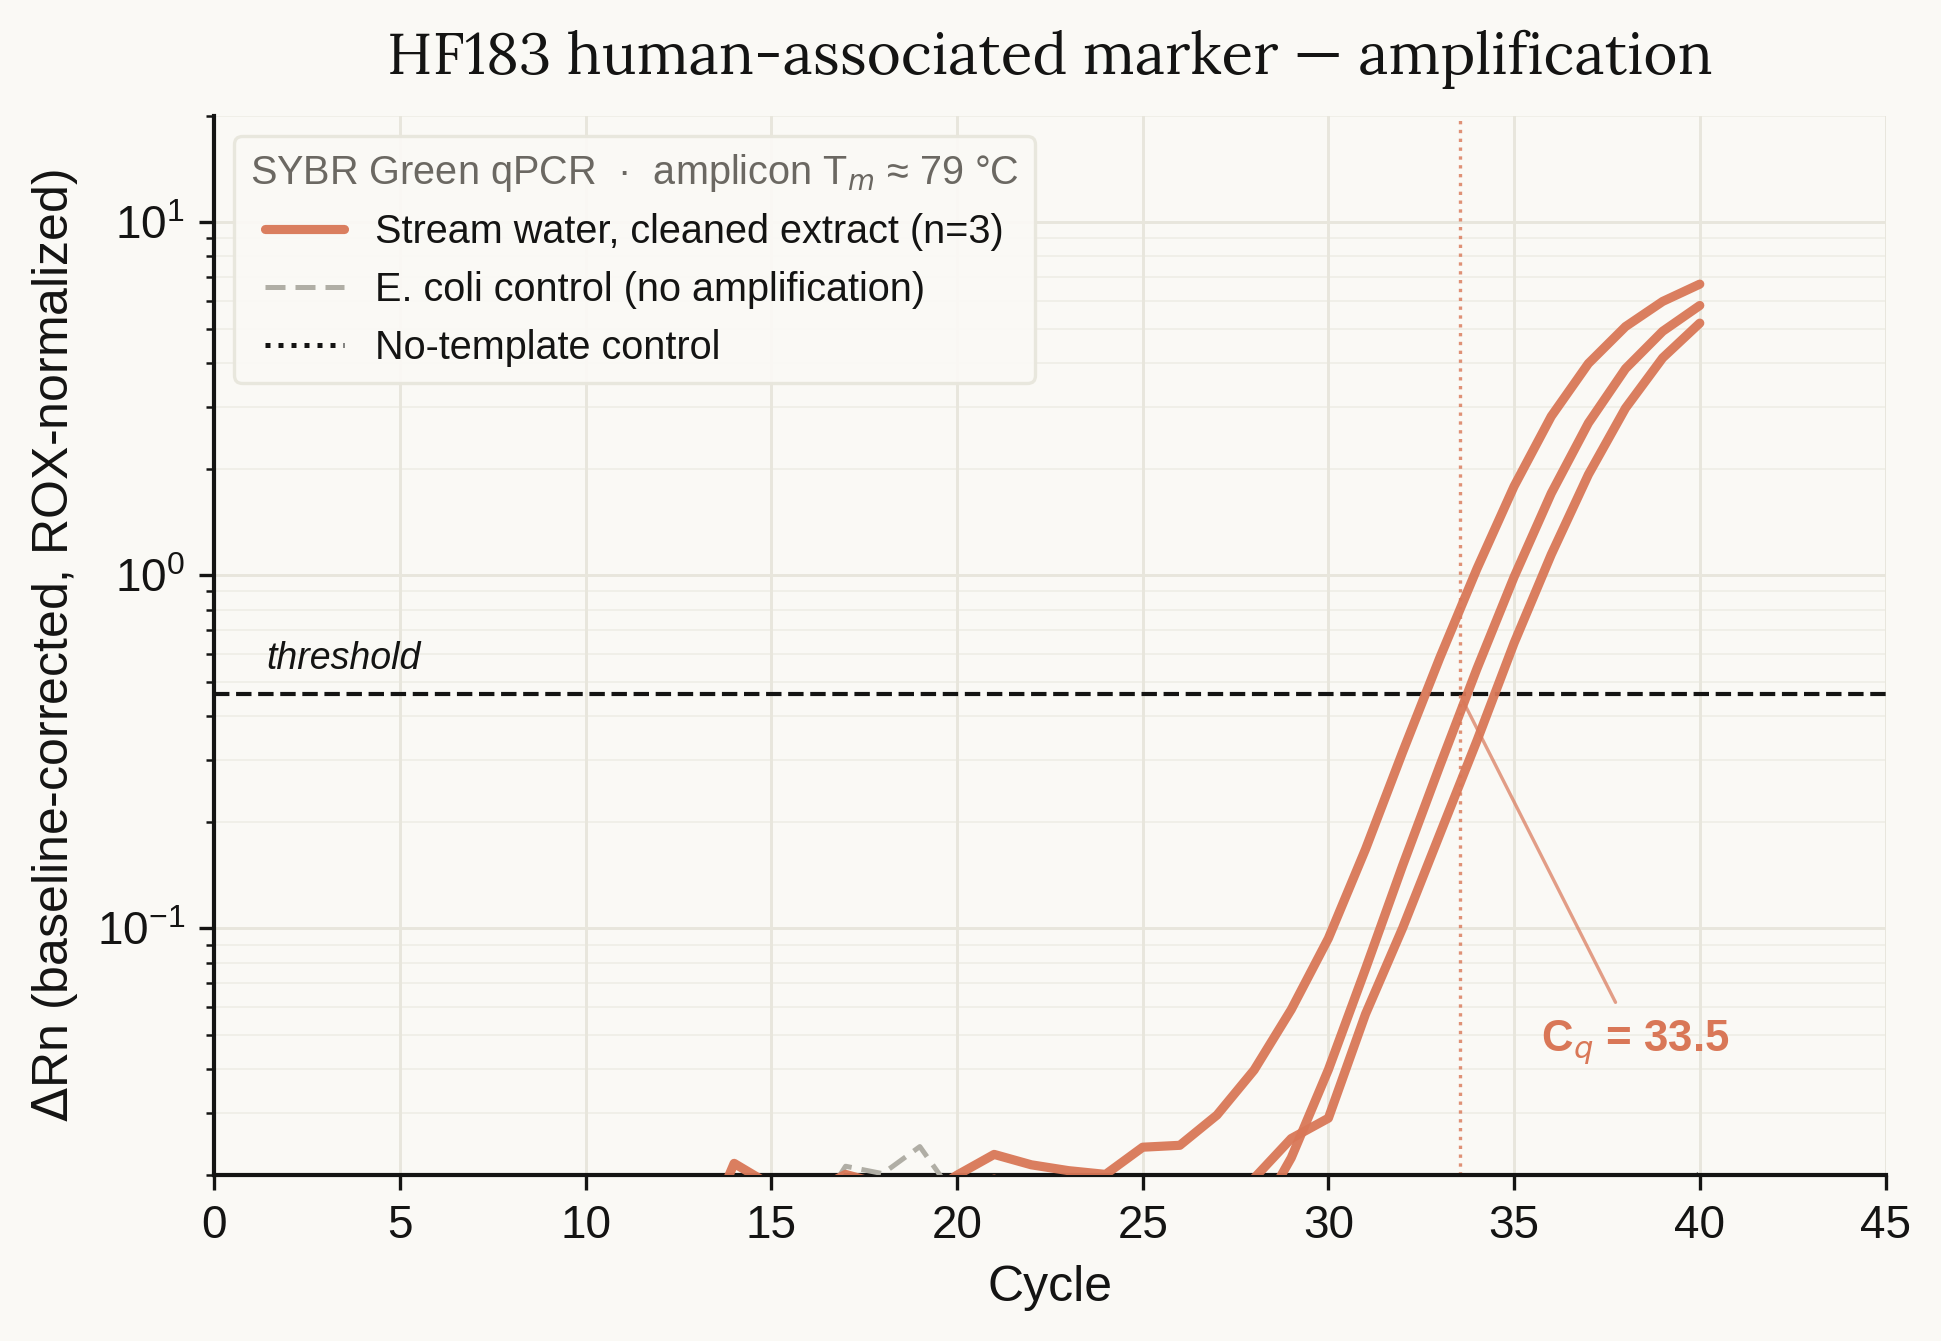
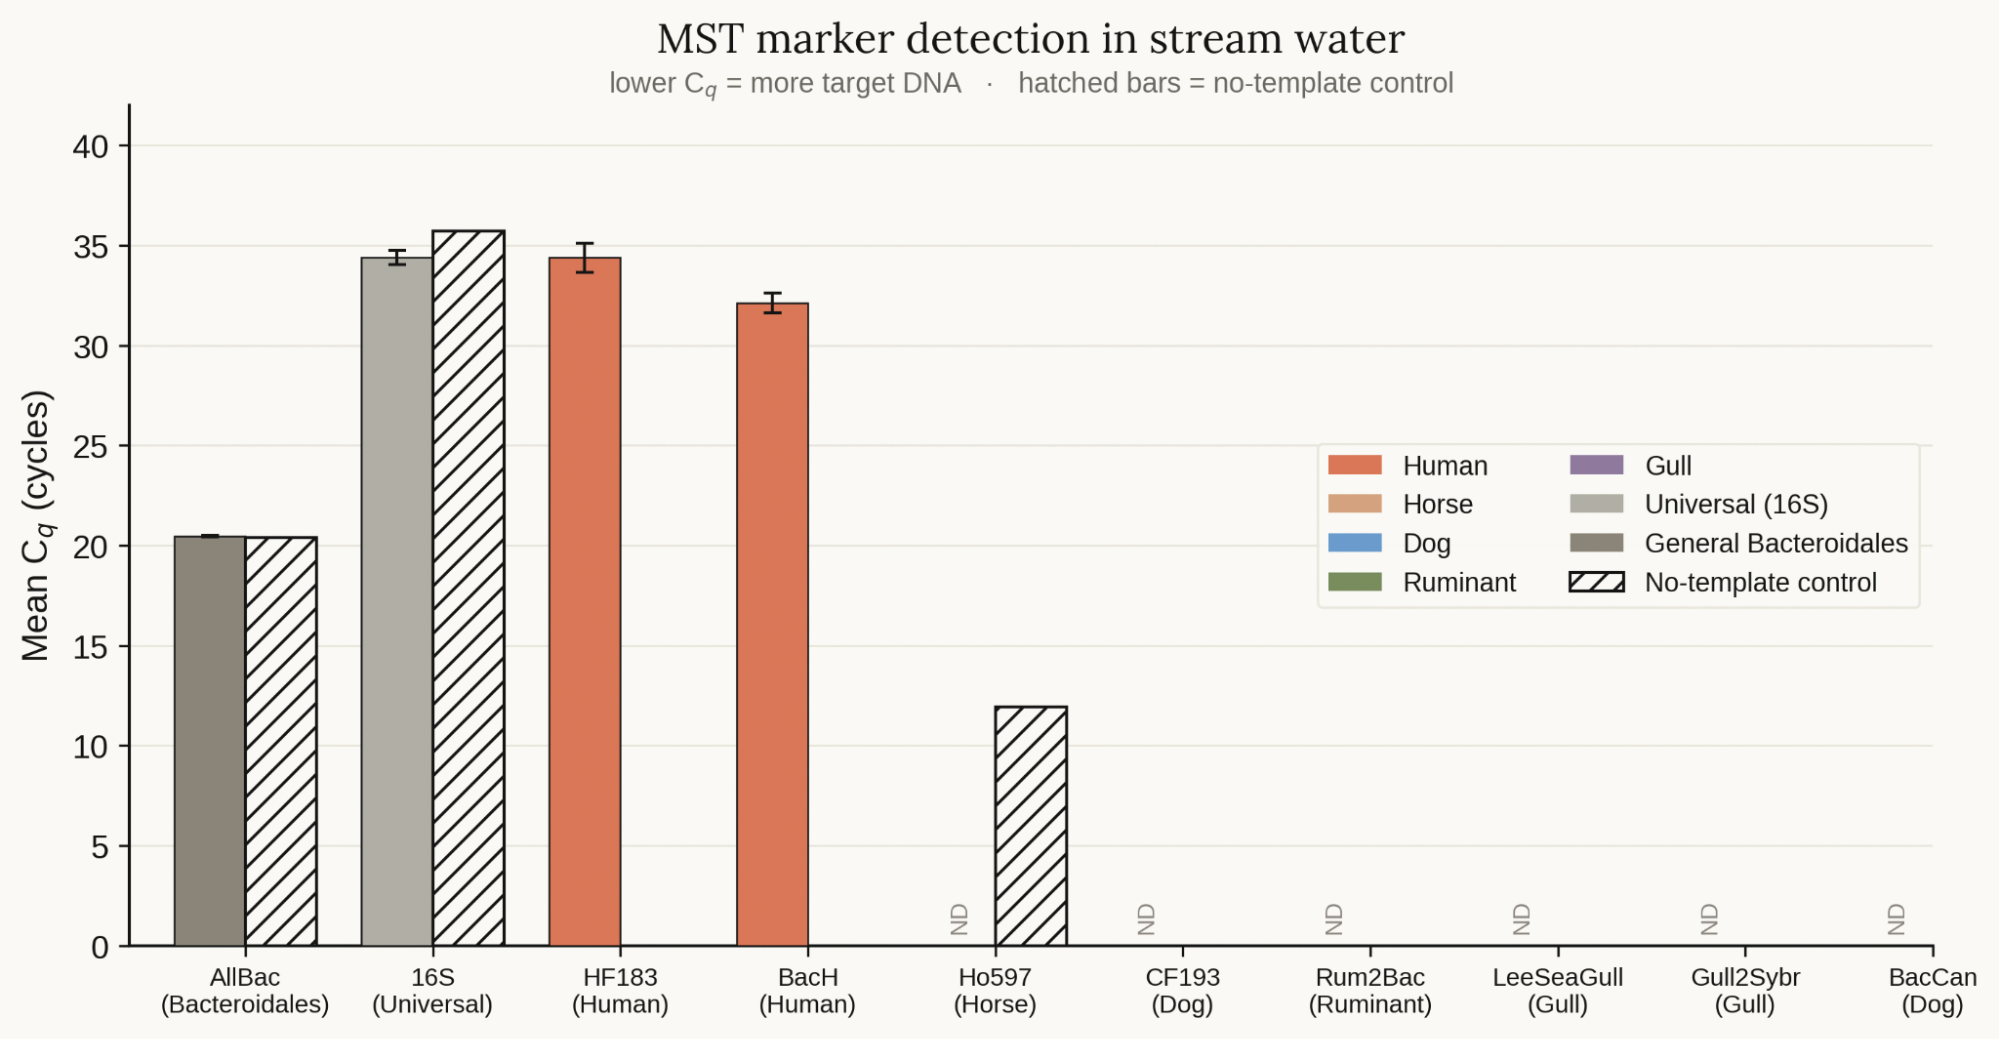
Ayrıca, HF183 ve BacH primerleri kullanılarak insanla ilişkili Bacteroides'in net bir şekilde amplifikasyonunu gördük. Deneyimizde konakçıya özgü başka hiçbir Bacteroides tespit edilemedi. Gelecekteki deneylerde, kirlenmenin kaynağını daha iyi karakterize etmeyi ve atık sudaki insanla ilişkili Bacteroides konsantrasyonunu niceliksel olarak değerlendirmeyi amaçlıyoruz.
Sonuçta, MHS'nin mümkün kıldığı gelişmiş cihaz entegrasyonu, düzenleme ve gerçek zamanlı hata kurtarma, donanım, bilim adamları ve modeller arasındaki boşluğun kapatılmasında kritik öneme sahip olacaktır. ResearchOS ve MHS gibi araçlar laboratuvar otomasyonunun yeteneklerini geliştirdikçe deneylerin giderek daha erişilebilir, tekrarlanabilir ve programlanabilir hale geleceğine inanıyoruz.
Bu projenin optimizasyonu ve topluluk bilimi yönleri hakkında daha fazla bilgi edinmek için blogumuzu ziyaret edin.
1 Laboratuvar otomasyonunda "sıvı işleyiciler" olarak bilinir. 6-DoF kollarının sıvı işleyicilerle aynı olmadığını unutmayın; sıvı işleyiciler genel kullanımdan ziyade özellikle pipetleme için optimize edilmiştir. Birden fazla laboratuvar robotunu tek bir sistemde birleştiren çalışma hücreleri genellikle hem sıvı işleyicileri (pipetleme için) hem de robotik kolları (plakaları ve diğer laboratuvar malzemelerini aktarmak için) kullanır.
Donanım satıcıları ve onları destekleyen yazılım şirketleri, yapay zeka aracılarının cihazlarını daha kolay keşfedip çalıştırabilmesi için ekipmanlarına MHS desteği de ekliyor. Örneğin:
- Amazon Web Services, AI aracılarını fiziksel cihazlara bağlamaya yönelik kütüphane olan Strands Robots aracılığıyla MHS'yi destekleyecektir. AWS, MHS araştırma önizlemesi süresince katılımcılara Strands Robots paketinin özel, yayın öncesi bir sürümünü sunacak.
- Automata, otonom laboratuvarlarda cihazlarda akıllı hata yönetimi gerçekleştirmek için laboratuvar otomasyon platformu LINQ'ya MHS desteği ekliyor.
- Danaher ve Anthropic, MHS destekli yeteneklerin akıllı cihazlarının ve otonom laboratuvarlarının biyomedikal araştırma ve geliştirmeyi ölçeklendirmesine nasıl olanak sağlayabileceğini aktif olarak araştırıyor.
- Doosan Robotics, otomatik kalite güvencesi gerçekleştirmek ve birden fazla robotta görevleri koordine etmek de dahil olmak üzere MHS'yi robotik kollarıyla test ediyor.
- MBF Bioscience, yapay zeka ajanlarını gerçek zamanlı veri analizine ve deneylere entegre etmek amacıyla dünya çapında yüzlerce nörobilim laboratuvarında lazer tarama mikroskoplarını çalıştıran yazılım olan ScanImage için bir MHS sürücüsü geliştiriyor.
- QIAGEN, nükleik asit saflaştırma platformu QIAsymphony Connect üzerinde çalışan bir kavram kanıtı aracılığıyla MHS ile deneyler yapıyor ve yapay zeka ajanlarının laboratuvarların cihaz sorunlarını daha hızlı gidermesine, operatörlere kurtarma konusunda rehberlik etmesine ve biyolojik örneklere yönelik riski azaltırken cihazın çalışma süresini iyileştirmesine nasıl yardımcı olabileceğini gösteriyor.
- Tecan, Fluent sıvı taşıma platformlarına MHS desteği ekliyor, böylece yapay zeka temsilcileri bunları doğrudan keşfedip çalıştırabiliyor.
- Universal Robots, MHS'ye erken erişime sahip ve robotik platformuna destek eklemeyi planlıyor.
Araştırma önizlemesine katılma
Ortaklarımızdan aldığımız bu ilk sonuçlar cesaret verici, ancak standardı açık kaynak haline getirmeden önce üzerinde yapmamız gereken daha çok iş var. Geniş bir dil modeli olarak Claude, fiziksel dünyayı metin ve görüntüler aracılığıyla öğrenir; bu da onun mekansal ve fiziksel akıl yürütmesinin hala uzman gözetimi gerektiren sınırlamalara sahip olduğu anlamına gelir. Örneğin, protein örnekleriyle çalışırken, Genentech araştırmacıları, Claude'a, örneklerdeki köpüklenmenin neden olduğu hataların yazılım hataları değil, yalnızca uygun fiziksel düzeltmelerle hafifletilebilecek fiziksel hatalar olduğunu anlaması için rehberlik etmek zorundaydı.
MHS ayrıca programlama arayüzü olmayan donanımlarla da henüz çalışmadığından, MHS sürücülerini oluşturmak için bu tür cihazların üreticileriyle birlikte çalışıyoruz. Pek çok geliştirici, bireysel fiziksel ekipman parçalarıyla çalışmak için zaten Claude Kodunu kullanıyor; MHS'nin bir sonraki aşaması için standardı, geliştiricilerin temel aldığı daha fazla cihazı kapsayacak şekilde genişletmeyi umuyoruz. İlk benimseyenler arasında LeRobot'a, robot kütüphanesine MHS desteği ekleyen Hugging Face ve Kamera MHS Sürücüsünü kullanarak başarılı testlerin ardından bir dizi üründe MHS entegrasyonunu sağlayan Raspberry Pi yer alıyor.
Ayrıca lansman ortaklarımızla ek güvenlik değerlendirmeleri oluşturmak ve yapay zekanın fiziksel dünyada kullanımına yönelik korumaları güçlendirmek için araştırma ön izlemesini kullanacağız. Kötüye kullanım riskine karşı koruma politikamızı ve yaptırım kapsamımızı daha da güçlendirmek için bir fiziksel güvenlik yol haritası geliştiriyoruz. MHS'yi açık kaynak olarak kullandığımızda, standardın güvenli bir şekilde dağıtılmasına yönelik rehberliğimizin bir parçası olarak araştırma ön izlemesindeki bulguları yayınlayacağız.
MHS araştırma önizlememiz için farklı sektörlerdeki paydaşları bekleme listesine katılmaya davet ediyoruz. Katılmak istiyorsanız ilginizi buradan gönderin.
Teşekkür
MHS, Anthropic'in Faydalı Dağıtımlar ekibinden Alek Kemeny ile HHMI Janelia Araştırma Kampüsü'nde doktora sonrası bilim adamı olan Arco Bast arasındaki işbirliğiyle başladı. Bast, lazerleri, motorlu odaklayıcıları ve farklı satıcıların özel kameralarını ortak bir arayüz olmadan birleştiren bir teçhizat üzerinde karmaşık beyin görüntüleme deneyleri yürütüyordu. Deneylerini hızlandırmak için cihazların birbirleriyle hafıza hızında iletişim kurmasını sağlayan bir paylaşılan hafıza sözlüğü geliştirdi. Kemeny ve Bast, yapay zeka modellerini bu arayüze entegre etmek için birlikte çalıştı.
Aaron Boswell, Ben Arthur, Boaz Mohar, Gagan Bhat, Mark Kittisopikul, Nadine Yasser, Nick Purcell, Takashi Kawase ve Virginie Ruetten dahil ancak bunlarla sınırlı olmamak üzere bu çalışmaya şu ana kadar katkıda bulunan herkese teşekkür ederiz. MHS'yi endüstri ortaklarımızla ve yakında açık kaynak topluluğuyla birlikte ileriye taşımayı sabırsızlıkla bekliyoruz.